5 Eksen CNC Kafalarında Milimetre Altı Hassasiyet İçin Kayıp Hareketin (lost Motion) Donanımsal Kompanzasyonu
5 eksen CNC kafalarında, milimetre altı hassasiyet gerektiren hassas işlemler söz konusu olduğunda kayıp hareket (lost motion) problemi, hem üretilen parçanın kalitesini hem de takım tezgahının ömrünü ciddi şekilde zora sokar. Pratikte gördüğümüz kadarıyla, bu durum özellikle yüksek hızlarda çalışırken ya da ani yön değişikliklerinde kendini iyiden iyiye belli ediyor. Kayıp hareketin ardındaki asıl sebep, servo motorlarla iş mili arasındaki hareketin dümdüz bir hatta aktarılmaması. Temel olarak dişli boşluğu, burulma rijitliğinin yetersiz kalması ve milimetrenin binde biri düzeyindeki titreşimler bu sorunun kaynağını oluşturuyor. Endüstriyel otomasyonda ya da savunma sanayindeyse bu hassasiyetin ne kadar elzem olduğunu zaten biliyoruz. Bir dronun kanadından tutun da, yüksek isabetli optik sistemlere kadar her şey, milimetrik toleranslara bağlı olarak çalışıyor. Aslında burada neredeyse mükemmeliyetten söz ediyoruz—mikron düzeyindeki bir sapma bile sistemin performansını ciddi şekilde düşürebiliyor. 5 eksen CNC kafalarında kayıp hareketin donanımsal kompanzasyonuysa bu noktada devreye giriyor. Üretim verimliliğiyle kaliteyi artırmanın yanı sıra, ISO 230-2 ve AS9100 gibi sıkı standartlara da uymamızı sağlıyor. Bu makaledeyse, kayıp hareketin nerelerden kaynaklandığını, nasıl hesaplandığını ve endüstriyel uygulamalarda nasıl minimize edildiğini adım adım inceleyeceğiz.
Kayıp Hareketin Mekanik Kökenleri: Dişli Boşluğu ve Rijitlik Kısıtları
5 Eksen CNC kafalarında kayıp hareketin en bariz nedenlerinden biri, dişli çiftleri arasındaki boşluk. Bu boşluk, servo motorun dönüş hareketini iş miline aktarırken oluşan o minik gecikmeyi temsil ediyor ve milimetre-altı hassasiyet gerektiren işlemlerde doğrudan hataya sebep oluyor. Örneğin, bir planet dişli sisteminde %0.1 düzeyinde bile boşluk varsa, 1000 mm’lik bir hareket için 1 mm’lik bir kayıp hareket ortaya çıkıyor. Bu durum, hassas frezeleme ya da delme işlemlerinde nihai parçanın geometrisinde ciddi sapmalara yol açıyor. Aşağıdaki parametrelerse kayıp hareketin hesaplanmasında hayati önem taşıyor:
- Dişli modülü (Module – m): Modül ne kadar küçülürse, dişli sistemindeki boşluk oranı da o kadar artıyor. Yani hassasiyet gerektiren uygulamalarda modülü küçültmek, kayıp hareketi minimize etmek için olmazsa olmaz.
- Eğim açısı (Helix angle – β): Eğimli dişlilerde boşluk miktarı, eğim açısının kareköküyle doğru orantılı olarak artıyor. Burada da hassasiyetin elzem olduğu uygulamalarda bu açının dikkatlice ayarlanması gerekiyor.
- Burulma rijitliği (Torsional stiffness – kθ): Mil ve dişli sisteminin toplam burulma rijitliği ne kadar yüksekse, kayıp hareketin yayılması o kadar sınırlanıyor. Rijitliğin yetersiz olmasıysa sistemi rezonansa sokup ani tork değişimlerinde titreşimlere sebep oluyor.
- Açısal iletim hatası (Angular Transmission Error – ATE): Dişli sisteminin ideal olmayan hareket aktarımından kaynaklanan bu hata, milimetre-altı düzeyde konumlandırma doğruluğunu bozuyor ve hassas işlemlerde ciddi sorunlara yol açıyor.
İlk nesil 5 eksen CNC kafalarında kayıp hareketi gidermek için genellikle servo motorlardaki encoder’ların çözünürlüğü artırılırdı. Fakat bu yöntem, sistemin dinamik cevabını iyileştirse de statik konumlandırma hatalarını ortadan kaldırmıyordu. Günümüzdeyse donanımsal kompanzasyon teknikleri, servo motorlarla iş mili arasındaki hareket aktarımını neredeyse kusursuz bir doğrusallığa kavuşturuyor. Bu sayede milimetre altı hassasiyet garanti altına alınıyor. Kullanılan başlıca teknikler arasında:
- Çift dişli sistemleri (Dual gear systems): İki dişli sisteminin birbirine zıt yönde çalışmasıyla boşluk telafi ediliyor. Son derece hassas sonuçlar verse de maliyet ve montaj karmaşıklığı dezavantaj olarak karşımıza çıkıyor.
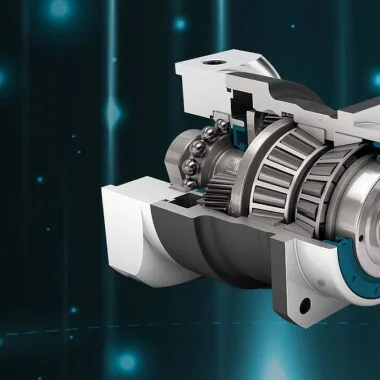
- Yüksek rijitlikli planet dişliler: Düşük boşluklu planet dişliler kullanarak rijitliği artırmak, hem basit hem de güvenilir bir yöntem. Fakat darbelere karşı hassasiyetinin de göz önünde bulundurulması gerekiyor.
- Titreşim sönümleyici sistemler: Elastomerik malzemeler kullanarak titreşimleri absorbe etmek, hem düşük maliyetli hem de kolay uygulanabilir bir çözüm. Statik kompanzasyon için ideal olsa da dinamik hassasiyeti sınırlıyor.
- Dinamik dengeleme (Dynamic balancing): Atalet momentini minimize ederek sistemdeki titreşimleri azaltmak, özellikle yüksek hızlarda çalışan uygulamalarda kritik önem taşıyor.
Donanımsal Kompanzasyon Teknikleri: Planet Dişlilerden Aktif Kontrole
Günümüzde 5 eksen CNC kafalarında kayıp hareketi minimize etmek için birçok farklı yöntem kullanılıyor. Bu yöntemler, hem statik hem de dinamik hassasiyeti artırmayı hedefliyor. Aşağıda, en sık tercih edilen kompanzasyon teknikleri ve bunların karşılaştırmaları yer alıyor:
| Teknik Yöntem | Çalışma Prensibi | Avantajları | Dezavantajları | Uygulama Alanı |
|---|---|---|---|---|
| Çift Dişli Sistemi (Dual Gear System) | Birbirine zıt yönde çalışan iki dişli sistemi, boşluğu neredeyse tamamen ortadan kaldırıyor. | Son derece yüksek hassasiyet, titreşimler minimize ediliyor. | Yüksek maliyetli, montajı karmaşık. | Yüksek hassasiyet gerektiren CNC makineler. |
| Titreşim Sönümleyici Entegrasyonu | Titreşimleri emen elastomerik malzemeler kullanılıyor. | Maliyet etkin, kolayca uygulanabilir. | Sadece statik kompanzasyona etkili, dinamikte sınırlı. | Orta hassasiyet gerektiren sistemler. |
| Aktif Kontrol Sistemleri (Active Compensation) | Servo motorlara eklenen piezoelektrik aktüatörler, anlık konum düzeltmeleri yapıyor. | Mikron düzeyinde hassasiyet, dinamik cevap harika. | Yüksek maliyetli, ileri mühendislik bilgisi gerektiriyor. | Askeri ve medikal uygulamalar. |
| Yüksek Rijitlikli Planet Dişliler | Düşük boşluklu planet dişliler kullanılarak rijitlik artırılıyor. | Basit uygulama, güvenilir sonuçlar. | Darbeye karşı hassas, darbe dayanımı zayıf. | Endüstriyel otomasyon. |
Askeri ve medikal alanlardaysa 5 eksen CNC kafalarında kayıp hareketin donanımsal kompanzasyonu hayati önem taşıyor. Örneğin, bir askeri lazer sisteminin optik bileşenlerinin üretiminde milimetre-altı düzeydeki hatalar bile sistemin performansını ciddi şekilde etkiliyor. Bu tür uygulamalarda piezoelektrik aktüatörler kullanılarak servo motorların anlık konum düzeltmeleri yapması sağlanıyor. Bu sistemler, kayıp hareketin dinamik kompanzasyonunu mümkün kılarak toplam çevrim süresini (cycle time) önemli ölçüde azaltıyor.
Örnek Senaryo: Savunma Sanayinde Hassas Optik Bileşen Üretimi
Bir Savunma Sanayi firması, lazer sistemlerinde kullanılan yüksek hassasiyetli optik bileşenleri üretmek için 5 eksen CNC kafalarında kayıp hareketi minimize etmek zorundaydı. Mevcut sistemlerinde servo motorlarla iş mili arasındaki boşluk nedeniyle oluşan kayıp hareket, nihai parçanın geometrisinde ±0.02 mm’lik bir sapmaya yol açıyordu. Bu sapma da sistemin optik performansını %15 düzeyinde düşürüyordu. Mühendislik ekibiyse kayıp hareketi minimize etmek için aşağıdaki adımları izledi:
- Planet dişlilerin boşluk oranını %0.05’in altına düşürmek için özel dişli profilleri tasarlandı.
- Servo motorlarla iş mili arasındaki hareket aktarımında kullanılan kaplinlerin rijitliği artırıldı.
- Titreşim sönümleyici sistemler entegre edilerek milimetre-altı düzeydeki titreşimlerin etkisi azaltıldı.
- Aktif kontrol sistemleri devreye alındı ve servo motorlara piezoelektrik aktüatörler eklendi.
Bu iyileştirmelerin ardından kayıp hareket miktarı %90 oranında azaldı ve nihai parçadaki geometrik sapma ±0.002 mm seviyesine kadar düştü. Bu da sistemin optik performansını %5 artırırken takım ömrünü de %20 uzattı. Bu senaryo, 5 eksen CNC kafalarında kayıp hareketin donanımsal kompanzasyonunun ne kadar kritik olduğunu kanıtlıyor. Özellikle savunma ve medikal uygulamalarda bu tür hassasiyet gerektiren işlemlerde kayıp hareketin minimize edilmesi, sadece üretim verimliliğini artırmakla kalmıyor, sistemlerin güvenilirliğini ve performansını da önemli ölçüde iyileştiriyor.
Saha Deneyimi ve Çözüm: Endüstriyel Uygulamalarda Uygulama Rehberi
5 eksen CNC kafalarında kayıp hareketi minimize etmek için geliştirilen çözümler, endüstriyel uygulamalarda farklı şekillerde karşımıza çıkıyor. Aşağıda, farklı sektörlerde uygulanan kompanzasyon tekniklerine dair pratik deneyimler paylaşılıyor:
- Otomotiv Endüstrisi: Yüksek hassasiyet gerektiren kalıp imalatında kayıp hareketi minimize etmek için çift dişli sistemleriyle aktif kontrol sistemleri kullanılıyor. Bu sayede kalıp ömrü %30 artırılırken parça kalitesi de iyileştiriliyor.
- Havacılık ve Uzay: Türbin kanatlarının frezeleme işlemlerinde kayıp hareketi minimize etmek için yüksek rijitlikli planet dişliler ve titreşim sönümleyici sistemler tercih ediliyor. Bu uygulamalar, parça geometrisindeki sapmaları ±0.005 mm düzeyine kadar düşürüyor.
- Tıbbi Cihazlar: Cerrahi robotların hassas hareketlerinde kayıp hareketin donanımsal kompanzasyonu için piezoelektrik aktüatörler ve dinamik dengeleme sistemleri kullanılıyor. Bu sayede cerrahi aletlerin konumlandırma doğruluğu %99.9’a kadar artırılıyor.
- Enerji Sektörü: Rüzgar türbini dişlilerinin üretiminde kayıp hareketi minimize etmek için özel dişli profilleri ve rijitlik artırıcı sistemler uygulanıyor. Bu uygulamalar, dişli sisteminin ömrünü %25 oranında uzatıyor.
Örneğin, bir otomotiv firması kalıp imalatında kullanılan 5 eksen CNC kafalarında kayıp hareketi minimize etmek için özel bir kompanzasyon sistemi geliştirmiş. Bu sistemde servo motorlarla iş mili arasındaki hareket aktarımında kullanılan kaplinlerin rijitliği artırılmış ve çift dişli sistemiyle boşluk miktarı %0.03’e düşürülmüş. Bu iyileştirme sayesinde kalıp imalatında oluşan hata oranı %75 düzeyinde azaltılmış. Bu uygulama, kayıp hareketin donanımsal kompanzasyonunun sadece hassasiyet gerektiren işlemlerde değil, endüstriyel üretimin neredeyse her alanında ne kadar kritik olduğunu gösteriyor.
Mühendislik Hesaplamaları: Kayıp Hareketin Ölçülmesi ve Analizi
5 eksen CNC kafalarında kayıp hareketi ölçmek ve analiz etmek, sistemlerin performansını değerlendirmek için olmazsa olmaz. Bu ölçümler genellikle dinamik ve statik testler yoluyla gerçekleştiriliyor. Aşağıda, kayıp hareketin hesaplanması için kullanılan temel formüller ve analiz yöntemleri yer alıyor:
-
- Statik Kayıp Hareket (Static Lost Motion): Sistemdeki statik konumlandırma doğruluğunu ölçen bu hata, genellikle dişli boşluğu ile doğrudan ilişkili. Statik kayıp hareketin hesaplanması için kullanılan formül şu şekilde:
ΔL = (R / (2 π m cos(β))) (backlash / gear_ratio)
-
- Burada yer alan parametrelerse şöyle:
-
- ΔL: Statik kayıp hareket (mm)
- R: Hareket aktarımında kullanılan vidalı milin adımı (mm)
- m: Dişli modülü (Module)
- β: Eğim açısı (Helix angle)
- backlash: Dişli boşluğu (mm)
- gear_ratio: Dişli oranı
- Dinamik Kayıp Hareket (Dynamic Lost Motion): Sistemdeki dinamik cevabı ölçen bu hata, titreşimler ve atalet momentinden kaynaklanıyor. Dinamik kayıp hareketin hesaplanması için kullanılan formülse şöyle:
-
ΔL_dynamic = (J ω²) / kθ
- Burada yer alan parametrelerse:
-
- J: Atalet momenti (Inertia – kg·m²)
- ω: Açısal hız (Angular velocity – rad/s)
- kθ: Burulma rijitliği (Torsional stiffness – N·m/rad)
- Toplam Kayıp Hareket (Total Lost Motion): Statik ve dinamik kayıp hareketlerin toplamından oluşuyor. Bu değer, sistemin toplam konumlandırma doğruluğunu belirliyor.
Örneğin, bir 5 eksen CNC kafasında servo motorun anma torku 20 Nm, dişli oranı 10:1 ve dişli modülü m=2 olsun. Bu sistemde dişli boşluğu (backlash) 0.05 mm ve eğim açısı β=15° olsun. Bu veriler kullanılarak statik kayıp hareket aşağıdaki gibi hesaplanabilir:
ΔL = (R / (2 π m cos(β))) (backlash / gear_ratio)
ΔL = (5 / (2 π 2 cos(15°))) * (0.05 / 10)
ΔL ≈ 0.002 mm
Bu hesaplama, sistemin statik konumlandırma doğruluğunun milimetre-altı düzeyde olduğunu gösteriyor. Fakat dinamik cevabı da değerlendirmek için burulma rijitliği ve atalet momenti gibi parametrelerin de dikkate alınması gerekiyor. Bu tür mühendislik hesaplamaları, 5 eksen CNC kafalarında kayıp hareketi minimize etmek için kritik önem taşıyor ve sistemlerin tasarım aşamasında doğru parametrelerin seçilmesini sağlıyor.
Sıkça Sorulan Sorular
Soru 1: 5 eksen CNC kafalarında kayıp hareket nedir ve neden oluşur?
Cevap: Kayıp hareket, servo motorlarla iş mili arasındaki hareket aktarımının dümdüz bir hatta gerçekleşmemesinden kaynaklanan konumlandırma hatasıdır. Kesin olmamakla birlikte, en yaygın nedenleri arasında dişli boşluğu, yetersiz burulma rijitliği ve milimetre-altı düzeydeki titreşimler yer alıyor. Bu durum, özellikle yüksek hassasiyet gerektiren işlemlerde ciddi problemlere yol açıyor.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.