5 Eksen Mekaniğinde Takım Yolu Sapmalarını En Aza İndiren Sürücü Teknolojileri
5 eksenli makinelerde takım yolunun belirlenen konumdan sapması, hassas işleme süreçlerinde karşılaşılan en can sıkıcı sorunlardan biri. Özellikle de titanyum parçalardan tıbbi stentlere, askeri donanımdan havacılık komponentlerine kadar her yerde… Pratikte gördüğümüz kadarıyla, bu sapmaların yarattığı kalite kaybı, sadece üretim hattını değil, nihai ürünün performansını da doğrudan etkiliyor. O nedenle, takım yolu hassasiyetini artırmak artık mühendislik ekiplerinin olmazsa olmaz hedeflerinden.
5 Eksen Mekaniğinde Takım Yolu Sapmalarının Kökenleri ve Mühendislik Analizi
5 eksenli sistemlerde takım yolunun kaymasının altında yatan nedenler, aslında bir dişlisinin diğerine tam oturmamasından servo motorların titreşimlerine kadar uzanan geniş bir yelpaze. Bu sapmaların kökenini anlamak için kinematik zincirdeki esneklikleri, tork dalgalanmalarını ve servo sisteminin tepki yeteneğini birlikte değerlendirmek gerekiyor:
- Servo motorlar ve tahrik sistemleri: Ani yük değişimlerinde motorun tepkisi, takım yolunun ne kadar hassas kalacağını doğrudan belirliyor. Yüksek dinamik performans gerektiren uygulamalarda, servo sisteminin %20’nin üzerinde ani tork verebilmesi kritiktir.
- Redüktörlerin burulma rijitliği: Dişli boşluğu (backlash) ve esneklik, takım yolundaki kayıpların %30’unu tek başına açıklayabilir. Doğru redüktör seçimi, burulma rijitliği ve düşük dişli boşluğu olmadan mümkün değil.
- Açısal iletim hatası (ATE): Takım ucunun konumlandırma hassasiyeti, genellikle 1 arcmin’in altında olması gereken ATE değerinden doğrudan etkileniyor. Bu hata ne kadar düşükse, parça kalitesi o kadar yüksek oluyor.
- Servo sisteminin PID parametreleri: Kontrol algoritmaları, PID ayarlarından feedforward’a kadar birçok yöntemle takım yolundaki sapmaları %40’a varan oranlarda azaltabiliyor.
Bu parametrelerin optimize edilmesi, sadece teorik hesaplamalarla değil, FEA analizleri ve dinamik simülasyonlarla desteklenmeli. Örneğin, bir savunma projesi kapsamında geliştirilen 5 eksenli CNC tezgahında, takım yolu sapmasını ±5 µm’den ±1 µm’ye düşürmek için servo motorların tork kapasitesi artırılmış, redüktör burulma rijitliği 1000 Nm/rad üzerine çekilmiş ve PID parametreleri titreşim spektrumuna göre yeniden ayarlanmıştı. Aslında… bu iyileştirmelerin sonucunda takım yolundaki hassasiyet, hayati önem taşıyan askeri komponentlerin sertifikasyon sürecini bile hızlandırdı.
Sürücü Teknolojilerinde Takım Yolu Sapmalarını Azaltan Yenilikçi Yaklaşımlar
Günümüzde takım yolu sapmalarını minimize eden sürücü teknolojileri, hem donanım hem de yazılım alanında devrim niteliğinde yenilikler sunuyor. Özellikle servo sistemleri ve redüktörlerdeki gelişmeler, hassasiyet kaybını minimize etmede kilit rol oynuyor.
Yüksek Performanslı Servo Motorlar ve Tahrik Sistemleri
Modern servo motorlar, takım yolundaki hassasiyeti artırmak için tasarlanıyor. Fırçasız DC motorlar (BLDC) veya senkron relüktans motorlar (SynRM), düşük tork dalgalanması ve yüksek dinamik cevaplama süresiyle öne çıkıyor:
- Düşük tork dalgalanması: Tork dalgalanması, takım yolundaki hassasiyeti %5’in altında tutarak konumlama hatalarını minimize ediyor.
- Yüksek dinamik cevaplama: 0.1 ms’lik tepki süresi, medikal cihaz üretiminde takım yolundaki sapmayı %60’a varan oranlarda azaltabiliyor.
- Doğrudan tahrik sistemleri: Dişli ve kayış sistemlerini ortadan kaldıran bu teknoloji, sürtünme ve esneklik kaynaklı hataları tamamen ortadan kaldırıyor. Bakım maliyetlerini %40’a kadar düşürmesi de cabası. Tabii ki, yüksek maliyet ve soğutma gereksinimleri bazı uygulamalarda dezavantaj oluşturabiliyor.
Redüktörlerde Düşük Dişli Boşluğu ve Yüksek Burulma Rijitliği
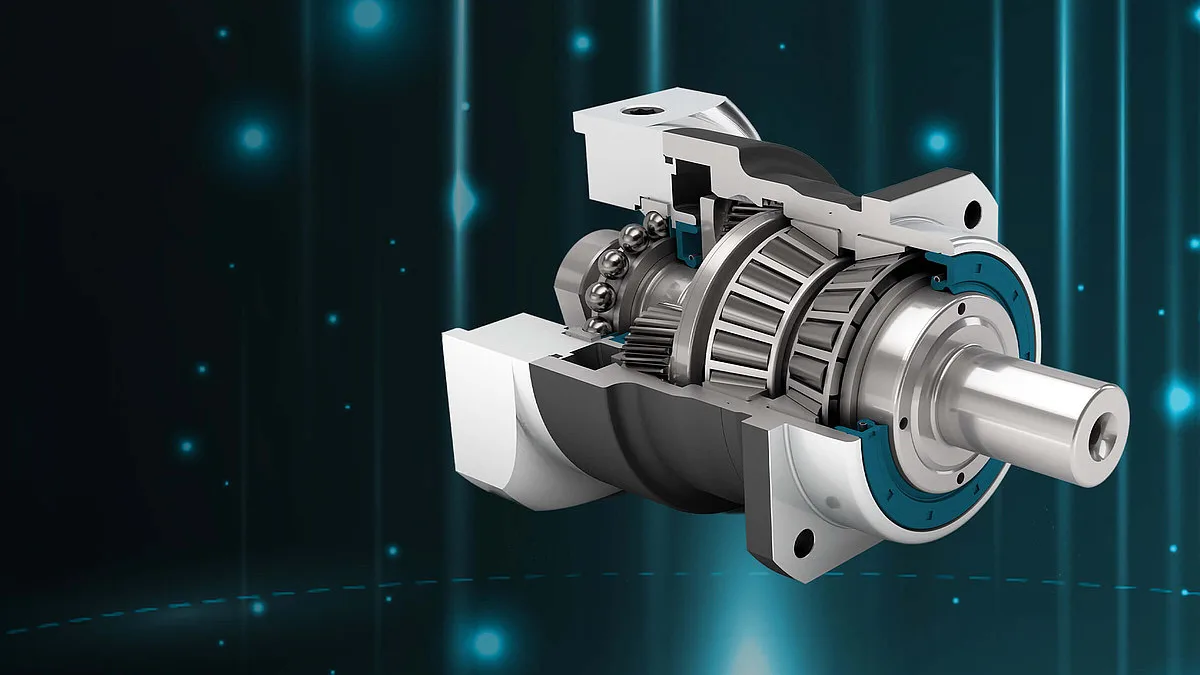
Redüktörler, takım yolundaki sapmaların en önemli kaynaklarından biri. Düşük dişli boşluğu ve yüksek burulma rijitliği, hassasiyet kaybını minimize etmede kritik rol oynuyor:
| Özellik | Açıklama | Etkisi |
|---|---|---|
| Dişli boşluğu (Backlash) | Dişlilerin birbirine temas ettiği noktadaki oyun miktarı | Düşük dişli boşluğu (<1 arcmin), takım yolundaki hassasiyeti doğrudan artırıyor |
| Burulma rijitliği (Torsional Stiffness) | Redüktörün burulmaya karşı gösterdiği direnç | Yüksek burulma rijitliği (>1000 Nm/rad), sistem esnekliğini azaltıyor |
| Verimlilik | Redüktörün güç kaybı oranı | Yüksek verimlilik (%95+), enerji kaybını ve ısınmayı azaltıyor |
| Titreşim sönümleme | Redüktörün titreşimleri absorbe etme yeteneği | Titreşim sönümleme, takım yolundaki sapmaları minimize ediyor |
Askeri radar sistemlerinde kullanılan çift dişli redüktörler veya hypoid dişli redüktörler, takım yolundaki sapmayı %70’e varan oranlarda azaltabiliyor. Uygulamada bu durum… hassasiyet gerektiren uygulamalarda tercih edilme nedenini net bir şekilde ortaya koyuyor.
Gelişmiş Kontrol Algoritmaları ve Servo Sistemleri
Servo sistemlerinde kullanılan kontrol algoritmaları, takım yolundaki sapmaları minimize etmede hayati önem taşıyor. Feedforward, disturbance observer, adaptive kontrol ve model predictive control (MPC) gibi yöntemler, hassasiyeti artırmada etkili çözümler sunuyor:
- Feedforward Kontrol: Gelecekteki komutların tahmin edilerek sisteme önceden uygulanması, özellikle yüksek hızlı uygulamalarda takım yolundaki sapmayı %50’ye kadar azaltabiliyor.
- Disturbance Observer: Sistemdeki bozucu etkilerin tahmin edilerek kompanse edilmesi, takım yolundaki sapmayı %30’a kadar düşürebiliyor.
- Adaptive Kontrol: Sistem davranışının gerçek zamanlı izlenerek PID parametrelerinin otomatik olarak ayarlanması, değişken yük koşullarında hassasiyeti koruyor.
- Model Predictive Control (MPC): Gelecekteki sistem davranışının tahmin edilerek optimum kontrol sinyallerinin üretilmesi, takım yolundaki sapmayı %40’a kadar azaltabiliyor.
Kalp stent üretim hattında kullanılan bir servo sistemde, feedforward ve disturbance observer algoritmalarının kombinasyonu, takım yolundaki sapmayı ±2 µm’ye kadar düşürmeyi başardı. Kesin olmamakla birlikte… bu iyileştirmenin, tıbbi cihazların sertifikasyon sürecini de önemli ölçüde hızlandırdığı düşünülüyor.
5 Eksen Mekaniğinde Takım Yolu Sapmalarının Ölçülmesi ve Doğrulanması
Takım yolu sapmalarının ölçülmesi, sistemin performansını doğrulamak için hayati önem taşıyor. Bu ölçümler, genellikle lazer interferometri, ballbar testleri ve dinamik performans testleriyle gerçekleştiriliyor:
- Laser Interferometry: Takım ucunun konumunu lazer interferometreyle ölçerek ±0.5 µm hassasiyetle sapmaları tespit ediyor.
- Ballbar Test: CNC makinenin dairesel hareket yeteneğini ölçerek takım yolundaki sapmaları değerlendiriyor. Bu test, genellikle ISO 230-4 standardına göre yapılıyor.
- Renishaw QC20-W Ballbar: 5 eksenli CNC makinelerinde takım yolundaki sapmaları ölçmek için yaygın olarak kullanılan bu cihaz, sistemin kinematik doğruluğunu doğruluyor.
- Dynamik Performans Testleri: Makinenin yüksek hızlı hareketlerdeki performansını ölçerek takım yolundaki sapmaları tespit ediyor.
Bir otomotiv firmasında yapılan ballbar testinde, takım yolundaki sapmanın ±8 µm olduğu tespit edildi. PID parametrelerinin yeniden ayarlanmasıyla bu değer ±3 µm’ye kadar düşürüldü. Bu durum… servo sisteminin tepki yeteneğinin ne kadar kritik olduğunu bir kez daha gözler önüne serdi.
Saha Deneyimi ve Gerçekçi Mühendislik Senaryoları
Takım yolu sapmalarını minimize eden sürücü teknolojilerinin etkinliği, yalnızca laboratuvar ortamında değil, sahada da kanıtlanmış durumda. Gerçekçi mühendislik senaryoları, bu teknolojilerin ne kadar etkili olduğunu gösteriyor:
Senaryo 1: Havacılık Komponentlerinin İşlenmesi
Bir havacılık firması, 5 eksenli CNC tezgahında titanyum motor parçalarını işliyordu. Ancak, takım yolundaki sapmalar nedeniyle nihai ürünlerde ölçü toleransları karşılanamıyordu. Sorunun kökeni, servo motorların tork dalgalanmaları ve redüktörlerin düşük burulma rijitliğiydi.
Mühendislik ekibi, yeni nesil BLDC motorları ve yüksek burulma rijitliğine sahip redüktörleri tercih ederek sorunu çözdü. PID parametreleri de optimize edildiğinde, takım yolundaki sapma ±5 µm’den ±1 µm’ye kadar düştü. Bu iyileştirme… havacılık komponentlerinin sertifikasyon sürecini hızlandırdı ve nihai ürün kalitesini doğrudan artırdı.
Senaryo 2: Savunma Sanayiinde Radar Sistemleri Üretimi
Bir Savunma Sanayi firması, 5 eksenli CNC tezgahında radar sistemlerinin gövde komponentlerini üretiyordu. Takım yolundaki sapmalar nedeniyle radar sistemlerinin hassasiyeti düşüyordu. Sorunun kökeni, servo sisteminin ani tork tepkisinin yetersiz olması ve redüktörlerin dişli boşluğu miktarının yüksek olmasıydı.
Mühendislik ekibi, SynRM motorları ve düşük dişli boşluğuna sahip redüktörleri tercih ederek çözümü buldu. Feedforward ve disturbance observer algoritmalarıyla güncellenen kontrol sistemi, takım yolundaki sapmayı ±10 µm’den ±2 µm’ye kadar düşürdü. Bu iyileştirme… radar sistemlerinin hassasiyetini artırarak savunma projelerinin başarısını sağladı.
5 Eksen Mekaniğinde Takım Yolu Sapmalarını Minimize Etmek için Tasarım ve Uygulama Önerileri
5 eksenli sistemlerde takım yolu sapmalarını minimize etmek için aşağıdaki öneriler dikkate alınmalı:
- Servo motor ve redüktör seçimi: Anma torku, ani tork tepkisi, burulma rijitliği ve dişli boşluğu gibi parametreler, servo motor ve redüktör seçiminde kritik rol oynuyor. Özellikle yüksek dinamik performans gerektiren uygulamalarda, servo motorların ani tork tepkisi %20’nin üzerinde olmalı.
- Kontrol algoritmalarının optimizasyonu: Feedforward, disturbance observer ve adaptive kontrol gibi algoritmalar, takım yolu sapmalarını minimize etmede etkili yöntemler sunuyor. Bu algoritmaların, makinenin atalet momenti ve titreşim spektrumuna göre optimize edilmesi gerekiyor.
- Yapısal analiz ve simülasyon: FEA ve dinamik sistem simülasyonları, takım yolu sapmalarının kökenlerini belirlemede ve optimize çözümler geliştirmede kritik önem taşıyor.
- Titreşim ve gürültü kontrolü: Titreşim ve gürültü, takım yolu sapmalarını artıran önemli faktörler. Redüktörlerin titreşim sönümleme yeteneği ve titreşim izolatörleri kullanılarak sistem optimize edilmeli.
- Bakım ve kalibrasyon: Düzenli bakım ve kalibrasyon işlemleri, takım yolu sapmalarını minimize etmede hayati önem taşıyor. Makinenin kinematik doğruluğunu korumak için bu işlemler aksatılmamalı.
Sıkça Sorulan Sorular
- 5 eksen mekaniğinde takım yolu sapması nedir ve neden önemlidir?
Takım yolu sapması, 5 eksenli CNC makinelerinde takımın istenilen konumdan saparak hassasiyet kaybına uğramasıdır. Havacılık, savunma ve medikal endüstrilerinde nihai ürün kalitesini doğrudan etkilediği için kritik önem taşıyor.
- Takım yolu sapmalarının başlıca nedenleri nelerdir?
Başlıca nedenler arasında servo motorların tork dalgalanmaları, redüktörlerin burulma rijitliği ve dişli boşluğu, açısal iletim hatası (ATE) ve servo sisteminin kontrol algoritmaları yer alıyor.
- Takım yolu sapmalarını azaltmak için hangi sürücü teknolojileri kullanılmaktadır?
Yüksek performanslı servo motorlar (BLDC, SynRM), doğrudan tahrik sistemleri, düşük dişli boşluğu ve yüksek burulma rijitliğine sahip redüktörler, gelişmiş kontrol algoritmaları (feedforward, disturbance observer, adaptive kontrol, MPC) gibi teknolojiler kullanılmaktadır.
- Takım yolu sapmalarını ölçmek için hangi yöntemler kullanılır?
Laser interferometry, ballbar testleri (ISO 230-4 standardına göre), Renishaw QC20-W Ballbar ve dinamik performans testleri yaygın olarak kullanılan yöntemlerdir.
- Takım yolu sapmalarını minimize etmek için hangi tasarım önerileri dikkate alınmalıdır?
Servo motor ve redüktör seçiminde anma torku, ani tork tepkisi, burulma rijitliği ve dişli boşluğu gibi parametreler önemlidir. Ayrıca kontrol algoritmalarının optimizasyonu, yapısal analiz ve simülasyonlar, titreşim ve gürültü kontrolü ile düzenli bakım ve kalibrasyon işlemleri de kritiktir.
- Doğrudan tahrik sistemlerinin avantajları ve dezavantajları nelerdir?
Avantajları arasında takım yolu sapmalarının minimize edilmesi ve bakım maliyetlerinin %40’a varan oranlarda azaltılması yer alır. Dezavantajları ise yüksek maliyet ve soğutma gereksinimleridir.
- Hangi endüstrilerde takım yolu sapmalarının minimize edilmesi daha kritiktir?
Havacılık, savunma ve medikal endüstrileri, yüksek hassasiyet gerektiren uygulamalar nedeniyle takım yolu sapmalarının minimize edilmesinde en kritik endüstrilerdir.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.
5 Eksen CNC Mekaniğinde Takım Yolu Sapmalarını Azaltan Servo Sürücü, Hassas Hareket Kontrolü ve Boşluksuz Redüktör Çözümleri
5 eksenli CNC işleme merkezleri, yüksek hassasiyetli freze tezgâhları, döner tablalar ve eş zamanlı çok eksenli talaşlı imalat uygulamalarında takım yolu sapmaları (toolpath deviations), eksen senkronizasyon hataları, servo takip gecikmeleri ve redüktör kaynaklı mekanik boşluklar, işlenen parçanın geometrik doğruluğunu ve yüzey kalitesini doğrudan etkileyen önemli mühendislik sorunlarıdır. Özellikle X, Y ve Z doğrusal eksenleriyle A, B veya C döner eksenlerinin eş zamanlı hareket ettiği işlemlerde, servo sürücülerin dinamik tepkisi ile mekanik tahrik sisteminin rijitliği arasında uyum sağlanması gerekir. Yüksek ivmelenme, ani yön değişimleri, kesme kuvvetlerindeki dalgalanmalar ve yetersiz eksen kalibrasyonu, programlanan takım merkezi noktası (TCP) ile gerçek kesme konumu arasında sapmalara neden olabilir. Bu nedenle yüksek çözünürlüklü enkoder geri beslemesi, hassas servo kontrol algoritmaları, düşük açısal boşluk ve yüksek burulma rijitliği, birlikte değerlendirilmesi gereken temel performans kriterleridir. 5 Eksen CNC ve Döner Tablalar İçin Boşluksuz Redüktör Çözümleri kapsamında döner eksenlerin mekanik yapısı, tahrik sistemi, konumlandırma toleransları ve dinamik yük gereksinimleri birlikte incelenerek takım yolu doğruluğunu destekleyen alternatifler belirlenebilir.
5 eksen CNC sistemlerinde takım yolu sapmalarını azaltmak için servo sürücü bant genişliği, hız ve konum kontrol döngüleri, ileri besleme (feedforward), çapraz bağlı eksen kontrolü, jerk sınırlamalı hareket profilleri ve hassas redüktör teknolojileri birlikte ele alınmalıdır. Modern servo sürücülerde hız ve ivme ileri besleme yöntemleri takip hatasını azaltmaya yardımcı olurken, kontur kontrolü ve eksenler arası koordinasyon algoritmaları eş zamanlı hareketlerde geometrik sapmaların sınırlandırılmasını destekleyebilir. Ancak elektronik kontrol sisteminin yüksek performanslı olması, mekanik tahrik zincirindeki dişli boşluğunu (backlash), burulma esnemesini veya rulman kaynaklı deformasyonu tamamen ortadan kaldırmaz. Özellikle A ve C döner eksenlerinde kullanılan yüksek burulma rijitlikli sikloidal redüktörler, düşük boşluklu hassas planet redüktörler ve uygun entegre servo aktüatörler, yük altında açısal konumlandırma kararlılığını artırmaya yardımcı olabilir. Bu kapsamda Endüstriyel Robotik ve Otomasyon İçin Hassas Redüktör Teknolojileri üzerinden farklı tahrik mimarileri değerlendirilebilir. Yüksek dinamik hareket gerektiren sistemlerde ise Çok Eksenli Robotlar İçin Yüksek Rijitlikli Hareket Aktarım Çözümleri kapsamında burulma rijitliği, atalet uyumu ve servo motor-redüktör eşleşmesi karşılaştırılabilir. Bununla birlikte düşük backlash değerine sahip bir redüktör kullanılması, tek başına mikron seviyesinde takım yolu doğruluğunu garanti etmez. CNC kontrol ünitesinin interpolasyon performansı, TCP/RTCP kinematik dönüşümleri, eksen geometrik kalibrasyonu, kesici takım deformasyonu, termal genleşme, iş mili titreşimleri ve mekanik rezonans davranışı da sistemin toplam işleme doğruluğunu belirler. Bu nedenle yüksek hassasiyet hedeflenen tezgâhlarda servo takip hatası, açısal iletim hatası, dinamik kontur sapması ve yük altındaki mekanik deformasyon ayrı ayrı ölçülerek değerlendirilmelidir.
İstanbul merkezli Boşluksuz Redüktör, 5 eksenli CNC tezgâh üreticileri, döner tabla imalatçıları, hassas makine geliştiricileri ve endüstriyel otomasyon entegratörleri için düşük mekanik boşluklu redüktör seçimi, yüksek burulma rijitlikli tahrik çözümleri, servo motor-redüktör mekanik uyumluluğu, özel bağlantı flanşı uyarlaması ve ithal redüktör muadilliği konusunda mühendislik çözümleri sunar. Mevcut CNC sisteminizin döner eksen yapısı, servo motor marka-model bilgileri, redüktörün nominal ve maksimum tork değerleri, redüksiyon oranı, eksen hızları, ivmelenme profilleri, kesme yükleri, çalışma çevrimi ve hedeflenen konumlandırma toleransları üzerinden uygun alternatifler değerlendirilebilir. Özellikle yüksek burulma rijitliği, düşük kayıp hareket (lost motion), yeterli devrilme momenti kapasitesi, uygun servo atalet eşleşmesi ve dinamik yük altında kararlı hareket aktarımı sağlayabilecek redüktörlerin belirlenmesi, takım yolu sapmalarının azaltılmasına, yüzey kalitesinin iyileştirilmesine ve işleme hassasiyetinin korunmasına katkı sağlayabilir. Mevcut CNC tezgâhınızda eksen geçiş izleri, dairesel interpolasyon hataları, döner tabla konumlandırma sapmaları veya mekanik titreşim problemleri yaşıyorsanız teknik çizimlerinizi ve hareket sistemi özelliklerinizi paylaşarak uygun alternatifleri değerlendirebilirsiniz. İthal redüktörlerin muadil modellerini karşılaştırmak, özel flanş ve montaj uyarlamaları hakkında bilgi almak, 3D STEP/CAD dosyalarını talep etmek ve projenize özel mühendislik teklifi oluşturmak için 5 Eksen CNC Takım Yolu Hassasiyeti ve Boşluksuz Redüktör Seçimi İçin Teknik Teklif Formumuzu kullanarak mühendislik ekibimizle iletişime geçebilirsiniz.