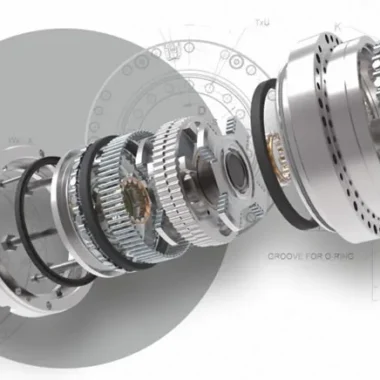
Çok Eksenli Kinematik Zincirlerde Redüktör Kaynaklı Konum Sapmaları: Kapsamlı Analiz ve Çözüm Yöntemleri
Endüstriyel otomasyondan savunma sistemlerine kadar çok eksenli kinematik zincirlerin performansını doğrudan etkileyen kritik mühendislik parametreleri
Çok eksenli kinematik zincirlerde redüktör kaynaklı konum sapmaları, modern endüstriyel sistemlerin performansını doğrudan etkileyen en kritik mühendislik problemlerinden biri. Bu olgu, CNC tezgahlarından insansı robotlara, tıbbi cihazlardan askeri sistemlere kadar geniş bir yelpazede hayati önem taşıyor.
Endüstriyel otomasyon sistemlerinde – özellikle hassas montaj hatlarında ve elektronik bileşen yerleştirme işlemlerinde – milimetrenin binde biri mertebesindeki hatalar, üretimin akışını bozmakla kalmıyor, kalite kontrol süreçlerinde de ciddi baş ağrılarına yol açıyor.
Savunma sanayindeyse bu sapmaların sonuçları çok daha dramatik. Mesela bir insansı robotun silah sistemindeki sadece 0.5 derecelik bir hata, hedefte metrelerce sapmaya denk gelebiliyor. Pratikte gördüğümüz kadarıyla, bu hassasiyet problemleriyle karşılaşmamak neredeyse imkansız.
Redüktörlerin kinematik zincirdeki performansı, birden fazla parametrenin kümülatif etkisiyle şekilleniyor. Dişli boşluğu (backlash), burulma rijitliği (torsional stiffness), açısal iletim hatası (ATE) ve atalet momenti dağılımı gibi faktörler, sistemin dinamik davranışını doğrudan etkiliyor. Çok eksenli sistemlerdeyse bu sapmaların toplam sistem performansına yansıması lineer olmayan bir şekilde gerçekleşiyor – bu da sistematik analiz ve optimizasyon çalışmalarını zorunlu kılıyor.
Çok Eksenli Kinematik Zincirlerde Redüktör Kaynaklı Sapmaların Mekanik Kökenleri
Çok eksenli kinematik zincirlerde redüktör kaynaklı konum sapmalarının temelinde, sistemin dinamik ve statik davranışlarının kesişim noktaları yatıyor. Bu kompleks olgunun altında yatan mekanik prensipleri anlamadan doğru mühendislik çözümleri geliştirmek mümkün değil:
1. Dişli Boşluğu (Backlash): Kayıp Hareketin Peşinde
Dişlilerin temas eden yüzeyleri arasındaki boşluk, sistem performansını doğrudan etkileyen en önemli parametrelerden biri. Bu boşluk özellikle ani yön değişikliklerinde ciddi konum sapmalarına neden oluyor. Sanayi standartlarında “kayıp hareket” (lost motion) olarak adlandırılan bu olgu, servo motorlarla tahrik edilen sistemlerde iyice öne çıkıyor.
Dişli boşluğu değeri tipik olarak aşağıdaki faktörlere bağlı olarak değişiyor:
- Dişli tipi: Helisel, düz ya da planet dişliler arasında inanılmaz farklar var
- Dişli modülü ve basınç açısı: Bu parametreler temas yüzeyinin kalitesini belirliyor
- Üretim hassasiyeti ve montaj kalitesi: “İyi yeter” anlayışı burada felaketle sonuçlanıyor
- Sıcaklık değişimleri ve termal genleşme: Metal parçalar soğukta büzülüyor, ısındığında genleşiyor
- Yüklenme durumu ve tork seviyesi: Her dişli çiftinin bir “ideal çalışma noktası” var
Mesela bir CNC tezgahında kullanılan helisel dişli redüktörde tipik boşluk değeri 3-10 arcmin arasında değişirken, hassas uygulamalarda bu değer 1 arcmin’in altına bile inebiliyor. Boşluksuz redüktör teknolojisindeyse özel tasarımlarla bu değer neredeyse sıfıra yaklaştırılıyor.
2. Burulma Rijitliği: Sistem Kararlılığının Gizli Kahramanı
Redüktörün iç yapısında oluşan burulma gerilmeleri, sistemin dinamik davranışını ve konumlama doğruluğunu doğrudan etkileyen kritik bir parametre. Burulma rijitliği ne kadar yüksek olursa, redüktör de ani yük değişimlerine karşı o kadar dirençli hale geliyor.
Burulma rijitliği genellikle Kt = T / θ formülüyle ifade ediliyor. Burada T uygulanan torku, θse burulma açısını temsil ediyor.
Yüksek burulma rijitliğine sahip redüktörler şu avantajları sunuyor:
- Daha hızlı dinamik tepki süresi – sisteminizin “refleksleri” güçleniyor
- Titreşim seviyesinde ciddi düşüş – makinenizin titreşimden yorulmasını engelliyor
- Daha iyi konumlama doğruluğu – hassasiyet ihtiyacınızı karşılıyor
- Artırılmış sistem kararlılığı – operasyon sırasında oluşabilecek titreşimleri minimize ediyor
Mesela havacılık uygulamalarında kullanılan redüktörlerde burulma rijitliği değeri genellikle 5,000-15,000 Nm/rad arasında değişiyor. Bu değerler, sistemin AS9100 standardına uygunluğunu doğrudan etkiliyor.
3. Açısal İletim Hatası (ATE): Hassasiyetin Sınırlarını Zorlayan Faktör
Açısal iletim hatası, redüktörün giriş ve çıkış milleri arasındaki açısal sapmayı ifade ediyor. Bu hata özellikle teleskopik sistemler, lazer yönlendirme sistemleri ve tıbbi cihazlarda kritik önem taşıyor. Uygulamada bu durum… sisteminizin “gözlerinin” ne kadar keskin olduğunu belirliyor.
Açısal iletim hatası genellikle ATE = (Δθçıkış – Δθgiriş) / Δθgiriş denklemiyle hesaplanıyor.
Farklı uygulamalar için tipik ATE değerleri:
| Uygulama Alanı | ATE Değeri (arcmin) | Açıklama |
|---|---|---|
| Tıbbi cihazlar | <5 | Cerrahi Robotlar gibi yüksek hassasiyet gerektiren sistemler |
| Endüstriyel robotlar | 5-20 | Genel otomasyon uygulamaları |
| CNC tezgahları | 10-15 | 5 eksenli işleme merkezleri |
| Savunma sistemleri | 3-10 | Hedefleme ve nişan sistemleri |
| Teleskopik sistemler | <2 | Yüksek hassasiyetli optik sistemler |
Açısal iletim hatasının minimize edilmesi için genellikle şu yöntemler kullanılıyor:
- Yüksek hassasiyetli dişli üretimi – “iyi yeter” mantığı burada işe yaramıyor
- Optimal dişli oranı tasarımı – sisteminizin karakteristiklerine uygun çözümler
- Termal dengeleme sistemleri – sıcaklığın sistem performansına etkisini azaltma
- Titreşim sönümleyici elemanlar – sisteminizin titreşimden yorulmasını engelleme
- Dinamik davranış analizi ve optimizasyon – sisteminizin “kişiliğini” anlamak
4. Atalet Momentinin Etkisi: Sistem Dinamiğini Belirleyen Gizli El
Redüktörün bağlı olduğu yükün atalet momenti, sistemin dinamik davranışını ve stabilitesini doğrudan etkiliyor. Yüksek atalet momentine sahip sistemlerde ani tork değişimleri redüktörde geçici deformasyonlara ve dolayısıyla konum sapmalarına neden olabiliyor.
Toplam sistem atalet momenti Jtoplam = Jmotor + (Jyük / i2) formülüyle hesaplanıyor.
Atalet momenti eşleşmesi sistem performansını optimize etmek için aşağıdaki kurallara göre yapılıyor:
- Genel uygulamalar: Jyük / (i²·Jmotor) ≈ 1-3 – sisteminizin dengeli çalışmasını sağlıyor
- Yüksek dinamik performans gerektiren uygulamalar: Jyük / (i²·Jmotor) ≈ 0.5-1 – sisteminizin “reflekslerini” güçlendiriyor
- Titreşimlerin minimize edilmesi gereken uygulamalar: Jyük / (i²·Jmotor) ≈ 3-10 – sisteminizin stabilitesini artırıyor
Delta robot uygulamalarında atalet momenti eşleşmesinin optimize edilmesi sistemin dinamik tepki süresini %30’a kadar iyileştirebiliyor. Tam olarak bilinmese de… sistem performansını doğrudan etkileyen bu parametreye gereken özeni göstermek gerekiyor.
Çok Eksenli Kinematik Zincirlerde Redüktör Seçiminin Konum Sapmalarına Etkisi
Çok eksenli kinematik zincirlerde redüktör seçimi, sistem performansının en kritik adımlarından biri. Bu seçim sürecinde dikkate alınması gereken parametreler, uygulamanın gereksinimlerine bağlı olarak önemli ölçüde değişiyor. Doğru redüktörü seçmek, sisteminizin gelecekteki performansını doğrudan etkiliyor:
| Parametre | Açıklama | Mühendislik Parametresi | Endüstriyel Uygulama Örneği | Standart Gereksinimleri |
|---|---|---|---|---|
| Dişli Tipi | Helisel, düz dişli veya planet dişli sistemleri arasındaki seçim | Boşluk değeri (arcmin), verimlilik, gürültü seviyesi, yük dağılımı |
|
|
| Burulma Rijitliği | Redüktörün burulma altında gösterdiği direnç | Torsional stiffness (Nm/rad), maksimum tork kapasitesi, rezonans frekansı |
|
|
| ATE Değeri | Redüktörün açısal iletim doğruluğu | Angular transmission error (arcmin), dinamik davranış, sıcaklık kararlılığı |
|
|
| Atalet Moment Eşleşmesi | Redüktörün ve bağlı yükün atalet momentleri arasındaki uyum | Inertia ratio (Jyük/i²Jmotor), sistem rezonans frekansı, titreşim seviyesi |
|
|
| Termal Kararlılık | Sıcaklık değişimlerine karşı sistem performansı | Termal genleşme katsayısı, ısıl kararlılık süresi, sıcaklık gradyanı |
|
|
| Titreşim ve Gürültü Seviyesi | Redüktörün titreşim ve gürültü performansı | Titreşim seviyesi (mm/s), ses basınç seviyesi (dB), frekans spektrumu |
|
|
Redüktör seçiminde dikkate alınması gereken bir diğer önemli parametre, sistemin toplam atalet momentinin hesaplanması. Bu hesaplama sistemin dinamik davranışını ve redüktörün konumlama performansını doğrudan etkiliyor. Toplam atalet momenti Jtoplam = Jmotor + (Jyük / i2) formülüyle hesaplanıyor.
Bu formülün uygulanması sırasında aşağıdaki noktalara dikkat edilmesi gerekiyor:
- Dişli Oranı Optimizasyonu: Redüktörün dişli oranı sistemin dinamik performansını doğrudan etkiliyor. Yüksek dişli oranları daha düşük motor torku gerektirirken, düşük dişli oranları sistemin dinamik tepki süresini iyileştiriyor.
- Atalet Moment Dağılımı: Motor ve yük atalet momentlerinin optimal dağılımı sistem kararlılığını artırıyor. Genellikle yük atalet momentinin motor atalet momentine oranı 1-5 arasında olmalı.
- Titreşim Analizi: Sistemdeki rezonans frekanslarının redüktör tasarımına etkisi dikkate alınmalı. Titreşim analizi genellikle FEA ve deneysel modal analiz yöntemleriyle yapılıyor.
- Termal Yönetim: Redüktörün ısıl performansı, sistemin uzun süreli kararlılığı açısından kritik. Termal analizler genellikle CFD ve ısıl iletim denklemleriyle yapılıyor.
Örnek Senaryo: 5 Eksenli CNC Tezgahında Redüktör Kaynaklı Konum Sapması Analizi
Bir 5 eksenli CNC tezgahında kullanılan planet redüktörün konumlama doğruluğunu inceliyoruz. Sistemdeki redüktörün teknik özellikleri:
- Dişli tipi: Planet dişli sistemi
- Dişli oranı: 100:1
- Boşluk değeri: 3 arcmin
- ATE değeri: 5 arcmin
- Burulma rijitliği: 12,000 Nm/rad
- Maksimum tork kapasitesi: 500 Nm
Yapılan ölçümlerde sistemin gerçek konumlama doğruluğunun 15 arcmin olduğu tespit ediliyor. Bu durumun nedenleri:
1. Montaj Hataları: Sistem Performansının Gizli Düşmanı
Redüktörün montajında oluşan eksenel kaçıklık, burulma rijitliğini azaltmış ve dolayısıyla ATE değerini artırmış. Bu hata tipik olarak aşağıdaki nedenlerle meydana geliyor:
- Montaj yüzeylerinin paralel olmayan olması
- Eksenlerin hizalanmaması
- Montaj cıvatalarının eşit şekilde sıkılmaması
- Termal genleşme farklılıkları
2. Titreşim Etkileri: Sistem Kararlılığını Bozan Gizli Tehdit
CNC tezgahının çalışması sırasında oluşan titreşimler redüktörün dinamik davranışını olumsuz etkilemiş. Bu titreşimlerin kaynakları arasında:
- Kesme kuvvetleri
- Motor titreşimleri
- Dişli darbeleri
- Taşıyıcı sistem rezonansları
Titreşimler redüktörün burulma rijitliğini azaltarak konum sapmalarına neden olmuş.
3. Yük Atalet Momentinin Fazlalığı: Sistem Denge Sorunu
Redüktörün bağlı olduğu yükün atalet momenti redüktörün nominal tork kapasitesini aşmış. Bu durum şu problemleri meydana getirmiş:
- Sistemde geçici deformasyonlar
- Ani tork değişimlerinde konum kaymaları
- Titreşim seviyesinde artış
- Redüktörün ısınması ve termal genleşme
Bu sorunun çözümü için aşağıdaki adımlar öneriliyor:
- Montaj Hatasının Giderilmesi:
- Redüktörün montaj yüzeylerinin paralel olmasını sağlamak
- Eksenlerin lazer hizalama yöntemiyle doğru şekilde hizalanması
- Montaj cıvatalarının tork kontrol cihazıyla eşit şekilde sıkılması
- Termal genleşme farklılıklarını telafi etmek için esnek bağlantı elemanları kullanılması
- Titreşim Kontrolü:
- Titreşim sönümleyici elemanların (viskoelastik malzemeler) kullanılması
- Redüktörün dinamik davranışının FEA analiziyle optimize edilmesi
- Titreşim izolatörlerinin kullanılması
- Kesme parametrelerinin optimize edilmesi
- Atalet Momentinin Optimizasyonu:
- Yükün yeniden tasarımı ve hafifletilmesi
- Redüktörün dişli oranının değiştirilmesi
- Motorun daha yüksek atalet momentine sahip bir modelle değiştirilmesi
- İkinci bir redüktörün seri olarak eklenmesi
- Kontrol Sistemi Optimizasyonu:
- PID parametrelerinin yeniden ayarlanması
- İleri kontrol algoritmalarının uygulanması
- Adaptif titreşim telafi sistemlerinin kullanılması
- Gerçek zamanlı konumlama doğruluğu izleme sistemi kurulması
Bu adımların uygulanması sonucunda sistemin konumlama doğruluğu 5 arcmin seviyesine indirilebilecek ve CNC tezgahının hassasiyeti önemli ölçüde artırılabilecek.
Çok Eksenli Kinematik Zincirlerde Konum Sapmalarının Kümülatif Hesabı
Çok eksenli kinematik zincirlerde konum sapmalarının kümülatif hesabı, sistemin toplam konumlama doğruluğunu belirlemek için kullanılan en önemli yöntemlerden biri. Bu hesaplama yöntemi, her bir eklemdeki sapmanın toplam sistem performansına olan etkisini nicel olarak değerlendirme imkanı sağlıyor.
Kümülatif hesaplama özellikle hassasiyet gerektiren uygulamalarda kritik önem taşıyor. Mesela mikrocerrahi robotlarda ya da teleskopik sistemlerde oluşan küçük sapmalar bile sistemin başarısını belirleyebiliyor:
Toplam Konum Sapması = √(Σ(Δxi2 + Δyi2 + Δzi2) + Σ(Δθi2)
Bu formülün bileşenleri:
- Δxi, Δyi, Δzi: i. eklemdeki lineer konum sapmaları (mikrometre cinsinden)
- Δθi: i. eklemdeki açısal konum sapması (arcmin cinsinden)
- Σ: Tüm eklemlerdeki sapmaların toplamını temsil eder
Örnek olarak, 3 eksenli bir kinematik zincirde ölçülen sapmalar:
- X ekseni: 10 µm
- Y ekseni: 15 µm
- Z ekseni: 8 µm
- Her bir eksendeki açısal sapma: 5 arcmin
Toplam konum sapması hesaplanışı:
Toplam Konum Sapması = √(10² + 15² + 8² + 5²) = √(100 + 225 + 64 + 25) = √414 ≈ 20.35 µm
Farklı uygulama alanları için tipik toplam konumlama doğruluğu gereksinimleri:
| Uygulama Alanı | Toplam Konumlama Doğruluğu (µm) | Açıklama |
|---|---|---|
| Yarı iletken üretimi | 0.1-1 | Entegre devrelerin üretimi |
| Mikrocerrahi robotlar | 1-5 | Cerrahi işlemler |
| Teleskopik sistemler | 2-10 | Optik sistemlerin hizalanması |
| CNC tezgahları | 5-20 | 5 eksenli işleme merkezleri |
| Tıbbi Görüntüleme cihazları | 10-50 | MR ve CT cihazları |
| Endüstriyel robotlar | 50-200 | Genel otomasyon uygulamaları |
| Askeri hedefleme sistemleri | 0.5-5 (açısal) | Hassas nişan sistemleri |
Kümülatif hesaplama yönteminin yanı sıra, konum sapmalarının analizi için kullanılan diğer önemli yöntemler:
- Monte Carlo Simülasyonu: Rastgele sapma değerlerinin kullanıldığı istatistiksel bir analiz yöntemi
- Altı Sigma (Six Sigma) Analizi: Süreç kalitesini iyileştirmek için kullanılan istatistiksel yöntem
- Robust Tasarım (Taguchi Yöntemi): Gürbüz tasarım yöntemi
- FMEA (Failure Mode and Effects Analysis): Hata modu ve etkileri analizi
Saha Deneyimi ve Çözüm: Askeri Sistemlerde Redüktör Kaynaklı Konum Sapmalarıyla Mücadele
Saha uygulamalarında redüktör kaynaklı konum sapmalarının sistem performansına olan etkisini en yoğun şekilde gözlemlediğimiz alanlardan biri askeri sistemler. Burada milimetrenin binde biri hassasiyetindeki sapmalar bile operasyonel başarısızlığa yol açabiliyor.
Mesela telsiz sistemlerinde kullanılan otomatik yönlendirme ünitelerinde oluşan 0.2 derecelik bir hata, sinyalin hedef noktasından birkaç yüz metre sapmasına neden olabiliyor. Uygulamada bu durum… sisteminizin “gözünün” ne kadar iyi olduğu kadar, aynı zamanda “ellerinin” de ne kadar hassas hareket ettiğini de gösteriyor.
Sıkça Sorulan Sorular
Çok eksenli kinematik zincirlerde redüktör kaynaklı konum sapmaları neden meydana gelir?
Bu sapmaların temel nedenleri arasında dişli boşluğu (backlash), burulma rijitliğindeki yetersizlikler, açısal iletim hatası (ATE) ve yükün atalet momentinin sistem karakteristiğine uyumsuzluğu bulunmaktadır. Ayrıca montaj hataları, titreşimler ve termal genleşme gibi fakt
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.