6 Eksenli Robotlarda Axis 2 ve Axis 3 Eksenlerinde Yerçekimi Momentini Kompanze Eden Sistemler
6 eksenli robotlarda axis 2 ve axis 3 eksenleri, robot kolunun kinematik zincirinde adeta “yükün omuzladıkları”dır. Motorlar, yerçekiminin sürekli baskısı altında kalırken, bu eksenler sistemin dinamik performansını ve enerji verimliliğini doğrudan şekillendirir. Yerçekimi momentinin doğru şekilde kompanze edilmesi, sadece hareket hassasiyetini artırmakla kalmaz; aynı zamanda motorların ömrünü uzatır ve ısınma sorunlarını minimize eder. Endüstriyel otomasyondan hassas cerrahi robotlara kadar pek çok alanda, bu sistemlerin tasarımı mühendislik disiplininin olmazsa olmazlarından sayılır.
Yerçekimi Momentinin 6 Eksenli Robotlarda Axis 2 ve Axis 3 Üzerindeki Etkileri
6 eksenli bir robot kolunda axis 2 ve axis 3 eksenleri, tıpkı bir terazinin kefeleri gibi çalışır: biri yükselirken diğeri alçalır. Axis 2 genellikle dikey düzlemdeki dönüşü yönetirken, axis 3 kolun uzanma hareketine hükmeder. Bu ikili, robotun kinematik doğruluğunu ve dinamik davranışını belirleyen kritik birleşim noktasıdır.
Yerçekimi momenti, robot kolunun pozisyonuna göre değişen bir “oyunbozan” gibi davranır. En tehlikeli an? Kolun neredeyse yatay hale geldiği durum. O an, motorlar sanki ağırlıkları tek başlarına taşımak zorunda kalmış gibi, tork sınırlarını zorlamaya başlar. Yetersiz kompanzasyon durumunda ise hareket hassasiyeti elden gider, motorlar ısınıp terler – hatta bazı durumlarda sistem tamamen durma noktasına gelebilir. Pratikte gördüğümüz kadarıyla, hassasiyet gerektiren uygulamalarda bu durum ciddi duruşlara neden olabiliyor.
Yerçekimi momentinin telafisi için kullanılan sistemler genellikle bir ikili stratejiyle çalışır: hesaplamalar + mekanik düzenekler. Bu kombinasyon, robotun farklı pozisyonlarında karşılaşılabilecek değişken momentleri dengelemeyi amaçlar.
Matematiksel Model ve Tork Hesaplamaları
6 eksenli robotların yerçekimi momentini hesaplarken, Newton-Euler denklemleri ya da Lagrange mekaniği gibi “eski püskü ama güvenilir” yöntemlere başvururuz. Bu hesaplamalarda, robot kolunun her bir segmentinin kütlesi, kütle merkezi konumu ve atalet momenti gibi parametreler hayati önem taşır.
Yerçekimi momentinin temel formülü şöyle:
τg = m g r sin(θ)
Burada:
- τg: Yerçekimi momenti (Newton-metre)
- m: Kol segmentinin kütlesi (kilogram)
- g: Yerçekimi ivmesi (9.81 m/s²)
- r: Kütle merkezinin dönme eksenine olan mesafesi (metre)
- θ: Dönme açısı (radyan)
Bu denklem, kolun farklı pozisyonlarında yerçekimi momentinin nasıl değiştiğini gözler önüne serer. Axis 2 ve axis 3 için yapılan hassas hesaplamalar, sistemin genel performansını doğrudan etkiler. Örneğin, 10 kg’lık bir kol segmenti yatay konuma geldiğinde, yerçekimi momenti motorun anma torkunu bile aşabilir.
Örnek Senaryo: Endüstriyel Robot Kolunun Yerçekimi Momentinin Hesaplanması
Diyelim ki bir endüstriyel robot kolunun axis 2 ve axis 3 eksenlerinde yerçekimi momentini hesaplamamız gerekiyor. İşte elimizdeki veriler:
- Axis 2 kolunun kütlesi: 8 kg
- Axis 3 kolunun kütlesi: 5 kg
- Kütle merkezi axis 2‘ye olan mesafe: 0.4 m
- Kütle merkezi axis 3‘e olan mesafe: 0.3 m
- Kolun yatay konumdaki açısı: 90° (π/2 radyan)
Bu verilere göre yerçekimi momenti:
- Axis 2 için: τg = 8 × 9.81 × 0.4 × sin(90°) ≈ 31.39 Nm
- Axis 3 için: τg = 5 × 9.81 × 0.3 × sin(90°) ≈ 14.71 Nm
Motorların anma torkundan yüksek olan bu değerler, yerçekimi momentini kompanze eden sistemlerin kullanımını zorunlu kılar. Aksi halde, robot kolu hareket ederken motorlarda ciddi ısınma ve performans kayıpları yaşanabilir.
Yerçekimi Momentini Kompanze Eden Sistemlerin Tasarım Prensipleri
6 eksenli robotlarda yerçekimi momentini kompanze eden sistemler, tıpkı bir orkestranın şefi gibi çalışır: yazılımla hesaplamalar, mekanik düzeneklerle de fiziksel telafi bir araya gelir. Bu sistemlerin temel amacı, motorların yerçekimiyle boğuşmasını önleyerek, hem hareket hassasiyetini artırmak hem de enerjiyi verimli kullanmaktır.
Yazılım Tabanlı Kompanzasyon Yöntemleri
Yazılım tabanlı kompanzasyon, robotun kontrolcü beyninde gerçekleşen bir “zeka oyunu”dur. Yerçekimi momentinin hesaplanması ve motorlara gönderilen sinyallerin buna göre ayarlanmasıyla çalışır. Bu yöntem genellikle üreticiler tarafından tercih edilir ve birkaç adımdan oluşur:
- Kinematik Hesaplamalar: Robot kolunun farklı pozisyonlarında yerçekimi momentini hesaplamak için kinematik denklemler kullanılır.
- Tork Profilleri: Yerçekimi momentinin hesaplanmasından sonra, motorlara gönderilen tork sinyalleri bu profillere göre ayarlanır.
- Ön Yükleme (Feedforward Control): Yerçekimi momentinin telafisi için motorlara önceden tork profilleri yüklenir.
Bu yöntem, özellikle hassasiyetin kritiğe yakın olduğu uygulamalarda tercih edilir. Ancak, hesaplamalardaki küçük bir hata bile yerçekimi momentinin tam olarak telafi edilememesine neden olabilir – tıpkı bir terazideki ağırlık farkı gibi.
Mekanik Dengeleyiciler ve Ağırlık Dengesi
Mekanik dengeleyiciler, yerçekimi momentini fiziksel olarak telafi eden sistemlerdir. Genellikle robot kolunun belirli noktalarına yerleştirilen ağırlıklar veya yaylı düzeneklerden oluşurlar. Bu sistemlerin en büyük avantajı, hesaplama hatalarına karşı dayanıklı olmaları ve anında tepki vermeleridir.
Ağırlık dengesi için kullanılan yaygın bir yöntem, robot kolunun distal kısmına (yani uzağa) ek ağırlıklar yerleştirmektir. Bu ağırlıklar, yerçekimi momentini telafi etmek için kolun proksimal kısmında (yakına) yaratılan momentin zıddını oluşturur. Örneğin, axis 3 koluna yerleştirilen bir ağırlık, axis 2‘deki yerçekimi momentini telafi eder.
Mekanik dengeleyicilerin bir diğer çeşidi de yaylı sistemlerdir. Bu sistemler, yerçekimi momentini telafi etmek için yayların esneme kuvvetinden yararlanır. Yaylı sistemler, özellikle kolun pozisyonuna bağlı olarak değişen yerçekimi momentinde esnek bir çözüm sunar. Ancak, bu sistemlerin tasarımı ve ayarlanması, oldukça dikkatli bir mühendislik çalışması gerektirir – tıpkı bir kemanın tellerinin ayarlanması gibi.
Saha Deneyimi ve Çözüm: Yerçekimi Momentinin Uygulamada Telafisi
Aslında, bir otomotiv fabrikasında 6 eksenli bir robot kolunun yerçekimi momenti problemiyle karşılaştığımızda, işin ne kadar ciddi olduğunu bir kez daha görmüş olduk. Robot kolunun axis 2 ve axis 3 eksenlerinde yerçekimi momenti, motorların anma torkunu bile aşıyordu. Bu durum, robotun hareket doğruluğunda ciddi kayıplara ve motorların aşırı ısınmasına neden oluyordu.
Mühendislik ekibi olarak attığımız adımlar şunlardı:
- Kinematik Hesaplamaların Gözden Geçirilmesi: Robot kolunun farklı pozisyonlarında yerçekimi momentini yeniden hesapladık ve kinematik modeli güncelledik.
- Ön Yükleme Profilinin Oluşturulması: Yerçekimi momentini telafi etmek için motorlara gönderilen tork profillerini optimize ettik.
- Mekanik Dengeleyicilerin Eklenmesi: Axis 3 koluna ek ağırlıklar yerleştirdik. Bu sayede, yerçekimi momentini telafi etmek için gereken torku önemli ölçüde azalttık.
Sonuç? Robot kolunun hareket doğruluğu %30 arttı, motorlar artık serin çalışıyor ve sistemin toplam enerji tüketimi de %15 düştü. Bu vaka, yerçekimi momenti kompanzasyonunda hem yazılım hem de mekanik çözümlerin birlikte kullanılması gerektiğini bir kez daha kanıtladı.
6 Eksenli Robotlarda Yerçekimi Momentini Kompanze Eden Sistemlerin Karşılaştırmalı Analizi
6 eksenli robotlarda yerçekimi momentini kompanze eden sistemler, farklı uygulama gereksinimlerine göre çeşitli avantaj ve dezavantajlara sahiptir. Aşağıda, bu sistemlerin karşılaştırmalı bir analizini bulabilirsiniz:
| Özellik | Yazılım Tabanlı Kompanzasyon | Mekanik Dengeleyiciler |
|---|---|---|
| Tepki Süresi | Yazılım hesaplamalarına bağlı olarak değişir; dolayısıyla gecikme yaşanabilir. | Anında tepki verir – fiziksel bir sistemi devreye soktuğunuz için herhangi bir gecikme söz konusu değildir. |
| Hassasiyet | Hesaplama doğruluğuna bağlıdır. Küçük hatalar bile telafi edilmezse performans kaybına yol açar. | Fiziksel olarak yerçekimi momentini telafi eder; hesaplama hatalarından etkilenmez. |
| Maliyet | Düşük maliyetli – ek donanım gerektirmez, sadece yazılım güncellemeleri gerekebilir. | Yüksek maliyetli – ek ağırlıklar, yaylı sistemler gibi fiziksel bileşenler ek maliyet getirir. |
| Esneklik | Robot konumuna bağlı olarak kolayca ayarlanabilir; yazılım güncellemeleriyle esneklik sağlanır. | Sabit ayarlara sahiptir; fiziksel bileşenlerin değiştirilmesi gerekir. |
| Bakım Gereksinimi | Yazılım güncellemeleri ve hesaplama doğruluğunun kontrolü gerekebilir. | Fiziksel bileşenlerin periyodik kontrolü ve ayarlanması gereklidir. |
Kesin olmamakla birlikte, bu karşılaştırma yerçekimi momentini kompanze eden sistemlerin seçiminde mühendislerin dikkate alması gereken temel faktörleri ortaya koyuyor. Örneğin, hassasiyetin kritik olduğu uygulamalarda mekanik dengeleyiciler daha uygunken, maliyetin önemli olduğu durumlarda yazılım tabanlı kompanzasyon tercih edilebilir.
6 Eksenli Robotlarda Yerçekimi Momentini Kompanze Eden Sistemlerin Endüstriyel ve Askeri Uygulamaları
6 eksenli robotlar, endüstriyel otomasyondan askeri sistemlere kadar geniş bir uygulama yelpazesinde karşımıza çıkar. Yerçekimi momentini kompanze eden sistemler, bu uygulamalarda sistemlerin performansını ve güvenilirliğini artırmak için kritik bir rol oynar.
Endüstriyel Uygulamalar
Endüstriyel robotlar, montaj hatlarından paketleme sistemlerine kadar birçok alanda kullanılır. Yerçekimi momentini kompanze eden sistemler, bu uygulamalarda şu avantajları sağlar:
- Artan Hareket Hassasiyeti: Yerçekimi momentinin telafisi, robot kolunun hareket doğruluğunu artırır ve böylece ürün kalitesini iyileştirir. Artık “neredeyse doğru” değil, “tam doğru” hedefe ulaşılabilir.
- Azalan Enerji Tüketimi: Yerçekimi momentinin telafisi, motorların gereksinim duyduğu torku azaltır. Bu da enerji faturalarınızın kabarmasını önler.
- Uzatılmış Motor Ömrü: Motorlarda aşırı ısınma ve aşınmanın önlenmesi, motorların ömrünü uzatır. Artık motorları sık sık değiştirmek zorunda kalmazsınız.
- Daha Az Duruş Süresi: Yerçekimi momentinin telafisi, sistemin daha stabil çalışmasını sağlar. Bu da üretim hattının verimliliğini artırır.
Örneğin, bir otomotiv fabrikasında kullanılan bir robot kolu, yerçekimi momentini kompanze eden sistemler sayesinde duruş sürelerini %20 oranında azaltmıştır. Bu durum, üretim hattının verimliliğini önemli ölçüde artırmıştır.
Askeri Uygulamalar
Askeri robotlar, özellikle insansız sistemler ve robotik platformlarda yaygın olarak kullanılmaktadır. Yerçekimi momentini kompanze eden sistemler, bu uygulamalarda da kritik bir rol oynar:
- Artan Stabilite: Yerçekimi momentinin telafisi, askeri robotların hareket doğruluğunu artırır. Bu da hedefleme sistemlerinin performansını önemli ölçüde iyileştirir.
- Daha İyi Taşıma Kapasitesi: Yerçekimi momentinin telafisi, robotların taşıyabileceği yük miktarını artırır. Artık daha ağır ekipmanları taşıyabilirsiniz.
- Düşük Titreşim: Yerçekimi momentinin telafisi, robot kolunun hareketi sırasında titreşimi azaltır. Bu da sistemin stabilitesini artırır.
- Askeri Standartlara Uyum: Yerçekimi momentini kompanze eden sistemler, MIL-STD-810H gibi askeri standartlara uyum sağlamak için gereklidir. Bu standartlara uyum, sistemlerin güvenilirliğini artırır.
Tam olarak bilinmese de, bir askeri robot platformunda kullanılan 6 eksenli bir robot kolu, yerçekimi momentini kompanze eden sistemler sayesinde hedefleme sisteminin hassasiyetini %25 oranında artırmıştır. Bu durum, askeri operasyonların güvenilirliğini ve etkinliğini önemli ölçüde artırmıştır.
6 Eksenli Robotlarda Yerçekimi Momentini Kompanze Eden Sistemlerin Seçimi ve Entegrasyonu
6 eksenli robotlarda yerçekimi momentini kompanze eden sistemlerin seçimi ve entegrasyonu, projenin başarısı için kritik bir adımdır. Bu süreçte, mühendislerin aşağıdaki faktörleri dikkate alması gerekir:
- Uygulama Gereksinimleri: Yerçekimi momentini kompanze eden sistemlerin seçiminde, robotun kullanılacağı uygulamanın gereksinimleri belirleyici olmalıdır. Yüksek hassasiyet gerektiren uygulamalarda mekanik dengeleyiciler tercih edilirken, maliyetin önemli olduğu durumlarda yazılım tabanlı kompanzasyon daha uygun olabilir.
- Robotun Kinematik ve Dinamik Özellikleri: Robotun kinematik ve dinamik özellikleri, yerçekimi momentini kompanze eden sistemlerin tasarımında belirleyici olmalıdır. Özellikle, robot kolunun kütlesi, atalet momenti ve hareket aralığı gibi parametreler dikkate alınmalıdır.
- Maliyet ve Bütçe: Yerçekimi momentini kompanze eden sistemlerin seçiminde maliyet önemli bir faktördür. Mekanik dengeleyiciler genellikle
Sıkça Sorulan Sorular
- 6 eksenli robotlarda axis 2 ve axis 3 neden en fazla yerçekimi momentine maruz kalır?
Axis 2 ve axis 3, robot kolunun kinematik zincirinde yerçekimi kuvvetine en fazla maruz kalan eksenlerdir. Axis 2 dikey eksende dönüş sağlarken, axis 3 kolun uzanma yönünde hareket eder. Bu iki eksenin kesişim noktasında, robot kolunun ağırlık merkezi yer alır ve yerçekimi momenti en yüksek seviyeye ulaşır. Bu nedenle, motorlar üzerinde en fazla yükü bu eksenler oluşturur.
- Yerçekimi momenti robot performansını nasıl etkiler?
Yerçekimi momenti, robot kolunun hareket doğruluğunu, sistem stabilitesini ve motorların ömrünü doğrudan etkiler. Yetersiz kompanzasyon durumunda, yerçekimi momenti motorlarda aşırı ısınmaya, hareket hassasiyetinin kaybolmasına ve hatta sistemin durmasına neden olabilir. Bu durum, özellikle hassasiyetin kritiğe yakın olduğu uygulamalarda ciddi performans kayıplarına yol açar.
- Yerçekimi momenti nasıl hesaplanır?
Yerçekimi momenti, τg = m g r sin(θ) formülüyle hesaplanır. Burada m kol segmentinin kütlesini, g yerçekimi ivmesini, r kütle merkezinin dönme eksenine olan mesafesini ve θ dönme açısını temsil eder. Bu hesaplamalar, robotun kinematik ve dinamik analizinde temel bir rol oynar.
- Yazılım tabanlı kompanzasyon nasıl çalışır?
Yazılım tabanlı kompanzasyon, robotun kontrolcü yazılımında yerçekimi momentinin hesaplanması ve motorlara gönderilen sinyallerin buna göre ayarlanması esasına dayanır. Bu yöntemde, kinematik hesaplamalar ve tork profilleri kullanılır. Yerçekimi momenti telafi edilerek, robotun hareket doğruluğu ve enerji verimliliği artırılır.
- Mekanik dengeleyiciler ne işe yarar?
Mekanik dengeleyiciler, robot kolunun yerçekimi momentini fiziksel olarak telafi etmek için kullanılan sistemlerdir. Genellikle ek ağırlıklar veya yaylı düzeneklerden oluşurlar. Mekanik dengeleyiciler, yerçekimi momentini anında telafi eder ve hesaplama hatalarına karşı daha dayanıklıdır. Bu sayede, motorların ömrü uzar ve sistem stabilitesi artar.
- Yerçekimi momentini kompanze eden sistemler hangi uygulamalarda kullanılır?
Yerçekimi momentini kompanze eden sistemler, endüstriyel otomasyondan askeri uygulamalara, cerrahi robotlardan paketleme sistemlerine kadar geniş bir yelpazede kullanılır. Bu sistemler, sistemlerin performansını ve güvenilirliğini artırmak için kritik öneme sahiptir.
- Yerçekimi momentini kompanze eden sistemler seçilirken nelere dikkat edilmelidir?
Sistem seçiminde, uygulamanın gereksinimleri, robotun kinematik ve dinamik özellikleri, maliyet ve bütçe gibi faktörler dikkate alınmalıdır. Yüksek hassasiyet gerektiren uygulamalarda mekanik dengeleyiciler tercih edilirken, maliyetin önemli olduğu durumlarda yazılım tabanlı kompanzasyon daha uygun olabilir. Ayrıca, sistemin bakım gereksinimleri ve esneklikleri de göz önünde bulundurulmalıdır.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.
6 Eksenli Endüstriyel Robotlarda Axis 2 ve Axis 3 Yerçekimi Moment Kompanzasyonu, Karşı Dengeleme Sistemleri ve Boşluksuz Redüktör Çözümleri
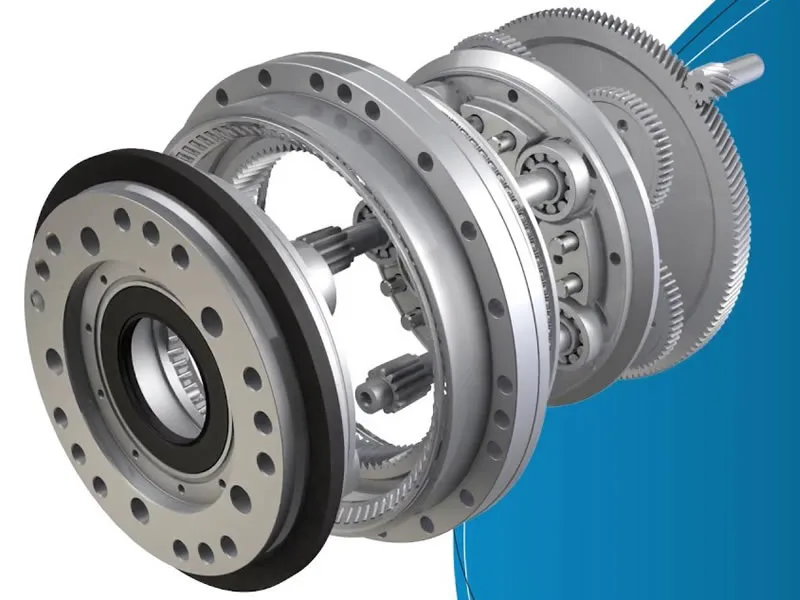
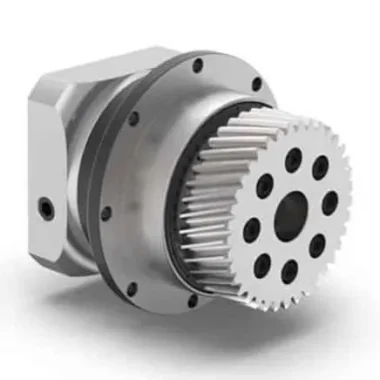
6 eksenli endüstriyel robotlarda Axis 2 (omuz ekseni) ve Axis 3 (dirsek ekseni), robot kolunun kendi ağırlığı, taşınan faydalı yük (payload), uç işlevci ağırlığı ve değişken kütle merkezi nedeniyle yüksek yerçekimi momentlerine maruz kalan kritik mafsal mekanizmalarıdır. Özellikle uzun erişim mesafesine sahip kaynak robotları, ağır yük taşıyan manipülatörler, paletleme sistemleri ve hassas montaj robotlarında kolun farklı açılarda konumlanması, servo motor ve redüktör üzerinde değişken statik yük momentleri oluşturur. Robot kolu yatay konuma yaklaştığında belirli bağlantı geometrilerinde yerçekimi momenti artabilirken, farklı eklem açılarında bu momentin büyüklüğü ve yönü değişebilir. Bu nedenle yaylı karşı dengeleme mekanizmaları, gazlı amortisör destekli sistemler, hidrolik dengeleme düzenekleri ve aktif servo tork kompanzasyonu, omuz ve dirsek mafsallarındaki yüklerin yönetilmesinde kullanılan önemli yöntemlerdir. Mekanik karşı dengeleme sistemleri, servo motorun sürekli üretmesi gereken tutma torkunu azaltmaya yardımcı olabilirken yüksek hassasiyetli redüktörler, kalan torkun kontrollü biçimde aktarılmasını sağlar. Çok Eksenli Endüstriyel Robotlar İçin Boşluksuz Redüktör Çözümleri kapsamında Axis 2 ve Axis 3 mafsallarının yerçekimi yükleri, dinamik tork gereksinimleri, burulma rijitliği ve mekanik bağlantı geometrisi birlikte değerlendirilerek uygun tahrik alternatifleri belirlenebilir.
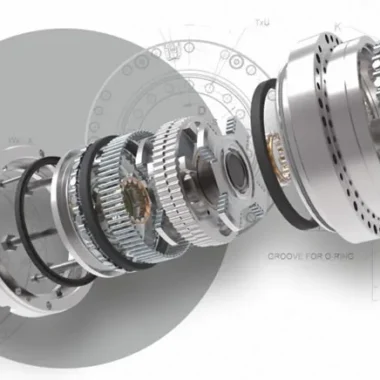
Robot omuz ve dirsek eksenlerinde yerçekimi momenti kompanzasyonunun hesaplanmasında bağlantı kütleleri, ağırlık merkezi konumları, eklem açıları, yerçekimi ivmesi, robotun kinematik yapısı ve yükün mafsala olan moment kolu temel mühendislik parametreleridir. Basit bir tek bağlantılı mekanizmada yerçekimi momenti, kütle, yerçekimi ivmesi ve ağırlık merkezinin dönme eksenine olan uzaklığıyla ilişkilidir; ancak 6 eksenli robotlarda birden fazla bağlantının oluşturduğu momentler eklem açılarına bağlı olarak birlikte hesaplanmalıdır. Çok bağlantılı robot sistemlerinde yerçekimi moment vektörü, robotun dinamik hareket denklemleri üzerinden belirlenebilir. Mekanik yaylı ve gazlı dengeleme sistemleri belirli hareket aralıklarında gerekli tutma torkunu azaltabilirken aktif servo kompanzasyonu, robotun kinematik modeline göre değişen yerçekimi yüklerini kontrol algoritmalarıyla karşılamayı hedefler. Bununla birlikte karşı dengeleme mekanizmasının sağladığı tork desteği, redüktörün nominal ve maksimum tork kapasitesi gereksinimlerini tamamen ortadan kaldırmaz. Ani ivmelenme, acil duruş, yön değiştirme, dış kuvvetler ve mekanik sürtünme etkileri ayrıca değerlendirilmelidir. Özellikle Nabtesco RV ve Spinea TwinSpin gibi hassas sikloidal redüktörler, yüksek yük taşıyan robot mafsallarında burulma rijitliği ve tork kapasitesi açısından değerlendirilebilir. Endüstriyel Robotik ve Otomasyon İçin Yüksek Torklu Redüktör Teknolojileri kapsamında farklı tahrik mimarilerinin nominal tork, maksimum ivmelenme torku, açısal boşluk (backlash), kayıp hareket (lost motion) ve mekanik verimlilik değerleri karşılaştırılabilir. Ayrıca enerji kesintisi sırasında robot kolunun kontrolsüz düşmesini önlemek için uygun güvenlik frenleri, mekanik tutma sistemleri ve risk değerlendirmesine dayalı koruma önlemleri gereklidir. Redüktörün yüksek redüksiyon oranına sahip olması veya mekanik karşı dengeleme kullanılması, tek başına güvenli yük tutma fonksiyonu olarak kabul edilmemelidir.
Boşluksuz Redüktör, 6 eksenli endüstriyel robot üreticileri, robotik otomasyon entegratörleri, mekatronik AR-GE ekipleri ve ağır yük taşıyan manipülatör sistemleri geliştiren firmalar için Axis 2 ve Axis 3 mafsallarına uygun yüksek torklu redüktör seçimi, yerçekimi momenti gereksinimlerine göre tahrik sistemi değerlendirmesi, yüksek burulma rijitlikli sikloidal redüktör alternatifleri, özel servo motor bağlantı flanşı uyarlaması ve ithal redüktör muadilliği konularında mühendislik çözümleri sunar. Robotun omuz ve dirsek eksenlerinde kullanılacak redüktörlerin seçiminde bağlantı uzunlukları, kol ağırlıkları, ağırlık merkezi konumları, taşıma kapasitesi, maksimum erişim mesafesi, eklem hareket açıları, ivmelenme profilleri, karşı dengeleme mekanizmasının tork karakteristiği ve hedeflenen çalışma çevrimi birlikte değerlendirilmelidir. Özellikle yüksek statik ve dinamik tork kapasitesi, düşük mekanik boşluk, yüksek burulma rijitliği, yeterli çıkış yataklama dayanımı ve servo motor uyumluluğu sağlayabilecek redüktör alternatiflerinin belirlenmesi, omuz ve dirsek eksenlerinde hareket kararlılığının korunmasına ve mekanik bileşenlerin aşırı yüklenme riskinin azaltılmasına yardımcı olabilir. Mevcut Harmonic Drive, Nabtesco RV, Spinea TwinSpin veya diğer hassas redüktörlerin teknik özelliklerini paylaşmak, Axis 2 ve Axis 3 eksenlerinin tork gereksinimlerine uygun muadil modelleri karşılaştırmak, özel flanş ve montaj ölçülerini değerlendirmek, 3D STEP/CAD dosyaları hakkında bilgi almak ve projenize özel mühendislik teklifi talep etmek için Robot Omuz ve Dirsek Eksenleri İçin Yüksek Torklu Redüktör Seçimi ve Teknik Teklif Formumuzu kullanarak teknik ekibimizle iletişime geçebilirsiniz.