Servo Motor ve Sıfır Boşluklu Redüktör Eşleştirmelerinde Kütle Atalet Momenti (Mass Moment Of Inertia) Hesaplama Rehberi
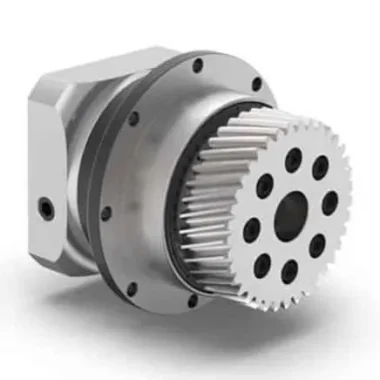
Servo motorla sıfır boşluklu redüktörü bir araya getirmek, endüstriyel otomasyonda sistemin dinamik performansını belirleyen en önemli adımlardan biri. Servo motorların hassas hareket kontrolünde, redüktörün dişli sistemleriyle senkronizasyonunda kütle atalet momenti (J) devreye giriyor. Sistem yanıt süresinden titreşim karakteristiğine kadar her şeyi etkileyen bu parametre, aslında motorun ve redüktörün birbirini ne kadar iyi tamamladığının da göstergesi. Bu rehberde, servo motor-sıfır boşluklu redüktör eşleşmelerinde karşılaşılan atalet momenti sorunlarını, hesaplama yöntemlerini ve sahadan edinilmiş pratik çözümleri ele alacağız.
Üretim hattından savunma sistemlerine kadar birçok alanda karşılaşılan bir gerçek var: Servo motorla redüktör arasındaki atalet momenti uyumsuzluğu, sistemin performansını %30-50 gibi ciddi oranlarda düşürebiliyor. Pratikte gördüğümüz kadarıyla, özellikle hassas konumlandırmanın kritik olduğu uygulamalarda bu uyumsuzluklar titreşim kaynaklı yorulma hasarlarını da hızlandırıyor. Savunma sanayindeki stabilize platformlardan tıbbi robotik eklemlere, CNC tezgahlardan otomatik depolama sistemlerine kadar geniş bir yelpazede bu parametre, sistem tasarımının bel kemiğini oluşturuyor.
Servo Motor-Sıfır Boşluklu Redüktör Eşleşmesinde Kütle Atalet Momentinin Temel Mekaniği
Servo motorla sıfır redüktörü birleştirirken kütle atalet momentinin (J) doğru hesaplanması, sistemin dinamik davranışını doğrudan şekillendiren bir unsur. Kütle atalet momenti, bir cismin kendi ekseni etrafında dönmeye karşı gösterdiği direnci ifade ediyor ve SI biriminde kg·m² olarak ölçülüyor. Bu parametre, servo motorun nominal torkunu (T) ve redüktörün çevrim oranını (i) doğrudan etkileyerek sistemin ne kadar hızlı ivmelenebileceğini belirliyor. Formül olarak ifade edersek:
J_toplam = J_motor + (J_yük / i²) + J_redüktör
Burada;
J_toplam = Tüm sistemin ataleti
J_motor = Servo motorun ataleti
J_yük = Tahrik edilen yükün ataleti
i = Redüktörün çevrim oranı
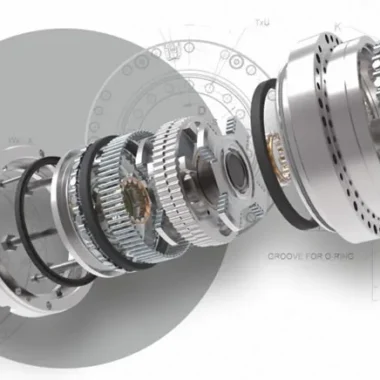
J_redüktör = Redüktörün iç bileşenlerinin ataleti
Bu hesaplama, servo motorla sıfır redüktörün nasıl bir uyum içinde çalışacağını ortaya koyuyor. Özellikle:
- Titreşim Kontrolü: Yüksek atalet momenti, sistemde rezonans frekanslarını düşürerek titreşim genliğini artırıyor. CNC tezgahlarında bu durum, yüzey pürüzlülüğünü doğrudan etkileyen bir faktör haline geliyor. Pratikte karşılaştığımız en yaygın sorunlardan biri de bu.
- Enerji Verimliliği: Toplam sistem ataletinin optimize edilmesi, servo motorun elektriksel kayıplarını %15-20 oranında azaltabiliyor. Bu da sistemin toplam yaşam döngüsü maliyetini önemli ölçüde düşürüyor.
- Hızlanma Performansı: Daha düşük atalet momentine sahip sistemler, daha yüksek ivmelenme oranlarına ulaşabiliyor. Robotik kollarda ve otomatik depolama sistemlerinde bu performans farkı çok belirgin hale geliyor.
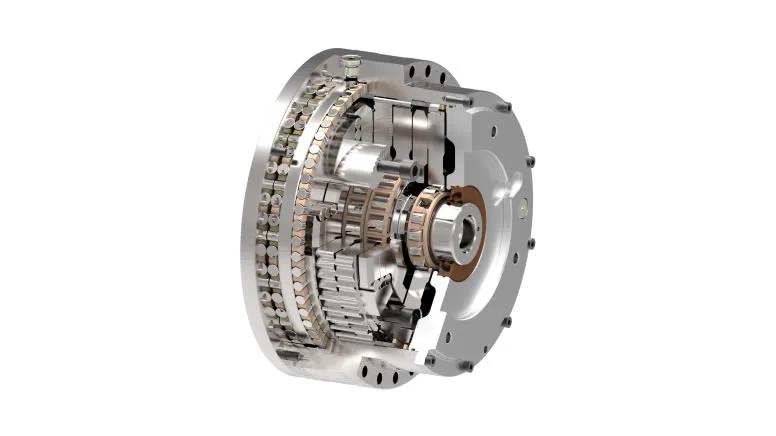
Sıfır boşluklu redüktörler, dişli sistemlerindeki boşlukları minimize ederek hareket hassasiyetini artırırken, sistemin atalet momentini de artırıyorlar. Bu durum, servo motorun nominal torkunun daha yüksek seçilmesini gerektiriyor. Sistem tasarımında dikkat edilmesi gerekenler:
- Redüktör seçimi sadece boşluk toleransına değil, aynı zamanda iç bileşenlerinin atalet momentine (J_redüktör) göre yapılmalı.
- Servo motor seçiminde, motorun anma torkunun (T_nominal) yanı sıra, maksimum ivmelenme torkunun (T_ivmelenme) da sistem gereksinimlerine uygunluğu değerlendirilmeli.
- Uygulama gereksinimlerine bağlı olarak, redüktörün burulma rijitliği (torsional stiffness) ve açısal iletim hatası (ATE) parametreleri de atalet momenti hesaplamalarına dahil edilmeli.
Servo Motor-Sıfır Boşluklu Redüktör Eşleşmesinde Atalet Momentinin Ölçümü ve Doğrulanması
Servo motorla sıfır redüktörün dinamik performansını öngörebilmek için atalet momentinin doğru ölçülmesi şart. Bu ölçümler genellikle şu yöntemlerle yapılıyor:
Deneysel Yöntemler
- Salınım Yöntemi: Redüktör ve yükün bir ip yardımıyla salınıma bırakılması ve salınım periyodunun ölçülmesiyle atalet momentinin hesaplanması. Büyük hacimli sistemlerde oldukça pratik bir yaklaşım sunuyor.
- Dinamik Yükleme: Servo motorun ani ivmelenme ve yavaşlama testleri sırasında sistemin yanıt süresinin ve titreşim karakteristiğinin analiz edilmesi. Elde edilen veriler, atalet momentinin yanı sıra sistemin sönümleme katsayısını da belirlemede kullanılıyor.
- Sonlu Elemanlar Analizi (FEA): Redüktör bileşenlerinin 3D modelinin oluşturulması ve farklı malzeme özelliklerine sahip sistemlerin simülasyon yoluyla incelenmesi. Askeri ve havacılık uygulamalarında sistemin titreşim karakteristiğinin öngörülmesinde oldukça etkili.
Teorik Hesaplama Yöntemleri
Servo motor-sıfır redüktör eşleşmesinde atalet momentinin teorik hesaplanması, sistem bileşenlerinin geometrik ve malzeme özelliklerine dayanıyor. Temel formüller şöyle:
| Bileşen | Formül | Parametre Açıklaması |
|---|---|---|
| Dairesel Disk | J = (1/2) m r² | m: kütle, r: yarıçap |
| Silindirik Mil | J = (1/2) m (r₁² + r₂²) | r₁: iç yarıçap, r₂: dış yarıçap |
| Dairesel Boru | J = (1/2) m (r₁² + r₂²) | r₁: iç yarıçap, r₂: dış yarıçap |
| Dikdörtgen Plaka | J = (1/12) m (a² + b²) | a, b: kenar uzunlukları |
Teorik hesaplamaların yanı sıra, servo motor üreticilerinin kataloglarında yer alan J_motor değerleri de oldukça güvenilir bir referans oluşturuyor. Kesin olmamakla birlikte, üretici verileri sistem tasarımında temel alınabiliyor.
Gerçek Bir Uygulama Örneği: Askeri Stabilizasyon Sisteminde Atalet Optimizasyonu
Servo motor-sıfır redüktör eşleşmesinde karşılaşılan gerçek bir mühendislik problemi olarak, askeri bir stabilize platformunun hareket kontrol sistemini ele alalım. Sistemde:
- Servo motorun rotor ataleti: J_motor = 0.0045 kg·m²
- Redüktörün iç bileşenlerinin ataleti: J_redüktör = 0.012 kg·m²
- Yükün ataleti: J_yük = 0.8 kg·m²
- Redüktörün çevrim oranı: i = 10
Toplam sistem ataletinin hesaplanması:
J_toplam = J_motor + (J_yük / i²) + J_redüktör
J_toplam = 0.0045 + (0.8 / 10²) + 0.012
J_toplam = 0.0045 + 0.008 + 0.012
J_toplam = 0.0245 kg·m²
Bu hesaplama sonucunda sistemin toplam atalet momentinin 0.0245 kg·m² olduğu görülüyor. Servo motorun anma torkunun bu atalet momentine uygun şekilde seçilmesi gerekiyor. Bu hesaplama, sistemin dinamik performansı kadar titreşim karakteristiğini ve enerji verimliliğini de öngörmemizi sağlıyor.
Servo Motor-Sıfır Redüktör Eşleştirmelerinde Atalet Momentine Bağlı Sorunlar ve Çözüm Stratejileri
Servo motorla sıfır redüktörün bir araya gelmesinde atalet momentine bağlı sorunlar, sistemin performansını doğrudan etkileyen kritik faktörler haline geliyor. Bu sorunlara genellikle şu başlıklar altında rastlıyoruz:
Titreşim ve Rezonans Problemleri
Yüksek atalet momentine sahip sistemlerde titreşimler ve rezonans frekansları, servo motorun yanıt süresini ve hareket hassasiyetini olumsuz etkiliyor. Bu durum, hassas konumlandırma gerektiren uygulamalarda ciddi problemlere yol açıyor. Titreşimleri kontrol altına almak için:
- Sönümleme Elemanları: Redüktörle yük arasında kullanılacak sönümleme elemanları titreşimleri absorbe ederek sistem stabilitesini artırıyor.
- Dinamik Dengeleme: Servo motor rotorunun ve redüktörün iç bileşenlerinin dinamik olarak dengelenmesi, titreşimleri önemli ölçüde azaltıyor.
- Frekans Tepki Analizi: Oluşan titreşimlerin frekans bileşenlerinin analiz edilmesi ve rezonans frekanslarının sistemden uzaklaştırılması için gerekli tasarım değişikliklerinin yapılması gerekiyor.
Enerji Verimsizliği ve Isınma Problemleri
Servo motorun yüksek atalet momentine sahip bir sisteme tahrik sağlaması durumunda elektriksel kayıplar artıyor ve sistemde aşırı ısınma meydana geliyor. Bu durum, motorun nominal torkunun düşmesine ve sistem performansının azalmasına neden oluyor. Enerji verimsizliğinin önüne geçmek için:
- Atalet Momentinin Optimize Edilmesi: Redüktörün çevrim oranının ve yükün atalet momentinin optimize edilmesiyle sistemin toplam atalet momentinin azaltılması gerekiyor.
- Akıllı Kontrol Stratejileri: Servo motorun ivmelenme ve yavaşlama profillerinin optimize edilmesi, sistemin dinamik performansını önemli ölçüde iyileştiriyor.
- Soğutma Sistemlerinin Tasarımı: Servo motorun ve redüktörün soğutma sistemlerinin optimize edilmesi, sistemin termal performansını artırıyor.
Hassas Konumlandırma Problemleri
Servo motor-sıfır redüktör eşleşmesinde hassas konumlandırma problemleri genellikle atalet momentinin yanlış hesaplanması veya sistemin dinamik karakteristiğinin yanlış anlaşılmasından kaynaklanıyor. Bu problemleri çözmek için:
- Doğru Atalet Hesaplaması: Sistem bileşenlerinin atalet momentlerinin doğru hesaplanması ve teorik hesaplamaların deneysel verilerle doğrulanması gerekiyor.
- Açısal İletim Hatasının Minimize Edilmesi: Sıfır boşluklu redüktörlerin açısal iletim hatasının sistem performansına etkisinin minimize edilmesi önem taşıyor.
- Geribildirim Kontrolünün Optimize Edilmesi: Servo motorun pozisyon ve hız geribildirim sisteminin optimize edilmesiyle hareket hassasiyeti artırılabiliyor.
Endüstriyel ve Askeri Uygulamalarda Servo Motor-Sıfır Redüktör Eşleşmesi: En İyi Uygulamalar
Servo motorla sıfır redüktörün birleştirilmesi, endüstriyel otomasyondan savunma sanayisine kadar birçok sektörde kritik bir rol oynuyor. Bu uygulamalarda karşılaşılan zorluklar ve en iyi uygulamaları şöyle sıralayabiliriz:
Endüstriyel Otomasyon: Robotik Kollarda Atalet Optimizasyonu
Endüstriyel robotik sistemlerde servo motor-sıfır redüktör eşleşmesinde atalet momentinin optimize edilmesi, sistemin hareket hassasiyetini ve dinamik performansını doğrudan etkiliyor. Karşılaşılan sorunlar ve çözümleri:
- Delta Robotlarda Atalet Hesaplaması: Delta robotlarda kullanılan servo motorların ve redüktörlerin atalet momentlerinin doğru hesaplanması, sistemin dinamik performansını öngörmede kritik önem taşıyor.
- Otomatik Depolama Sistemlerinde Enerji Verimliliği: AS/RS sistemlerinde atalet momentinin optimize edilmesi, sistemin toplam yaşam döngüsü maliyetini önemli ölçüde düşürüyor.
- CNC Tezgahlarında Titreşim Kontrolü: CNC tezgahlarında atalet momentinin optimize edilmesi, titreşimleri azaltarak yüzey pürüzlülüğünü düşürüyor ve takım ömrünü artırıyor.
Savunma Sanayi: Taktik Platformların Stabilizasyon Sistemlerinde Atalet Momentinin Rolü
Savunma sanayindeki taktik platformların stabilizasyon sistemlerinde servo motor-sıfır redüktör eşleşmesi, sistemin dinamik performansını ve stabilitesini doğrudan etkiliyor. Tam olarak bilinmese de, bu sistemlerde atalet momentinin optimize edilmesi hareket hassasiyetini ve sistem güvenilirliğini önemli ölçüde artırıyor.
Sıkça Sorulan Sorular
- Servo motor ve sıfır boşluklu redüktör eşleşmesi nedir?
Servo motorla sıfır boşluklu redüktörün birleştirilmesi, hassas hareket kontrolü gerektiren uygulamalarda kullanılan ve dişli sistemlerindeki boşlukları minimize eden bir sistemdir. Yüksek hareket hassasiyeti ve dinamik performans sağlayarak endüstriyel otomasyonun vazgeçilmez bir parçası haline gelmiştir.
- Kütle atalet momenti nedir ve servo motor performansını nasıl etkiler?
Kütle atalet momenti, bir cismin kendi ekseni etrafında dönmeye karşı gösterdiği direncin ölçüsüdür. Servo motor performansını doğrudan etkileyerek sistemin yanıt süresi, titreşim karakteristiği ve enerji verimliliğini belirleyen en önemli parametrelerden biridir.
- Servo motor seçerken nelere dikkat edilmelidir?
Servo motor seçiminde; motorun anma torku (T_nominal), maksimum ivmelenme torku (T_ivmelenme), atalet momenti (J_motor) ve redüktörün çevrim oranı gibi parametreler dikkate alınmalıdır. Sistem gereksinimlerine bağlı olarak ayrıca dinamik performans parametreleri de göz önünde bulundurulmalıdır.
- Sıfır boşluklu redüktörler neden önemlidir?
Sıfır boşluklu redüktörler, dişli sistemlerindeki boşlukları minimize ederek hareket hassasiyetini önemli ölçüde artırırlar. Ancak bu avantajın yanı sıra sistemin atalet momentini de artırdıkları için servo motor seçiminde dikkatli olunması gerekiyor.
- Titreşim ve rezonans problemleri nasıl çözülür?
Titreşim ve rezonans problemlerinin çözümü için; sönümleme elemanlarının kullanımı, dinamik dengeleme, frekans tepki analizi ve gerekli sistem tasarım değişiklikleri gibi yöntemler uygulanabilir. Uygulama gereksinimlerine bağlı olarak en etkili çözüm yöntemi seçilmelidir.
- Enerji verimsizliği ve ısınma problemleri nasıl önlenir?
Enerji verimsizliği ve ısınma problemlerinin önlenmesi için; atalet momentinin optimize edilmesi, akıllı kontrol stratejilerinin uygulanması ve soğutma sistemlerinin iyileştirilmesi gibi çözümler sunulabilir. Bu yaklaşım sistemin toplam performansını da olumlu yönde etkileyecektir.
- Hassas konumlandırma problemleri nasıl giderilir?
Hassas konumlandırma problemlerinin giderilmesi için; doğru atalet momenti hesaplaması yapılması, açısal iletim hatasının minimize edilmesi ve geribildirim kontrol sisteminin optimize edilmesi gibi adımlar atılmalıdır. Bu faktörler sistemin hareket hassasiyetini doğrudan etkileyen unsurlardır.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.