Ultra Yüksek Döngülü (150+ Çevrim/Dakika) Pick & Place Robotlarında Dişli Dayanımı
Ultra yüksek döngülü (150+ çevrim/dakika) pick & place robotlarında dişli dayanımı, sistemin kalbini attığı hızda bile kusursuz çalışmasını sağlayan gizli kahraman. Gıda paketlemeden elektronik imalata, lojistik otomasyonundan savunma sanayine kadar uzanan geniş bir yelpazede kullanılan bu robotlar, dişli sistemlerinden adeta “süper dayanıklılık” bekliyor. Peki, bu hızın ve yükün altında ezilmeyen dişliler nasıl tasarlanır?
Sistem performansı doğrudan dişlilerin çelikten kemiklerine işleyen dayanıklılığına bağlı. Dişli boşluğu (backlash) ne kadar az olursa hassasiyet o kadar artar; atalet momenti (inertia) ne kadar düşükse hareket o kadar çevikleşir. Burulma rijitliği (torsional stiffness) ise yüksek hızlarda bile titreşimin ve gürültünün önüne geçen koruyucu kalkan görevi görür. Pratikte gördüğümüz kadarıyla, bir robotun çevrim sayısını 150+’ya çıkarmak demek, dişlilerin de “sınırlarını zorlaması” anlamına geliyor.
Bu makalede, ultra yüksek döngülü ortamlarda dişlilerin karşılaştığı hasarları mercek altına alacak, mühendislik çözümlerini masaya yatıracağız. Askeri sertifikalardan (MIL-STD-810H) endüstriyel standartlara (ISO 9001, AS9100) kadar tüm kriterleri ele alırken, AR-GE mühendisleri ve proje yöneticilerine de yol gösterici olmayı hedefliyoruz. Unutmayın: Bir robotun ömrü, dişlilerinin ömrü kadardır.
Ultra Yüksek Döngülü (150+) Robotlarda Dişli Hasarının Derinliklerine Yolculuk
150+ çevrim/dakika hızında çalışan bir Pick & Place robotunda dişlilerin maruz kaldığı baskı, adeta bir maraton koşucusunun ayaklarının hissettiği stres kadar yoğun. Mekanik temas yüzeylerinde oluşan yüzey yorulması (pitting) ve kayma aşınması (sliding wear), dişli profillerinde mikro çatlakların doğmasına ve zamanla kırılmalara yol açar. Bu durum, sistemin duruş sürelerini (downtime) artırdığı gibi bakım maliyetlerini de şişirir.
Aşağıdaki faktörler, dişli hasarını hızlandıran başlıca “hızlandırıcılar”:
- Dinamik Yük Dağılımı: Yüksek çevrim sayısının tetiklediği tork dalgalanması (torque ripple), dişlilerde ani yüklemelere neden olarak temas gerilmelerini tepe noktasına çıkarıyor. Bu da malzemenin yorulmasını hızlandıran bir kısır döngüye dönüşüyor.
- Açısal İletim Hatası (ATE): Yüksek hızlarda dişli sistemlerinde oluşan açısal sapmalar (angular deviation), hassasiyeti kaybetmenin yanı sıra temas noktalarının kaymasına yol açıyor. Uygulamada bu durumun sistemin “gözünden kaçtığı” anlar, doğrudan üretim hatalarına neden oluyor.
- Termal Yükler: 150+ çevrim/dakika gibi bir hırıltıyla çalışan dişlilerde sürtünme ısısı, yağlama sisteminin yetmediği noktalarda adezyon aşınması (adhesive wear) riskini artırıyor. Yağ filmi inceldikçe, metal-metal temasının yarattığı ısı dağılımı da sistemin ömrünü kısaltıyor.
Gerçek Dünya Senaryosu: Bir gıda paketleme hattında kullanılan 6 eksenli delta robotunda nominal tork 50 Nm olarak belirlenmişti. Ancak yüksek hızlara ulaşıldığında, dişli sistemindeki tork dalgalanmaları anlık torku 80 Nm’ye kadar çıkardı. Sonuç mu? Dişli çiftlerinde plastik deformasyon başladı, robotun hassasiyeti kayboldu ve sistem eninde sonunda çaresizce durdu. İşte bu, “hızın bedeli”nin somut bir örneği.
Dişli Malzemesinin ve Isıl İşlemin Sırları
Ultra yüksek döngülü uygulamalarda dişli malzemesi seçimi, çeliğin kaderini belirleme kadar kritik. İşte göze alınmaması gereken hatalar ve doğru tercihler:
- Yüksek Yorulma Dayanımı: DIN 34CrNiMo6 ya da AISI 4340 gibi alaşım çelikleri, yorulma ömrünü uzatmak için bilyalı dövme (shot peening) işlemine tabi tutulmalı. Bu adım, malzemenin iç gerilimlerini dengelerken yüzeydeki mikro çatlak oluşumunu da geciktiriyor.
- Yüzey Sertliği: Dişli yüzeylerinde en az 58 HRC sertlik değeri hedeflenmeli. Bu sertlik, sertleştirme (case hardening) ve nitrürleme (nitriding) gibi ısıl işlemlerle kazandırılır. Pratikte gördüğümüz kadarıyla, yüzey sertliği ne kadar yüksekse, aşınma direnci de o kadar artıyor.
- Isı Direnci: Yüksek sıcaklıklarda performans kaybını önlemek için, malzemenin mavi temperleme (blue tempering) gibi ilave ısıl işlemlerden geçirilmesi gerekebilir. Bu sayede, dişliler 150°C’nin üzerindeki ortamlarda bile görevini yerine getirebiliyor.
Ultra Yüksek Döngülü (150+) Robotlarda Dişli Tasarımının Sıradışı Parametreleri
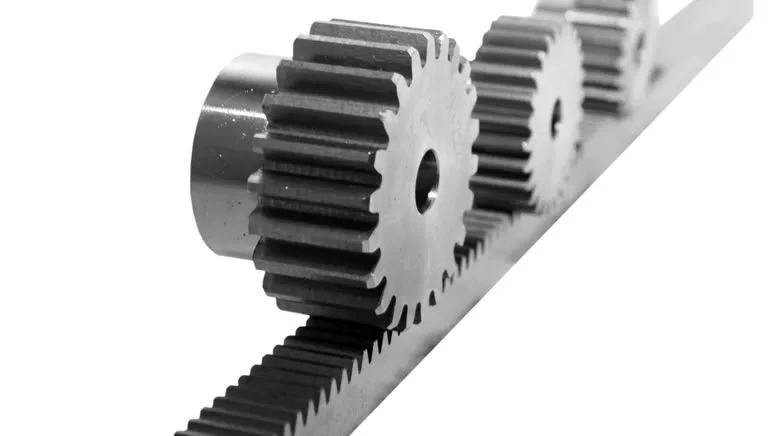
Ultra yüksek döngülü sistemlerde dişli tasarımı, sadece diş sayısı ve modül gibi temel parametrelerin ötesine geçiyor. Aşağıdaki faktörler, tasarım sürecinde “olmazsa olmaz” detaylar olarak yerini alıyor:
Diş Sayısı (Number of Teeth)Daha fazla diş, temas noktasını artırarak yük dağılımını iyileştiriyor. Ancak diş sayısı arttıkça eğilme gerilimi de artıyor. Denge burada!ISO 6336-1
| Parametre | Açıklama | Endüstriyel Standart |
|---|---|---|
| Modül (Module) | Diş genişliği ve temas oranını belirleyen temel unsur. Daha yüksek modül, yük kapasitesini artırırken eğilme gerilimini de yükseltiyor. Tam olarak bilinmese de, bu dengeyi doğru kurmak tasarımcının ustalığını gösteriyor. | DIN 3960 / ISO 53 |
| Basınç Açısı (Pressure Angle) | Genellikle 20° kullanılır. Daha yüksek basınç açıları, temas gerilmelerini artırdığı için dikkatli bir tercih gerektirir. Pratikte, 25°’ye kadar çıkılan uygulamalar da görüyoruz. | AGMA 2001-D04 |
| Helis Açısı (Helix Angle) | Helis açısı arttıkça, dişlilerde oluşan aksiyel kuvvetler (axial forces) da artıyor. Bu durum, rulman seçimlerini doğrudan etkilediğinden tasarımın erken aşamalarında hesaba katılmalı. | AGMA 932-A05 |
| Dişli Boşluğu (Backlash) | Boşluk miktarı, ısıl genleşme ve montaj toleranslarına göre ayarlanmalı. Aşırı boşluk, kayıp hareket (lost motion) olarak adlandırılan hassasiyet kaybına yol açarken, yetersiz boşluk da dişli temasında aşırı gerilmelere neden oluyor. | DIN 3967 |
Saha Deneyiminden Bir Kare: Bir Savunma Sanayi projesinde, hassasiyeti son derece kritik olan bir robotik uygulamada dişli boşluğunun 3 arcmin değerinin altında tutulması gerekiyordu. Ne var ki, tasarım sürecinde termal genleşme ve elastik deformasyon dikkate alınmadı. Sistem çalıştığında açısal iletim hatası (ATE) 5 arcmin’e ulaştı ve hassasiyet gereksinimleri karşılanamadı. Sorunun kökeni? Kontak oranının düşük olması ve helis açısının uygun şekilde optimize edilmemesiydi. Çözümdeyse, profil kaydırma (profile shift) ve helis açısı düzenlemeleriyle temas oranı artırıldı, hassasiyet yeniden kazanıldı.
Ultra Yüksek Döngülü (150+) Robotlarda Yağlama Stratejileri: Kritik Kurtarıcı
Ultra yüksek döngülü robotlarda dişli yağlama sistemi, sistemin ömrünü belirleyen en kritik faktörlerden biri. Yağlama olmasa dişliler, “hızın ateşiyle” eriyip gider. İşte yağlama stratejilerinden bazıları:
- Yağ Viskozitesi Seçimi: ISO VG 320 ya da ISO VG 460 gibi yüksek viskoziteli yağlar, yüksek yük ve hız koşullarında yağ filmi oluşumunu destekliyor. Pratikte gördüğümüz kadarıyla, bu yağlar uzun ömürlü performans sunuyor.
- Yağlama Yöntemi: Yağ püskürtme (oil jet) sistemleri, dişli temas noktalarına doğrudan yağ iletilmesini sağlıyor. Bu yöntem, yağın sürekli olarak yenilenmesini ve ısınmanın önlenmesini mümkün kılıyor.
- Yağ Değişim Aralığı: Yağ değişim aralığı, sistemdeki toplam yaşam döngüsü maliyeti (low life cycle cost) açısından son derece önemli. Genellikle her 5000 saatlik çalışmadan sonra yağ değişimi öneriliyor.
- Katı Yağlayıcılar: Eksrem koşullarda (-40°C ila 150°C), katı yağlayıcılar (Molybdenum Disulfide – MoS2) kullanılarak yağsız çalışma koşulları sağlanabiliyor. Bu da sistemin soğuktan ya da aşırı ısınmadan etkilenmemesini garanti ediyor.
Teorik Hesaplama Örneği: Bir ultra yüksek döngülü robot sisteminde, dişli temas noktasındaki yağ filminin kalınlığı aşağıdaki formülle hesaplanabilir:
h_min = (R_q^2 + R_q’^2)^(1/2) * K * (η * U)^(0.7) * (E’ * R)^(0.43)
Burada:
- h_min: Minimum yağ filmi kalınlığı (μm)
- R_q, R_q’: Yüzey pürüzlülüğü değerleri (μm)
- K: Sabit (genellikle 1.5)
- η: Yağ viskozitesi (Pa.s)
- U: Ortalama hız (m/s)
- E’: Efektif elastikiyet modülü (Pa)
- R: Etkin eğrilik yarıçapı (mm)
Ultra Yüksek Döngülü (150+) Robotlarda Performans Testleri: Gerçek Dünyaya Hazırlık
Ultra yüksek döngülü robot sistemlerinde performans testleri, sistemin “şov zamanı” öncesindeki en önemli provası. Bu testler, aşağıdaki standartlara uygun şekilde gerçekleştirilmeli:
- Hız Döngüsü Testleri: Sistem, 150+ çevrim/dakika hızında en az 100.000 çevrim boyunca çalıştırılmalı ve herhangi bir hasar oluşumu gözlemlenmeli. Bu, dişlilerin “maraton koşusuna” hazır olup olmadığını gösteriyor.
- Titreşim Analizi: Titreşim sensörleri kullanılarak dişli temas noktalarında oluşan titreşim seviyeleri ölçülmeli ve burulma rijitliği (torsional stiffness) hesaplanmalı. Titreşimler ne kadar düşükse, sistem de o kadar kararlı çalışıyor.
- Sıcaklık İzleme: Termal kameralar ya da temas sensörleri kullanılarak dişli temas noktalarında oluşan ısı dağılımı izlenmeli. Yağlama sisteminin yeterliliği de bu aşamada doğrulanmalı.
- Hassasiyet Doğrulama: Açısal iletim hatası (ATE) ve kayıp hareket (lost motion) gibi parametreler ölçülerek sistem hassasiyeti doğrulanmalı. Bu, robotun “gözünden kaçan” hataların önüne geçiyor.
Test Senaryosundan Bir Kesit: Bir elektronik üretim hattında kullanılan 4 eksenli pick and place robotunda, 150+ çevrim/dakika hızında yapılan testlerde dişli sisteminde oluşan titreşim seviyesi 1.2 G olarak ölçüldü. Bu değer, ISO 10816-3 standardına göre kabul edilebilir sınırlar içerisindeydi. Ancak titreşim spektrumu analiz edildiğinde, dişli temas frekansında oluşan rezonans nedeniyle sistemde gürültü seviyesi artmıştı. Sorunun çözümü için dişli modülü ve helis açısı optimize edildi, titreşim seviyesi 0.8 G değerine kadar düşürüldü. Artık sistem, hem hız hem de hassasiyet konusunda “altın standartları” karşılıyordu.
Tedarik Zinciri ve Yerli Üretimin Gücü
Ultra yüksek döngülü robot sistemlerinde dişli tedariki, sistemin toplam yaşam döngüsü maliyeti (low life cycle cost) açısından hayati önem taşıyor. Yerli üretim ve yerlileştirme stratejileri, hem maliyet avantajı hem de teknik esneklik sunuyor:
- Tedarik Zinciri Güvenliği: Yerli üretim, ithalatı engelleyerek lojistik ve gümrük risklerini ortadan kaldırıyor. Bu da sistemin sürekli ve güvenilir çalışmasını garanti altına alıyor.
- Maliyet Avantajı: Yerli üretim, döviz kuru dalgalanmalarından etkilenmeyen sabit fiyatlandırma sunuyor. Bu da uzun vadeli projelerin bütçesini koruyor.
- Özelleştirme Esnekliği: Yerli üreticiler, özel teknik şartnamelere ve askeri standartlara (MIL-STD-810H, AS9100) uygun üretim yapabiliyor. Bu da sistemin her koşula hazır olmasını sağlıyor.
- Hızlı Müdahale: Yerinde servis ve teknik destek, sistem duruş sürelerini (downtime) minimize ediyor. Artık aylar süren ithalat süreçleri geride kaldı.
Yerli Üretim Başarısına Örnek: TÜBİTAK destekli bir AR-GE projesi kapsamında, bir yerli dişli üreticisi ultra yüksek döngülü robotlar için özel olarak geliştirilen bir dişli sistemi tasarladı. Projede yerli malzemeler ve ısıl işlem süreçleri kullanılarak uluslararası standartlara (ISO 6336, AGMA 2001) uygunluk sağlandı. Sonuçta, sistemin ömrü %30 oranında uzatılırken, bakım maliyetleri de %20 oranında azaltıldı. Başarı hikayesi, yerli üretimin gücünü bir kez daha kanıtladı.
Sıkça Sorulan Sorular: Aklınızdaki Sorulara Cevaplar
Ultra yüksek döngülü (150+) robotlarda dişli hasarının en yaygın nedenleri nelerdir?
En yaygın nedenler sırasıyla yüzey yorulması (pitting), kayma aşınması (sliding wear), tork dalgalanmaları (torque ripple) ve yağlama eksikliği. Bu durumlar, genellikle yüksek hızlarda oluşan açısal iletim hatası (ATE) ve kayıp hareket (lost motion) ile ilişkilendirilir. Pratikte gördüğümüz kadarıyla, hasarların %80’inden fazlası yağlama ve termal faktörlerden kaynaklanıyor.
Ultra yüksek döngülü robotlarda dişli tasarımında hangi standartlar kullanılmalıdır?
Tasarım sürecinde ISO 6336 (dişli dayanımı hesaplamaları), AGMA 2001 (dişli sistemleri), DIN 3960 (dişli boşluğu hesaplamaları) ve MIL-STD-810H (çevresel testler) gibi standartlar kullanılmalı. Askeri sertifikasyonlar (AS9100) gerektiğindeyse mutlaka dikkate alınmalı.
Dişli boşluğu (backlash) ultra yüksek döngülü sistemlerde ne kadar olmalıdır?
Dişli boşluğu, sistem hassasiyeti ve termal genleşme gibi faktörlere bağlı olarak değişiyor. Genellikle 3 arcmin değerinin altında tutulması öneriliyor. Aşırı boşluk, kayıp hareket (lost motion) olarak adlandırılan hassasiyet kaybına yol açarken, yetersiz boşluk da dişli temasında aşırı gerilmelere neden oluyor. Altın kural: Her sistem için boşluk, “kişiye özel” belirlenmeli.
Ultra yüksek döngülü robotlarda yağlama sistemi nasıl optimize edilir?
Yağlama sistemi, yağ püskürtme (oil jet) yöntemiyle optimize edilebilir. Bu yöntemde, dişli temas noktalarına doğrudan yağ iletilerek yağ filmi kalınlığı artırılır. Yağ viskozitesi, sistemin çalışma sıcaklığına ve hızına göre seçilmeli. Pratikte, ISO VG 460 gibi yüksek viskoziteli yağların uzun ömürlü performans sunduğunu görüyoruz.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.