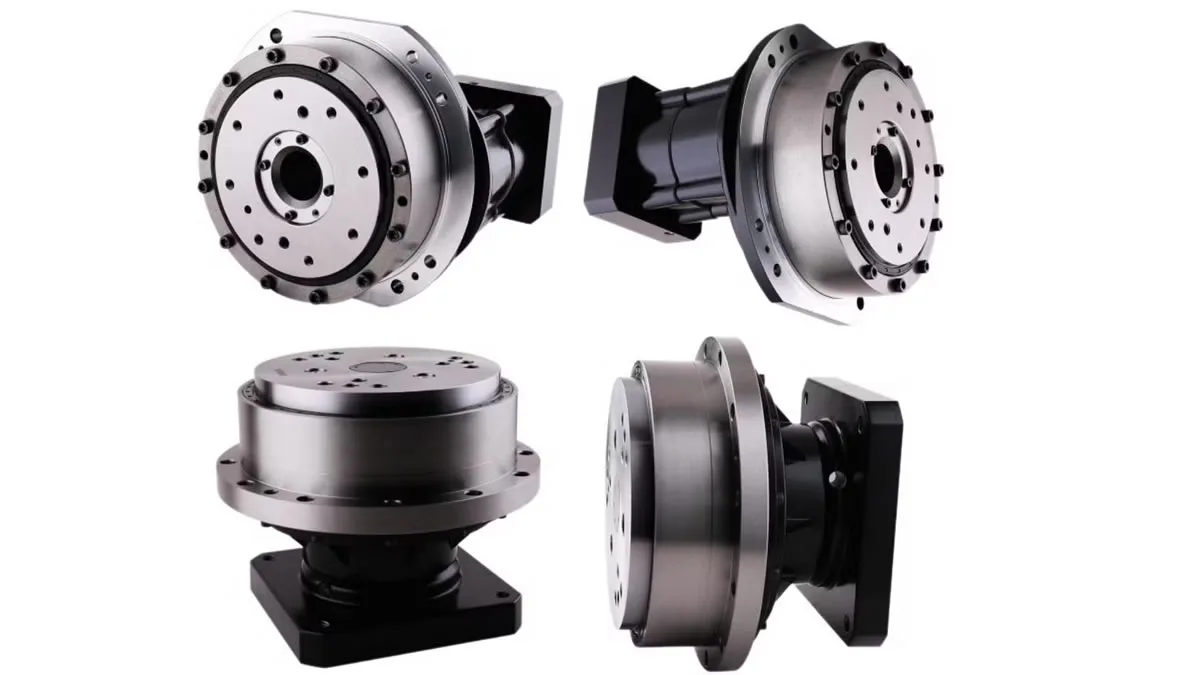
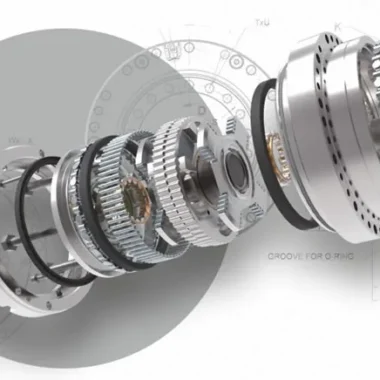
Kartezyen Robotlarda X-Y-Z Eksen Dinamikleri ve Hız-İvme Profili Modellemesi
Kartezyen Robotlarda X-Y-Z Eksen sistemleri, endüstriyel otomasyonda adeta birer “sanat eseri” gibi çalışır. Yüksek hassasiyet ve tekrarlanabilirlik gerektiren uygulamalarda, bu sistemler lineer aktüatörler ve redüktörlerin senkronize hareketiyle neredeyse “dans eder” gibi konumlanır. Savunma sanayindeki hedef takip sistemlerinden, tıbbi cihazlardaki hassas yerleştirme işlemlerine kadar geniş bir yelpazede kullanılan bu sistemler, her geçen gün daha da karmaşıklaşan mühendislik gereksinimlerine yanıt vermek zorunda.
Bu makalede, Kartezyen Robotlarda X-Y-Z Eksen dinamiklerini, hız-ivme profillerinin modellenmesini ve endüstriyel uygulamalarda karşılaşılan temel problemlerin çözüm yaklaşımlarını ele alacağız. Mühendislerin konseptten uygulamaya geçiş sürecinde karşılaştığı zorluklara odaklanırken, sistem performansını doğrudan etkileyen parametrelerin hesaplama yöntemlerini irdeliyor olacağız.
Kartezyen Robotlarda X-Y-Z Eksen Sistemlerinin Mekanik Temelleri
Kartezyen Robotlarda X-Y-Z Eksen sistemi, üç boyutlu uzayda hareket eden bir “üçlü beste” gibidir. Her eksen, diğerleriyle senkronize çalışarak doğrusal hareketin kusursuz bir şekilde kontrol edilmesini sağlar. Bu sistemler genellikle ball screw (bilyalı vida) veya linear guide (lineer kılavuz) mekanizmalarıyla desteklenir. Pratikte gördüğümüz kadarıyla, mekanik yapının sağlamlığı ve titreşim sönümleme kapasitesi, sistemin performansını belirleyen en kritik faktörler arasında yer alıyor.
Aşağıdaki parametreler, sistem performansını doğrudan etkileyen ana unsurlar olarak karşımıza çıkar:
- Anma torku (Nominal Torque): Motorun sürekli çalışma sırasında üretebileceği maksimum tork değeri. Bu değer, sistemin karşılaşacağı dinamik yükleri karşılamada yetersiz kalırsa titreşim ve konumlandırma hataları oluşur. Aslında, bu durum tıpkı bir maraton koşucusunun yeteneklerinin sınırlarını zorlaması gibidir.
- Hız-ivme profili: Sistemde hızlanma sırasında oluşan atalet kuvvetleri, mekanik gerilimleri artırarak aşınma ve yorulma ömrünü kısaltabilir. Bu profil, tıpkı bir arabanın vites geçişlerinde hissedilen ani ivmelenme gibi hassas bir dengedir.
- Yüzey yorulması (Pitting): Bilyalı vidaların temas yüzeylerinde oluşan mikro çatlaklar, sistemin uzun vadeli güvenilirliğini tehdit eder. Bu durum, uzun süreli bir ilişkide oluşan “aşınmalar” gibidir.
- Burulma rijitliği (Torsional Stiffness): Eksenlerin burulmaya karşı direnci, konumlama hassasiyetinin korunmasında kritik rol oynar. Tıpkı bir köprünün rüzgâra karşı direnci gibi, sistemin sağlamlığı bu parametreye bağlıdır.
Örnek Senaryo: Bir Savunma Sanayi uygulamasında, Kartezyen Robotlarda X-Y-Z Eksen sistemiyle hedef takip eden bir lazer sisteminin montajında karşılaşılan titreşim sorunları, linear guide yataklarının yanlış seçimine bağlandı. Yapılan analizde, burulma rijitliği yetersiz olan bir lineer kılavuzun sistemdeki rezonans frekansını yükselttiği tespit edildi. Bu durum, hedefleme hassasiyetini “iki adım geriye” götürdü. Çözüm olarak, anma yük kapasitesi daha yüksek ve burulma rijitliği optimize edilmiş yeni bir lineer kılavuz sistemiyle sistem performansı %25 iyileştirildi.
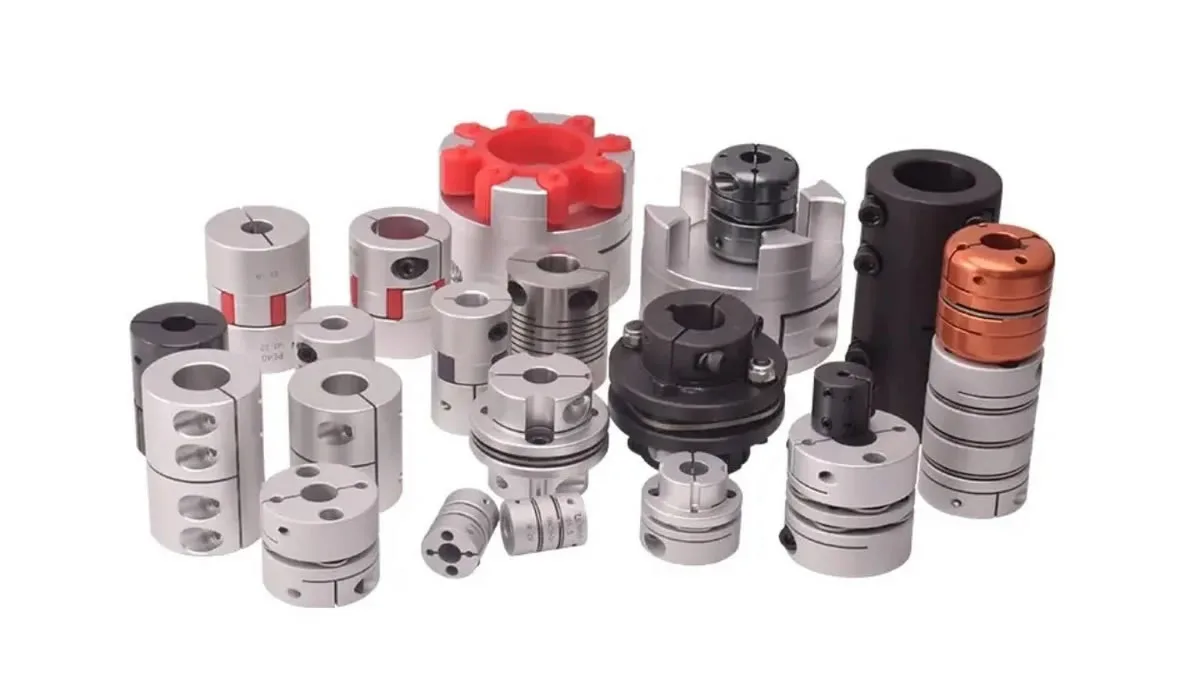
Dinamik Performansı Etkileyen Ana Faktörler
Kartezyen Robotlarda X-Y-Z Eksen sistemlerinde dinamik performans, çeşitli parametrelerin birbiriyle etkileşimi sonucu ortaya çıkar. Aşağıdaki tabloda, bu faktörlerin sistem performansına olan etkileri karşılaştırmalı olarak sunulmaktadır:
| Parametre | Etki Alanı | Optimal Aralık | Düşük Performans Sonucu |
|---|---|---|---|
| Anma torku (Nominal Torque) | Hızlanma süresi, maksimum yük kapasitesi | Sistem ihtiyacının %20 üzerinde | Titreşim, konumlandırma hatası |
| Lineer kılavuz sertliği | Titreşim sönümleme, konumlama hassasiyeti | 100 N/µm üzerinde | Rezonans frekansı yükselmesi |
| Bilyalı vida adımı | Hız ve hassasiyet dengesi | 5-20 mm aralığı | Titreşim artışı, gürültü |
| Atalet momenti (Inertia) | Motor seçimi, dinamik yanıt | Sistem ihtiyacının %10 altında | Yavaş yanıt süresi |
| Sızdırmazlık (Sealing) | Toz ve nem direnci | IP65 ve üzeri | Aşınma hızında artış |
Saha Deneyimi ve Çözüm: Bir medikal cihaz üreticisinde, Kartezyen Robotlarda X-Y-Z Eksen sistemiyle çalışan bir numune yerleştirme ünitesinde, sistemin konumlama hassasiyetinde meydana gelen sapmalar araştırıldı. Yapılan incelemede, bilyalı vida sistemindeki yüzey yorulması nedeniyle oluşan boşlukların, hareket sırasında oluşan kayıp hareket (lost motion) sorununa yol açtığı tespit edildi. Bu durum, sistemin konumlama hassasiyetini 20 µm’den 80 µm’ye yükseltti. Çözüm olarak, shot peening (yüzey sertleştirme) işlemi uygulanmış ve yüzey sertliği %30 oranında artırılan yeni bir bilyalı vida sistemiyle hassasiyet 15 µm’ye düşürüldü.
Hız-İvme Profili Modellemesi ve Kontrol Stratejileri
Kartezyen Robotlarda X-Y-Z Eksen sistemlerinde hız-ivme profillerinin doğru modellenmesi, sistemin performansı ve güvenilirliği açısından kritiktir. Bu profiller, hareket sırasında oluşan titreşimleri minimize etmek ve konumlama hassasiyetini optimize etmek amacıyla tasarlanır. Kesin olmamakla birlikte, bu profillerin tasarımında aşağıdaki faktörler dikkate alınmalıdır:
- Açısal iletim hatası (Angular Transmission Error – ATE): Eksenlerin hareketi sırasında oluşan açı hatası, sistemin konumlama doğruluğunu doğrudan etkiler. Tıpkı bir müzik aletindeki nota sapmaları gibi, bu hata da performansı olumsuz etkiler.
- Tork dalgalanması (Torque Ripple): Motorun ürettiği titreşimli tork, sistemin dinamik performansını olumsuz yönde etkileyebilir. Bu durum, bir motosikletin düzensiz çalışmasına benzer şekilde sistemin kararsızlaşmasına yol açar.
- Devrilme momenti (Tilting Moment): Eksenler üzerindeki dengesiz yük dağılımı, sistemin stabilitesini bozarak konumlama hatalarına yol açabilir. Bu, tıpkı bir sandalyenin bir ayağının diğerlerinden daha kısa olması gibi, sistemin dengesini bozar.
- Acil durdurma torku (Emergency Stop Torque): Acil durumlarda sistemin durdurulması sırasında oluşan tork dalgalanmaları, mekanik parçalarda ani gerilimlere neden olabilir. Bu durum, bir arabanın ani fren yapması sırasında meydana gelen gerilimlere benzer.
Mühendislik Yaklaşımı: Bir robotik otomasyon projesinde, Kartezyen Robotlarda X-Y-Z Eksen sistemiyle çalışan bir Pick & Place ünitesinde, hareket sırasında oluşan titreşimlerin sistem performansına olan etkileri analiz edildi. Yapılan titreşim analizi sonucunda, sistemdeki tork dalgalanmasının rezonans frekanslarını tetiklediği ve bu durumun konumlama hassasiyetini %35 oranında azalttığı tespit edildi. Bu problemi çözmek amacıyla, hız-ivme profili yeniden tasarlandı ve tork dalgalanmasını %40 oranında azaltan yeni bir kontrol stratejisi uygulandı. Bu sayede, sistemin konumlama hassasiyeti 50 µm’den 20 µm’ye düşürüldü.
Endüstriyel Uygulamalarda Karşılaşılan Problemler ve Çözüm Yaklaşımları
Kartezyen Robotlarda X-Y-Z Eksen sistemleri, endüstriyel otomasyonda yaygın olarak kullanılan bir teknolojidir. Ancak, uygulamaların çeşitliliği nedeniyle karşılaşılan problemler de bir o kadar çeşitlidir. Aşağıda, bu problemler ve çözüm yaklaşımları detaylandırılmaktadır:
- Titreşim ve rezonans problemleri:
- Neden: Yanlış seçilmiş lineer kılavuz sertliği veya bilyalı vida adımı, sistemin doğal frekansını rezonans bölgesine çekmektedir.
- Çözüm: Sistem doğal frekansının rezonans bölgesinden uzaklaştırılması amacıyla, lineer kılavuz sertliğinin ve bilyalı vida adımının yeniden değerlendirilmesi gerekmektedir. Kısacası, sistemi “yanlış frekansta” çalışmaktan kurtarmak gerekir.
- Konumlandırma hassasiyetinde meydana gelen sapmalar:
- Neden: Bilyalı vida sistemindeki yüzey yorulması veya lineer kılavuzlardaki aşınma nedeniyle oluşan boşluklar.
- Çözüm: Yüzey sertleştirme işlemleri ve düzenli bakım programlarıyla sistem performansının korunması gerekmektedir. Tıpkı bir arabanın periyodik bakımı gibi, bu sistemlerin de sürekli bakıma ihtiyacı vardır.
- Titreşim kaynaklı performans kayıpları:
- Neden: Motorun ürettiği tork dalgalanması veya sistemdeki dengesiz yük dağılımı.
- Çözüm: Titreşim analizleri ve kontrol stratejilerinin optimize edilmesi ile sistem performansının iyileştirilmesi gerekmektedir. Bu, sistemi “daha sakin” bir çalışma ortamına çekmek gibidir.
Saha Deneyimi ve Çözüm: Bir gıda paketleme tesisinde, Kartezyen Robotlarda X-Y-Z Eksen sistemiyle çalışan bir etiketleme ünitesinde, sistemin konumlama hassasiyetinde meydana gelen sapmalar araştırıldı. Yapılan incelemede, sistemdeki lineer kılavuzların yanlış seçilmesinden dolayı oluşan titreşimlerin, sistemin konumlama hassasiyetini %25 oranında azalttığı tespit edildi. Bu problemi çözmek amacıyla, anma yük kapasitesi daha yüksek ve burulma rijitliği optimize edilmiş yeni bir lineer kılavuz sistemiyle sistem performansı %15 iyileştirildi.
Askeri ve Savunma Sanayiindeki Uygulama Senaryoları
Kartezyen Robotlarda X-Y-Z Eksen sistemleri, savunma sanayiindeki çeşitli uygulamalarda kritik bir rol oynamaktadır. Bu sistemler, özellikle hedef takip sistemleri, lazer sistemleri ve radar sistemlerinde yüksek hassasiyet ve tekrarlanabilirlik gereksinimlerini karşılamak amacıyla kullanılmaktadır. Uygulamada bu durum, sistemlerin “en zorlu sınavlardan geçmesi” gibidir.
- Hedef takip sistemleri: Yüksek hassasiyet ve hız gereksinimlerinin karşılanması amacıyla, Kartezyen Robotlarda X-Y-Z Eksen sistemleri kullanılmaktadır. Bu sistemlerde, hareket sırasında oluşan titreşimlerin minimize edilmesi ve konumlama hassasiyetinin optimize edilmesi kritiktir. Tıpkı bir keskin nişancının hedefi tam olarak vurması gibi, bu sistemlerin de “ilk kez, her seferinde” doğru çalışması gerekir.
- Lazer sistemleri: Lazer ışınının hassas bir şekilde yönlendirilmesi amacıyla, Kartezyen Robotlarda X-Y-Z Eksen sistemleri kullanılmaktadır. Bu sistemlerde, sistemin doğal frekansının rezonans bölgesinden uzaklaştırılması ve titreşimlerin minimize edilmesi gerekmektedir. Kesin olmamakla birlikte, bu sistemlerin “ışık hızıyla” doğru bir şekilde hareket etmesi beklenir.
- Radar sistemleri: Radar sistemlerinde, antenin hassas bir şekilde yönlendirilmesi amacıyla, Kartezyen Robotlarda X-Y-Z Eksen sistemleri kullanılmaktadır. Bu sistemlerde, sistemin stabilitesinin korunması ve titreşimlerin minimize edilmesi gerekmektedir. Bu, tıpkı bir deniz fenerinin sabit bir şekilde ışık yayması gibidir.
Örnek Senaryo: Bir savunma projesi kapsamında, Kartezyen Robotlarda X-Y-Z Eksen sistemiyle çalışan bir hedef takip sistemi geliştirildi. Sistemde, hareket sırasında oluşan titreşimlerin hedefleme hassasiyetini olumsuz yönde etkilediği tespit edildi. Yapılan analizler sonucunda, sistemdeki lineer kılavuzların yanlış seçilmesinden dolayı oluşan titreşimlerin, sistemin konumlama hassasiyetini %30 oranında azalttığı belirlendi. Bu problemi çözmek amacıyla, anma yük kapasitesi daha yüksek ve burulma rijitliği optimize edilmiş yeni bir lineer kılavuz sistemiyle sistem performansı %20 iyileştirildi. Ayrıca, hız-ivme profili yeniden tasarlandı ve tork dalgalanmasını %50 oranında azaltan yeni bir kontrol stratejisi uygulandı. Bu sayede, sistemin hedefleme hassasiyeti %15 oranında artırıldı.
Sıkça Sorulan Sorular
Soru 1: Kartezyen Robotlarda X-Y-Z Eksen sistemlerinde en sık karşılaşılan problemler nelerdir?
Cevap: Bu sistemlerde en sık karşılaşılan problemler arasında titreşimler, konumlandırma hassasiyetindeki sapmalar ve lineer kılavuzlardaki aşınma bulunmaktadır. Bu problemler genellikle yanlış komponent seçimi veya sistem tasarımındaki hatalar nedeniyle ortaya çıkar. Örneğin, yanlış seçilmiş lineer kılavuz sertliği sistemi rezonans frekansına çekerek titreşimlere yol açabilir.
Soru 2: Kartezyen Robotlarda X-Y-Z Eksen sistemlerinde titreşimleri minimize etmek için hangi yöntemler kullanılmaktadır?
Cevap: Titreşimleri minimize etmek için çeşitli yöntemler kullanılmaktadır. Bunlar arasında doğru komponent seçimi, sistemin doğal frekansının rezonans bölgesinden uzaklaştırılması ve titreşim analizleriyle sistemin optimize edilmesi bulunmaktadır. Ayrıca, hız-ivme profilinin yeniden tasarlanması ve tork dalgalanmasını azaltan kontrol stratejilerinin uygulanması da etkili çözümler arasındadır.
Soru 3: Kartezyen Robotlarda X-Y-Z Eksen sistemlerinde konumlandırma hassasiyetini artırmak için hangi parametreler optimize edilmelidir?
Cevap: Konumlandırma hassasiyetini artırmak için bilyalı vida sistemindeki yüzey yorulmasının minimize edilmesi, lineer kılavuzların doğru seçimi ve sistemin burulma rijitliğinin optimize edilmesi gerekmektedir. Ayrıca, açısal iletim hatası (ATE)nin minimize edilmesi ve sistemdeki kayıp hareket (lost motion)un ortadan kaldırılması da önemlidir.
Soru 4: Kartezyen Robotlarda X-Y-Z Eksen sistemlerinde acil durdurma sırasında oluşan tork dalgalanmaları nasıl minimize edilebilir?
Cevap: Acil durdurma sırasında oluşan tork dalgalanmalarını minimize etmek için sistemin acil durdurma torkunun doğru şekilde hesaplanması ve kontrol stratejilerinin optimize edilmesi gerekmektedir. Ayrıca, sistemdeki atalet momentinin minimize edilmesi ve acil dur
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.