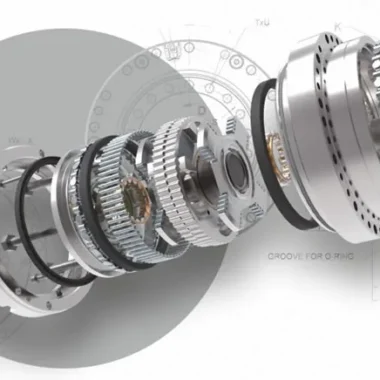
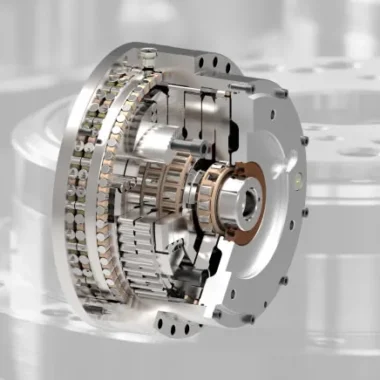
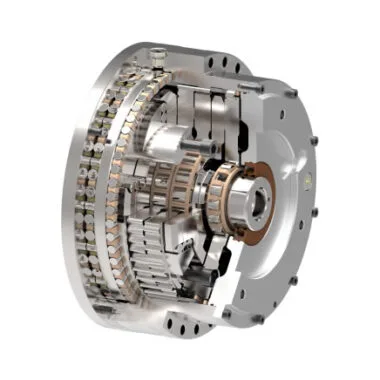
Delta Robot Eklemlerinde Hafiflik ve Burulma Rijitliği Torsional Stiffness Dengesi
Delta robot eklemlerinde hafiflik, aslında sistemin kalbi demek. Robotun kolunu çeviren o hassas eklemler ne kadar hafifse, sistem o kadar çevik çalışıyor. Robotik kinematikte hız, ivme ve konumlama hassasiyeti; eklemlerin yapısal karakteristiğine öyle bağlı ki… Bu durumda en büyük düğüm de buradan çıkıyor: hafif malzemelerin kullanımıyla burulma rijitliği (torsional stiffness) arasındaki o ince çizgiyi tutturmak.
Endüstriyel ve savunma uygulamalarında delta robotlar, adeta çok yönlü birer süper kahraman gibi. 3D baskı sistemlerinden gıda paketleme hatlarına, hatta askeri insansız sistemlere (UAV’ler) kadar her yerde karşımıza çıkıyorlar. Bu robotların eklemlerinde yaşanan en can sıkıcı sorun ise titreşimler ve konumlama hataları. Yüksek ivme altında çalışırken eklemlerin burulma rijitliğindeki kayıp, sistemin dinamik performansını yerle bir ediyor.
Bu makalede, delta robot eklemlerinde hafiflikle burulma rijitliği arasındaki o hassas dengeyi kurmanın yollarını, malzeme seçiminden titreşim analizine kadar tüm süreci masaya yatıracağız. Pratikte gördüğümüz kadarıyla mühendislikteki en zorlu ikilemlerden biri olan bu dengeyi nasıl sağlayabileceğimizi, karşılaşılan teknik sorunları ve çözüm önerilerini birlikte inceleyeceğiz.
Delta Robot Eklemlerinde Hafiflik: Neden Bu Kadar Kritik?
Delta robot eklemlerinde hafiflik, aslında sistemin atalet momentini minimize etmek demek. Daha hafif eklemler, robotun kolunu daha hızlı hareket ettirebilmesini sağlıyor. Ama işte o meşhur ikilem burada devreye giriyor: hafif malzemeler kullanırken burulma rijitliği de önemli ölçüde azalıyor.
Aşağıda, delta robot eklemlerinde kullanılan yaygın malzemelerin mekanik özelliklerini ve burulma rijitliklerini karşılaştırdık. Bu veriler ışığında hangi malzemenin hangi avantajları sunduğunu görebilirsiniz:
| Malzeme | Yoğunluk (kg/m³) | Elastisite Modülü (GPa) | Burulma Rijitliği (Nm/rad) | Uygulama Avantajı |
|---|---|---|---|---|
| Alüminyum 7075 | 2810 | 71.7 | 450-550 | Yüksek mukavemet ve hafiflik |
| Karbon Fiber Takviyeli Polimer (CFRP) | 1600 | 130-200 | 800-1200 | En yüksek rijitlik-ağırlık oranı |
| Titanyum Alaşımı (Ti-6Al-4V) | 4430 | 113.8 | 600-800 | Yorulma dayanımı ve korozyon direnci |
| Çelik (AISI 4140) | 7850 | 210 | 1200-1500 | Yüksek rijitlik ve dayanıklılık |
Tablodan da anlaşılacağı üzere, CFRP ve alüminyum alaşımları, delta robot eklemlerinde hafiflikle yeterli burulma rijitliği arasındaki en iyi dengeyi sunuyor. CFRP’nin yüksek rijitlik-ağırlık oranı gerçekten etkileyici olsa da, karmaşık geometrilerde üretim zorlukları ve maliyet artışı gibi sıkıntılar yaratabiliyor. Bu yüzden malzeme seçimi yaparken, sistemin dinamik gereksinimlerini ve bütçe kısıtlarını iyi tartmak gerekiyor.
Delta robot eklemlerinde hafiflikle burulma rijitliği arasındaki dengeyi sağlamanın bir diğer yolu da geometrik optimizasyon. Mesela, eklemlerdeki boşlukları (backlash) minimize ederek titreşimleri ve konumlama hatalarını azaltabilirsiniz. Ayrıca, eklemlerin yerleştirildiği konumlar da sistemin dinamik performansını doğrudan etkiliyor. Bu konuya daha detaylı olarak ilerleyen bölümlerde değineceğiz.
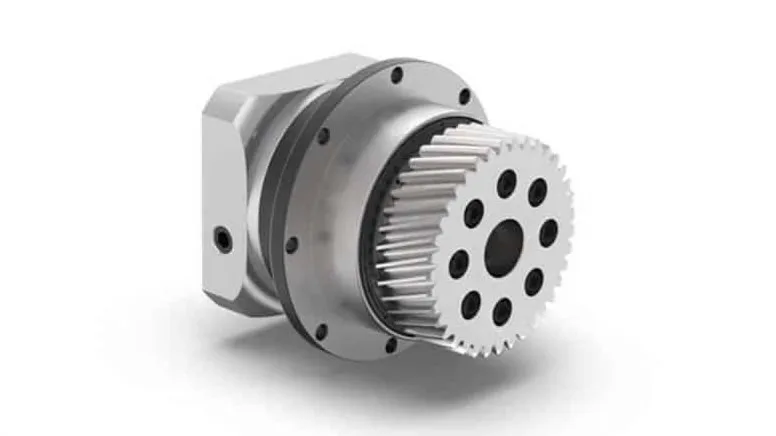
Delta Robot Eklemlerinde Denge Nasıl Kurulur?
Delta robot eklemlerinde hafiflikle burulma rijitliği arasındaki dengeyi kurmak, malzeme seçiminden geometrik optimizasyona kadar birçok adımdan oluşuyor. Bu sürecin temelinde, sistemin dinamik performansını ve dayanıklılığını artırmak için yapılan hesaplamalar ve analizler yatıyor.
İşte bu dengeyi sağlamak için dikkat edilmesi gereken temel unsurlar:
- Malzeme Seçimi: Hafif malzemelerin (örneğin, CFRP, alüminyum alaşımları) kullanımı, eklemlerin toplam ağırlığını azaltırken yeterli burulma rijitliğini de sağlamalı. Yoğunluk, elastisite modülü ve yorulma dayanımı gibi parametreleri dikkate almak şart.
- Geometrik Optimizasyon: Eklemlerin tasarımı, sistemin dinamik performansını doğrudan etkiliyor. Boşlukların minimize edilmesi, eklemlerin rijitliğini artırıyor. Ayrıca, eklemlerin yerleştirildiği konumlar da sistemin atalet momentini ve titreşim karakteristiğini belirliyor.
- Titreşim Analizi ve Sönümleme: Delta robotlar yüksek hızda çalışırken ortaya çıkan titreşimler, sistemin konumlama hassasiyetini olumsuz etkiliyor. Titreşim analizleri ve sönümleme teknikleriyle bu titreşimleri minimize etmek gerekiyor.
- Bağlantı Elemanları ve Montaj Teknikleri: Eklemlerin rijitliğini artırmak için yüksek mukavemetli cıvatalar ve hassas hizalama teknikleri kullanmak şart. Bu unsurlar, burulma rijitliğini doğrudan etkiliyor.
- Yüzey İşlemleri ve Kaplamalar: Eklemlerin yüzeylerinde yapılan işlemler (örneğin, bilyalı dövme) ve kaplamalar (örneğin, sert krom kaplama), yorulma dayanımını ve korozyon direncini artırıyor. Uzun vadede sistemin performansını korumaya yardımcı oluyor.
Bu unsurların yanı sıra, delta robot eklemlerinde dengeyi sağlamak için sistemin dinamik gereksinimlerine ve çalışma koşullarına uygun bir tasarım yaklaşımı benimsemek gerekiyor. Mühendislerin dikkate alması gereken en önemli parametreler ise sistemin hızı, ivmesi ve konumlama hassasiyeti oluyor.
Gerçek Dünyadan Bir Örnek: Yüksek Hızlı Paketleme Hattı
Endüstriyel bir gıda paketleme hattında delta robotlar kullanılarak ürünler hızlı ve hassas bir şekilde paketleniyor. Ama bu sistemde en büyük sorun, yüksek hızda çalışırken ortaya çıkan titreşimler ve konumlama hatalarıydı. Sorunun temel nedeni, eklemlerin burulma rijitliğinin yetersiz olması ve hafif malzemelerin kullanımı nedeniyle oluşan titreşimlerdi.
Bu sorunu çözmek için şu adımlar izlendi:
- Malzeme Seçimi: CFRP kullanılarak eklemlerin toplam ağırlığı %30 oranında azaltıldı ve burulma rijitliği önemli ölçüde artırıldı.
- Geometrik Optimizasyon: Eklemlerin tasarımı iyileştirildi; boşluklar minimize edildi ve eklemlerin yerleştirildiği konumlar optimize edildi. Bu sayede sistemin atalet momenti azaltıldı ve titreşim karakteristiği iyileştirildi.
- Titreşim Sönümleme: Eklemlerde titreşim sönümleyici malzemeler (örneğin, poliüretan) kullanılarak titreşimler minimize edildi.
- Bağlantı Elemanları: Rijitliği artırmak için yüksek mukavemetli cıvatalar ve hassas hizalama teknikleri kullanıldı.
Bu iyileştirmeler sonucunda sistemin dinamik performansı %25 oranında artırıldı, konumlama hassasiyeti önemli ölçüde iyileştirildi. Ayrıca, sistemin duruş süresi azaltıldı ve üretim verimliliği ciddi şekilde arttı.
Bu örnek, delta robot eklemlerinde hafiflikle burulma rijitliği arasındaki dengenin nasıl kurulabileceğine dair önemli bir referans. Tabii her sistemin dinamik gereksinimleri ve çalışma koşulları farklı olduğundan, tasarım sürecinde bu unsurların dikkate alınması gerekiyor.
Mühendislikteki En Zorlu İkilem: Hafiflik ve Rijitlik
Delta robot eklemlerinde hafiflikle burulma rijitliği arasındaki denge, mühendislik dünyasının en zorlu ikilemlerinden biri. Bu dengeyi kurmak, sistemin dinamik performansını doğrudan etkiliyor ve mühendislerin en çok dikkat etmesi gereken unsurlar arasında yer alıyor.
Bu dengeyi sağlamak için mühendislerin dikkate alması gereken teknik parametreler şunlar:
- Atalet Momenti (Inertia): Eklemlerin toplam atalet momenti, sistemin dinamik tepkisini belirliyor. Bu parametre, eklemlerin ağırlığı ve yerleştirildiği konumlar tarafından etkileniyor.
- Açısal İletim Hatası (ATE): Eklemlerde oluşan açısal iletim hataları, sistemin konumlama hassasiyetini doğrudan etkiliyor. Bu hata, eklemlerin burulma rijitliği ve boşlukları tarafından belirleniyor.
- Titreşim Karakteristiği: Delta robotların yüksek hızda çalışması sırasında ortaya çıkan titreşimler, sistemin performansını olumsuz etkiliyor. Titreşim karakteristiği, eklemlerin rijitliği ve yerleştirildiği konumlar tarafından belirleniyor.
- Yorulma Dayanımı: Eklemlerin uzun vadeli performansı, yorulma dayanımı tarafından belirleniyor. Bu parametre, malzeme seçimi ve yüzey işlemleri tarafından etkileniyor.
- Termal Genleşme: Eklemlerin termal genleşmesi, sistemin dinamik performansını etkileyebiliyor. Bu parametre, malzeme seçimi ve geometrik tasarım tarafından belirleniyor.
Bu parametrelerin yanı sıra, mühendislerin dikkate alması gereken bir diğer unsur da sistemin çalışma koşulları. Mesela, yüksek sıcaklıkta çalışan sistemlerde malzeme seçimi ve termal genleşme gibi unsurlar daha da önem kazanıyor.
Kesin olmamakla birlikte, delta robot eklemlerinde hafiflikle burulma rijitliği arasındaki dengeyi sağlamak için bu parametrelerin dikkatlice analiz edilmesi ve optimize edilmesi gerekiyor. Uygulamada bu durum, mühendislerin deneyim ve uzmanlığına büyük ölçüde dayanıyor.
Geleceğe Bakış: Hafiflik ve Rijitlikte Yeni Trendler
Delta robot eklemlerinde hafiflikle burulma rijitliği arasındaki dengeyi kurmak, sürekli gelişen bir mühendislik alanı. Gelecekte bu alanda yaşanması beklenen trendler ve yenilikler, sistemlerin performansını ve verimliliğini daha da artıracak.
İşte gelecekte delta robot eklemlerinde hafiflik konusunda yaşanması beklenen bazı trendler:
- Nanomalzemelerin Kullanımı: Grafen ve karbon nanotüpler gibi nanomalzemelerin kullanımı, eklemlerin burulma rijitliğini artırırken toplam ağırlığın önemli ölçüde azaltılmasını sağlayacak.
- 3D Baskı Teknolojilerindeki Gelişmeler: 3D baskı teknolojilerindeki ilerlemeler, karmaşık geometrilerdeki eklemlerin üretimini kolaylaştıracak ve malzeme kullanımını optimize edecek. Bu da sistemlerin dinamik performansını ve verimliliğini artıracak.
- Yapay Zeka ve Makine Öğrenmesi: Yapay zeka ve makine öğrenmesi teknikleri, sistemlerin dinamik performansını optimize etmek için kullanılacak. Titreşim analizi ve titreşim sönümleme gibi unsurların daha etkili bir şekilde yönetilmesine olanak sağlayacak.
- Akıllı Malzemelerin Geliştirilmesi: Piezoelektrik malzemeler gibi akıllı malzemelerin kullanımı, sistemlerin dinamik performansını daha da artıracak. Titreşimlerin aktif olarak sönümlenmesine ve sistemin konumlama hassasiyetinin iyileştirilmesine olanak sağlayacak.
- Modüler Tasarım Yaklaşımları: Modüler tasarım yaklaşımları, sistemlerin esnekliğini ve uyarlanabilirliğini artıracak. Farklı dinamik gereksinimlere sahip sistemlerin daha kolay bir şekilde üretilmesine olanak sağlayacak.
Bu trendler, delta robot eklemlerinde hafiflik konusunda yaşanması beklenen yenilikler. Bu yenilikler, sistemlerin dinamik performansını ve verimliliğini daha da artıracak, endüstriyel otomasyon alanında yeni fırsatlar yaratacak.
Sıkça Sorulan Sorular
Delta robot eklemlerinde hafiflik neden along?
Delta robot eklemlerinde hafiflik, sistemin dinamik performansını doğrudan etkileyen bir unsur. Hafif eklemler, sistemin atalet momentini azaltıyor ve yüksek hızla ivme performansı elde edilmesini sağlıyor. Ayrıca, hafif malzemelerin kullanımı sistemin enerji tüketimini de azaltıyor.
Delta robot eklemlerinde burulma rijitliği nasıl artırılır?
Delta robot eklemlerinde burulma rijitliğini artırmak için malzeme seçimi (örneğin, CFRP, titanyum alaşımları), geometrik optimizasyon (boşlukların minimize edilmesi) ve bağlantı elemanlarının iyileştirilmesi gibi unsurları dikkate almak gerekiyor. Titreşim sönümleme teknikleri de rijitliği artırmaya yardımcı olabiliyor.
Delta robot eklemlerinde en yaygın kullanılan malzemeler nelerdir?
Delta robot eklemlerinde en yaygın kullanılan malzemeler arasında alüminyum alaşımları (örneğin, Al 7075), karbon fiber takviyeli polimerler (CFRP) ve titanyum alaşımları (örneğin, Ti-6Al-4V) yer alıyor.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.