Pick & Place Operasyonlarında İvmelenme Torku ve Kütle Atalet Momenti Hesaplamaları
Pick & Place operasyonları, hassasiyetiyle öne çıkar. Sistem, her seferinde aynı noktaya aynı hassasiyetle ulaşabilmeli. Gıda paketleme, ilaç üretimi, elektronik montaj hatları derken sistemin her anı önem kazanıyor. Oysa dinamik yükler hesaplanmazsa, redüktörler erken yorulur, sistem kararsızlaşır ya da üretim durur. İvmelenme torku ve kütle atalet momenti, bu denklemin denklemi aslında. Doğru hesaplamak, makine ömrünü uzatır. Enerjiyi verimli kullanır. Askeri ve havacılık uygulamalarındayse bu, tam bir güvenlik meselesi. Ani duruşlar, hızlanmalar… Sistem kararlı kalmalı. Yoksa sonuçları hiç de hoş olmaz.
Bu yazıda, Pick & Place operasyonlarının en sık başını ağrıtan mühendislik sorunlarına eğileceğiz. İvmelenme torku ve kütle atalet momenti hesaplamalarını adım adım anlatacağız. Endüstriyel uygulamalarda nasıl kullanıldıklarına bakacağız. Hatta MIL-STD-810H gibi askeri standartlara uygun çözümleri de inceleyeceğiz. Bu rehber, hem Ar-Ge mühendislerine hem de teknik satın alma müdürlerine ışık tutacak.
Pick & Place Operasyonlarının Temelinde Yatan Mekanik Dinamikler
Bir Pick & Place operasyonunda, robot kolunun her hareketi aslında kuvvetlerin ve momentlerin bir dansı. İvmelenme torku, bu dansın en önemli partnerlerinden biri. Nesnenin bir yönden başka bir yöne geçişinde ortaya çıkan bu tork, Newton’un ikinci hareket yasasıyla doğrudan ilişkilidir:
- F = m × a: Kuvvet, kütle ve ivmenin nasıl birbiriyle dans ettiğini gösteriyor.
- T = I × α: Tork, atalet momenti ve açısal ivmenin birleşimiyle ortaya çıkıyor.
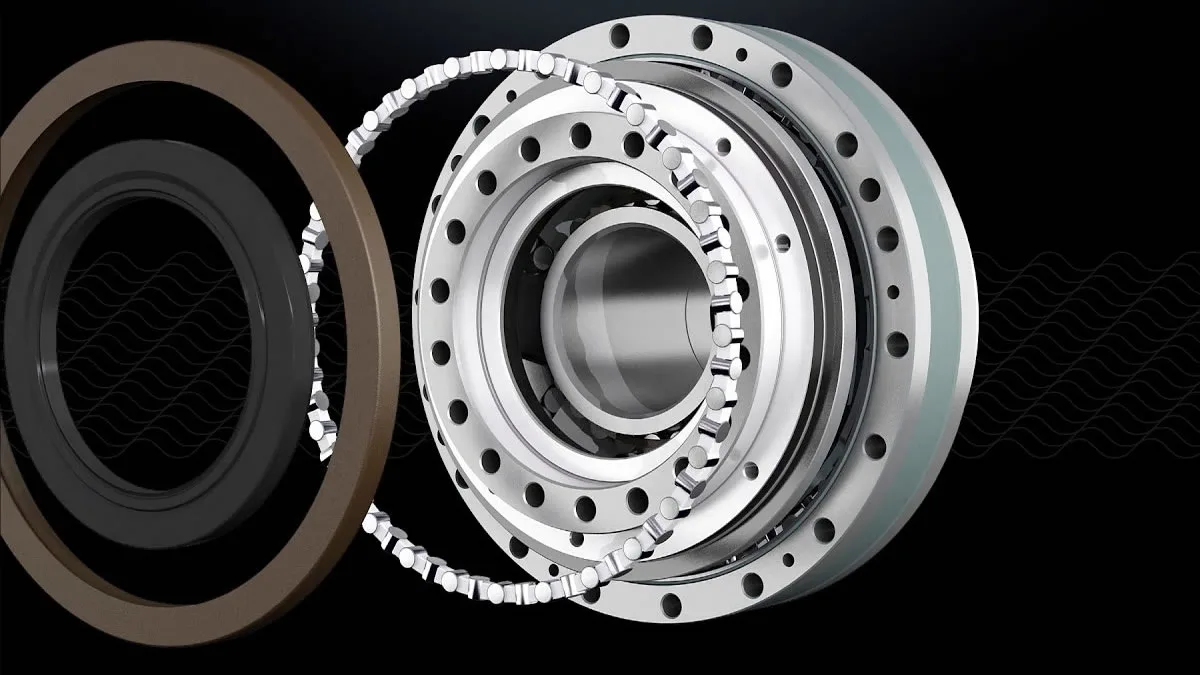
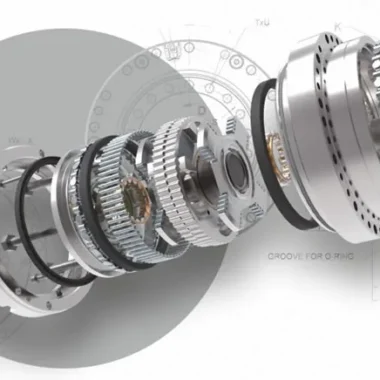
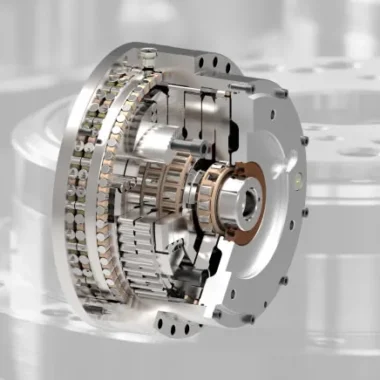
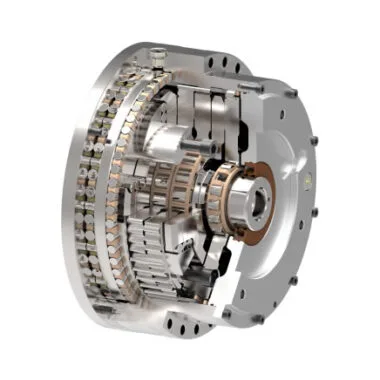
Aslında uygulamada gördüğümüz kadarıyla, sistem yüksek ivme gerektiriyorsa ani tork dalgalanmaları hiç de seyrek değil. Bu dalgalanmalar, redüktörlerde ısınmaya yol açar. Dişli boşluğu artar. Sistemse gıcırdamaya başlar. İşte bu yüzden, Pick & Place operasyonlarında kullanılan redüktörlerin dinamik yük kapasitelerini doğru hesaplamak, sistemin güvenilirliği ve uzun ömürlülüğünün kilidi.
Kütle Atalet Momenti ve Anma Torku: Birbirlerinin Gölgesi
Kütle atalet momenti, bir cismin dönme hareketine direncini ölçer. Formülü basit:
I = ∑(m × r²)
Burada m cismin kütlesi, r ise dönme eksenine olan mesafe. Robotik kollarda ve hareketli platformlarda bu hesaplama, her şeyi değiştiriyor. Bir paketleme hattında, robot kolunun taşıdığı paketin atalet momenti, ivmelenme süresini ve gerekli torku doğrudan etkiliyor.
Pratikte gördüğümüz kadarıyla, farklı yük konfigürasyonları için atalet momenti ve anma torku değerleri ciddi farklılıklar gösteriyor. Aşağıdaki tabloda, nelerle karşılaşabileceğinizi görebilirsiniz:
| Yük Konfigürasyonu | Kütle (kg) | Atalet Momenti (kg·m²) | Anma Torku (Nm) | Tavsiye Edilen Redüktör Modeli |
|---|---|---|---|---|
| Hafif Yük (≤5 kg) | 5 | 0.002 | 15 | Nabtesco RV-25 |
| Orta Yük (5-15 kg) | 10 | 0.01 | 40 | Sumitomo CSD-200 |
| Ağır Yük (15-30 kg) | 25 | 0.05 | 100 | Tokyo Keiki SCK-320 |
| Çok Ağır Yük (≥30 kg) | 50 | 0.2 | 200 | Harmonic Drive HFUC-50 |
Bu tablo, redüktör seçiminde bir nevi yol haritası. Ama sadece anma torkuna bakmak yetmiyor. Sistemdeki ani ivmelenmeler, tork dalgalanmalarına (torque ripple) ve açısal iletim hatasına (ATE) neden olabilir. Bu parametreler, hassasiyeti ve tekrarlanabilirliği doğrudan etkiliyor.
İvmelenme Torkunu Hesaplamak: Formüllerin Ötesinde
Doğru ivmelenme torkunu hesaplamak, sistemin dinamik performansını optimize etmek için olmazsa olmaz. Genellikle aşağıdaki formüller kullanılır:
- T_acc = I × α: İvmelenme torku, atalet momenti ve açısal ivmeyle doğrudan ilişkili.
- α = (ω_final – ω_initial) / t: Açısal ivme, son hızla başlangıç hızı arasındaki farkın ivmelenme süresine bölünmesiyle elde edilir.
- T_total = T_load + T_acc + T_friction: Toplam tork, yük torku, ivmelenme torku ve sürtünme torkunun toplamı.
Bir örnek üzerinden gidelim. Diyelim ki bir paketleme hattında robot kolu, 0.5 saniyede 0’dan 120°/s’ye ulaşmak zorunda. Kolun atalet momenti 0.02 kg·m², yükün kütlesi 8 kg. Açısal ivme şöyle hesaplanır:
α = (120°/s – 0°/s) / 0.5s = 240°/s²
Sonra ivmelenme torku:
T_acc = 0.02 kg·m² × 240°/s² = 4.8 Nm
Bu, minimum gereksinim. Ama uygulamada, sürtünme kayıpları, esneklikler ve ani yük değişimleri nedeniyle daha yüksek tork rezervine ihtiyaç var. İşte bu yüzden Pick & Place operasyonlarında redüktörler, hesaplanan torkun en az %30 fazlasını karşılayabilecek şekilde seçilmeli.
Saha Deneyimi: Yüksek İvmelenme Gerektiren Uygulamalarda Doğru Seçim
Bir gıda paketleme tesisinde ilginç bir vakayla karşılaştık. Yüksek ivmelenme gerektiren bir robot kolu, sürekli dur-kalk hareketleri nedeniyle redüktörlerinde ciddi aşınma ve tork dalgalanmaları yaşıyordu. Mevcut redüktörlerin anma torku 30 Nm’ydi. Ama hesaplamalar, gerekli torkun 40 Nm civarında olduğunu gösteriyordu. Ayrıca, dişli boşluğu nedeniyle hassasiyet kaybolmaya başlamıştı.
Çözüm için izlenen adımlar:
- Yeni redüktör seçimi: Harmonic Drive HFUC serisi, gerekli tork rezervini karşıladı ve düşük dişli boşluğu sayesinde hassasiyeti korudu.
- Dijital Twin Modellemesi: Redüktörün dinamik davranışını simüle ederek tork dalgalanmaları ve ısınma eğrileri analiz edildi.
- Titreşim Analizi: FFT kullanılarak titreşim spektrumunda rezonans frekansları tespit edildi.
- Uygulama Sonrası Testler: Yeni redüktörün entegrasyonundan sonra hassasiyet %99.5’in üzerine çıktı. Redüktör ömründe %40 artış sağlandı.
Bu vaka, doğru redüktör seçiminin ve dinamik yük hesaplamalarının ne kadar kritik olduğunu bir kez daha gösterdi. Yüksek hassasiyet ve ani ivmelenmeler, redüktörlerin performansını doğrudan etkiliyor.
Askeri Standartlara Uygun Sistem Tasarımı: Güvenlik ve Performansın Dansı
Askeri ve havacılık uygulamalarında, Pick & Place operasyonlarında kullanılan sistemlerin MIL-STD-810H gibi standartlara uygun olması şart. Bu standart, sistemlerin çeşitli çevresel koşullarda güvenilirliğini ve performansını garanti altına alıyor. Devrilme momenti ve burulma rijitliği gibi parametreler, acil durdurma senaryolarında sistemin nasıl davrandığını belirliyor.
Bu standartlara uygun sistem tasarımı için şu adımlar izlenmeli:
- Titreşim ve Şok Testleri: MIL-STD-810H’nin ilgili bölümlerine göre sistem test edilir. Rezonans frekansları ve ani ivmelenme sırasında oluşan gerilme dağılımları analiz edilir.
- Sıcaklık ve Nem Testleri: Sistem geniş sıcaklık aralıklarında (-55°C ila +125°C) ve farklı nem seviyelerinde test edilir. Redüktörlerdeki yağlayıcıların viskozitesi ve sistem hassasiyeti incelenir.
- Yorulma Analizi: FEA kullanılarak redüktördeki dişlilerin ve rulmanların yorulma ömrü hesaplanır. Yüzey yorulması ve aşınma oranları tahmin edilir.
- Acil Durdurma Senaryoları: Ani duruş sırasında ortaya çıkan acil durdurma torku hesaplamalarına göre sistem tasarlanır. Kinetik enerjinin emilmesi ve darbe kuvvetlerinin minimize edilmesi hedeflenir.
Bir askeri lojistik sisteminde kullanılan robot kolu, acil durdurma sırasında 500 Nm’lik bir torkun emilmesi gerekiyordu. Sistemdeki redüktörün burulma rijitliği ve anma torku, bu gereksinimi karşılayacak şekilde seçildi. Titreşim izolatörleri ve esnek bağlantı elemanları, ani ivmelenme sırasında oluşan gerilme dalgalanmalarını absorbe etmek için optimize edildi.
Toplam Yaşam Döngüsü Maliyeti ve Yerli Üretimin Gücü
Son yıllarda, savunma ve havacılık sektörlerinde Pick & Place operasyonlarında kullanılan sistemlerin yerlileştirilmesi büyük önem kazandı. Yerli üretim, sadece tedarik zinciri güvenliğini artırmakla kalmıyor. Sistemlerin bakım ve onarım süreçlerini de kolaylaştırıyor.
Toplam yaşam döngüsü maliyetini hesaplarken şu parametreler göz önünde bulundurulmalı:
- Başlangıç Maliyeti: Redüktör ve diğer bileşenlerin satın alma maliyeti.
- Bakım ve Onarım Maliyetleri: Yağ değişimleri, rulmanların değiştirilmesi, dişli boşluğu ayarlamaları gibi periyodik bakımların maliyetleri.
- Durma Sürelerinin Maliyeti: Üretim kayıpları ve tesis duruş maliyetleri.
- Yedek Parça ve Servis Maliyetleri: Redüktör ve diğer bileşenlerin yedek parça maliyetleri ve servis hizmetleri.
Yerli üretimin en büyük avantajlarından biri, sistemlerin özel gereksinimlere göre özelleştirilebilmesi. Örneğin, yerli bir redüktör üreticisi, Pick & Place operasyonlarında kullanılan sistemler için özel bir redüktör serisi üretebilir. Bu redüktörler, düşük dişli boşluğu, yüksek burulma rijitliği ve askeri standartlara uygunluk gibi özelliklere sahip olur.
Bu avantajlar, savunma sanayindeki Ar-Ge mühendisleri ve proje yöneticileri için altın değerinde. Yerli üretim, maliyetleri düşürürken sistemlerin güvenilirliğini ve performansını da artırıyor.
Sıkça Sorulan Sorular
Hangi redüktörler Pick & Place operasyonlarında en yaygın kullanılır?
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.