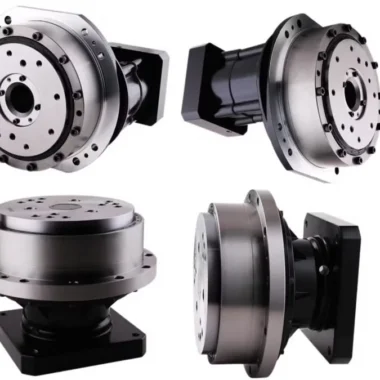
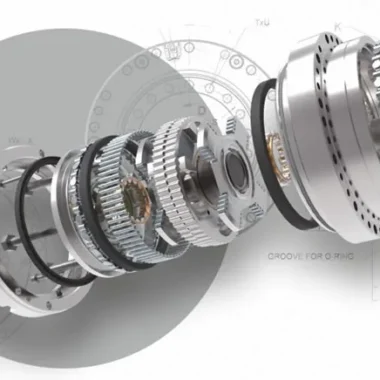
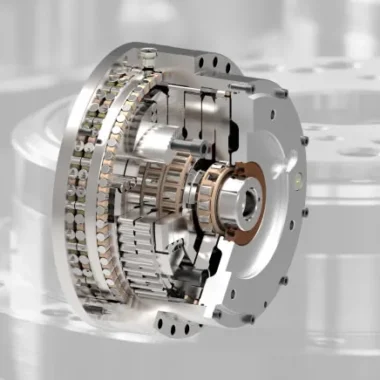
Çok Eksenli Doğrusal Robotlarda Sonlu Elemanlar Analizi (FEA) ile Şasi Esneklik Tespiti
Çok eksenli doğrusal robotlarda hassasiyet ve tekrarlanabilirlik, sistemin performansını doğrudan belirleyen kritik parametrelerdir. Bu robotik sistemlerde şasi esnekliği, doğrusal kılavuzların ve aktüatörlerin hassasiyeti üzerinde birebir etkilidir. Endüstriyel otomasyondan savunma sanayine kadar geniş bir yelpazede kullanılan bu sistemler, özellikle dinamik yüklerin yoğun olduğu uygulamalarda (askeri hedef takip sistemleri ya da hassas medikal cerrahi robotları) şasi rijitliğinin optimize edilmesini zorunlu kılar. Bu çalışmada, çok eksenli doğrusal robotlarda şasi esnekliğinin tespitinde Sonlu Elemanlar Analizi (FEA – Finite Element Analysis) yönteminin uygulanması, bu analizlerin tasarım sürecine entegrasyonu ve optimizasyon stratejileri derinlemesine incelenecek. Ayrıca, FEA sonuçlarının doğrulanması için kullanılan deneysel yöntemler ve endüstriyel standartlara (ISO 9283, VDI 2149) uygunluk süreçleri de masaya yatırılacak.
Şasi Esnekliğinin Robot Performansına Etkisi ve Kritik Noktalar
Çok eksenli doğrusal robotlarda şasi esnekliğinin tespitinde karşılaşılan en büyük zorluk, sistemin dinamik davranışını şekillendiren çok sayıda parametrenin bir arada değerlendirilmesidir. Pratikte gördüğümüz kadarıyla, şasi; doğrusal kılavuzlar, aktüatörler ve bağlantı elemanlarından oluşan karmaşık bir yapıya sahip. Bu yapının esnekliği, sistemin doğrusal hareket doğruluğunu ve tekrarlanabilirliğini doğrudan etkileyen bir unsur olarak karşımıza çıkıyor. Yüksek dinamik yükler altında şasi üzerinde oluşan deformasyonlar, açısal iletim hatası (ATE – Angular Transmission Error) ve tork dalgalanması gibi istenmeyen etkilerin ortaya çıkmasına neden oluyor. Üstelik, bu durumun teknik açıdan incelenmesi, şasinin rijitliğinin ve burulma davranışının (torsional behavior) detaylı bir şekilde ele alınmasını gerektiriyor. Şasi rijitliği, sistemin devrilme momentine (tilting moment) karşı gösterdiği direnç olarak tanımlanabilir. Doğrusal robotlarda, özellikle çok eksenli sistemlerde, her bir eksenin hareketinden kaynaklanan kuvvetler şasi üzerinde birleşik bir gerilme alanı oluşturur. Bu gerilme alanının analizi, hangi bölgelerin yoğunlaştığını ve sistem performansına nasıl yansıdığını anlamamızı sağlar. Örneğin, bir endüstriyel paketleme hattında kullanılan 6 eksenli doğrusal robotun şasisinde meydana gelen esneklik, paketleme işleminin hassasiyetini direkt olarak etkiliyor. Uygulamada bu durum, şasi rijitliğinin yetersiz olması durumunda pozisyonlama hatası ve hız sapması gibi sorunlara yol açıyor. Bu nedenle, şasi tasarımında rijitlik optimizasyonu, sistemin toplam performansını artırmak için kritik bir adımdır.
Sonlu Elemanlar Analizi (FEA) ile Şasi Modellemesi ve Doğrulama
Sonlu Elemanlar Analizi (FEA), şasi esnekliğinin tespitinde en yaygın kullanılan yöntemlerden biri. FEA, karmaşık geometrilerin matematiksel olarak modellenmesine ve bu modeller üzerinde gerilme, deformasyon ve titreşim analizlerinin yapılmasına olanak tanır. Çok eksenli doğrusal robotlarda şasi analizi için FEA’nın kullanılması, şasinin yapısal davranışını detaylı bir şekilde incelemeyi mümkün kılıyor. FEA sürecinin ilk aşaması, şasinin üç boyutlu modelinin oluşturulmasıdır. Bu model, genellikle CAD yazılımları (SolidWorks, CATIA, Autodesk Inventor) kullanılarak hazırlanır ve analiz için uygun bir mesh (ağ) yapısına dönüştürülür. Mesh kalitesi, analiz sonuçlarının doğruluğunu doğrudan etkileyen bir faktör. Yetersiz mesh yoğunluğu, gerilme konsantrasyon bölgelerinin doğru bir şekilde tespit edilememesine yol açabilir. Şasi modelinin mesh yapısının oluşturulmasından sonra, malzeme özellikleri ve sınır koşulları tanımlanır. Bu aşamada, şasinin yapıldığı malzemenin elastikiyet modülü (Young’s Modulus), kayma modülü (Shear Modulus) ve Poisson oranı gibi özellikleri girilir. Ayrıca, şasinin nasıl desteklendiği (örneğin, sabit yataklama noktaları) ve hangi kuvvetlerin uygulandığı da belirlenir. FEA analizinin bir sonraki adımı, yükleme koşullarının tanımlanmasıdır. Çok eksenli doğrusal robotlarda şasi, çeşitli eksenlerin hareketinden kaynaklanan kuvvetlere maruz kalır. Bu kuvvetler; atalet kuvvetleri (inertial forces), atalet momentleri (inertial moments) ve dinamik yükler olarak sınıflandırılabilir. Yükleme koşullarının doğru bir şekilde tanımlanması, analiz sonuçlarının gerçekçi olmasını sağlar. Aşağıda, çok eksenli doğrusal robot şasisinin FEA analizinde kullanılan tipik yükleme koşulları ve sınırlamaları gösteren bir tablo yer almaktadır:
| Yükleme Türü | Açıklama | Örnek Değer |
|---|---|---|
| Statik Yük | Sabit yükler altında şasi deformasyonu | 500 N (taşıma kapasitesi) |
| Dinamik Yük | Hareketli yükler altında oluşan kuvvetler | 1000 N, 2 m/s² ivme |
| Titreşim Yükü | Titreşim kaynaklı gerilme ve deformasyonlar | 30 Hz frekansında 0.5 mm genlik |
| Çarpma Yükü | Ani duruş veya darbe durumlarında oluşan kuvvetler | 2000 N, 1 ms süre |
FEA analizinden elde edilen sonuçlar, şasinin hangi bölgelerinde maksimum gerilme ve deformasyonun meydana geldiğini gösterir. Bu sonuçlar, şasi tasarımının optimize edilmesi için temel bir veri kaynağı oluşturur. Örneğin, gerilme konsantrasyonunun yüksek olduğu bölgelerde malzeme kalınlığının artırılması ya da destek elemanlarının eklenmesi gibi iyileştirmeler yapılabilir.
Örnek Senaryo: 4 Eksenli Doğrusal Robot Şasisinde FEA Uygulaması
Bir endüstriyel uygulamada kullanılan 4 eksenli doğrusal robotun şasisinde meydana gelen esneklik problemi incelenecek. Bu robot, hassas montaj işlemleri için tasarlanmış olup 150 kg taşıma kapasitesine sahip. Şasi, alüminyum alaşımından imal edilmiş ve katı modelleme yazılımıyla oluşturulmuş. İlk FEA analizinde, şasinin statik yük altında deformasyonu incelenmiş. Analiz süreci aşağıdaki adımlardan oluşuyor:
- Model Oluşturma: Katı modelin mesh yapısına dönüştürülmesi. Bu aşamada, mesh yoğunluğu 5 mm olarak ayarlanmış.
- Malzeme Tanımlama: Alüminyum alaşımının elastikiyet modülü 70 GPa, Poisson oranı 0.33 olarak girilmiş.
- Sınır Koşulları: Şasi, dört adet sabit yataklama noktasıyla desteklenmiş. Bu noktalar, robotun şasisini zemine bağlayan vidalı bağlantılar olarak tanımlanmış.
- Yükleme Koşulları: Taşıma kapasitesine karşılık gelen 1500 N’luk kuvvet, robotun taşıyıcı platformuna uygulanmış.
- Analiz Sonuçları: FEA analizinden elde edilen sonuçlar, şasinin orta bölgesinde maksimum 0.25 mm’lik bir deformasyon olduğunu göstermiş. Bu değer, sistemin hassasiyet gereksinimlerini karşılamıyor.
Analiz sonuçlarına göre, şasi tasarımında aşağıdaki iyileştirmeler yapılmış:
- Şasi orta bölgesine destek kirişleri eklenmiş.
- Malzeme kalınlığı, 10 mm’den 15 mm’ye çıkarılmış.
- Bağlantı noktalarının sayısı artırılarak, yük dağılımı iyileştirilmiş.
İyileştirilmiş tasarımın yeniden FEA analizi yapıldığında, maksimum deformasyonun 0.1 mm’ye düştüğü görülmüş. Bu değer, sistemin hassasiyet gereksinimlerini karşılamakta. Bu senaryo, FEA analizinin şasi tasarımında kritik bir rol oynadığını ve tasarım sürecinin optimize edilmesine nasıl katkı sağladığını gösteriyor.
Şasi Esnekliğinin Endüstriyel Standartlara Uygunluğu ve Doğrulama Yöntemleri
Çok eksenli doğrusal robotlarda şasi esnekliğinin tespiti, sadece analiz sonuçlarına dayanmamalı. Bu analizlerin endüstriyel standartlara uygunluğu ve doğrulanması da kritik bir önem taşıyor. ISO 9283 ve VDI 2149 gibi standartlar, robotik sistemlerin performansının ölçülmesi ve doğrulanması için spesifik yöntemler tanımlıyor. ISO 9283 standardı, robotik sistemlerin doğrusal ve açısal hareketlerinin ölçülmesi için yöntemler belirliyor. Bu standart, robotun tekrarlanabilirliği, hassasiyeti ve konumlama doğruluğunu ölçmek için kullanılan test prosedürlerini içeriyor. Şasi esnekliğinin tespiti için, bu standartta belirtilen pozisyonlama hatası (positioning error) ve izleme hatası (path following error) ölçümleri kullanılabiliyor. VDI 2149 standardı ise, robotik sistemlerin dinamik davranışının ölçülmesi ve analiz edilmesi için yöntemler tanımlıyor. Bu standart, robotun hareketi sırasında oluşan titreşimler, ivmelenme ve yavaşlama gibi dinamik parametrelerin ölçülmesi için kullanılan test prosedürlerini içeriyor. Şasi esnekliğinin tespiti için, bu standartta belirtilen titreşim analizi ve titreşim sönümleme süreleri ölçümleri kullanılabiliyor. Doğrulama işlemi için laboratuvar ortamında yapılan testler, FEA analizinin sonuçlarını doğrulamak için kritik bir adım. Bu testler, genellikle robotun gerçek koşullarda çalıştırılması ve performansının ölçülmesiyle gerçekleştiriliyor. Örneğin, robotun taşıdığı yük altında şasinin deformasyonu, lazer interferometre veya optik ölçüm sistemleri kullanılarak doğrudan ölçülebiliyor. Aşağıda, şasi esnekliğinin doğrulanması için kullanılan yaygın test yöntemleri ve ekipmanları listeleniyor:
- Lazer Interferometre: Şasi deformasyonunun ve titreşimlerin hassas bir şekilde ölçülmesi için kullanılıyor.
- Titreşim Ölçer (Accelerometer): Şasi titreşimlerinin frekans ve genlik olarak ölçülmesi için kullanılıyor.
- Yük Hücresi (Load Cell): Şasi üzerinde oluşan kuvvetlerin ölçülmesi için kullanılıyor.
- Optik Ölçüm Sistemleri: Şasi deformasyonunun ve hareketinin görsel olarak izlenmesi ve ölçülmesi için kullanılıyor.
Bu test yöntemleri, FEA analizinin sonuçlarını doğrulamak ve şasi tasarımının optimize edilmesi için kullanılan verilerin güvenilirliğini artırıyor. Endüstriyel uygulamalarda, bu doğrulama süreci, sistemin güvenilirliği ve performansı açısından kritik bir adım.
Şasi Tasarımının Optimizasyonu ve Gelecek Trendleri
Çok eksenli doğrusal robotlarda şasi tasarımının optimize edilmesi, sürekli gelişen bir süreç. Son yıllarda, malzeme teknolojileri ve üretim yöntemlerindeki ilerlemeler, şasi tasarımında yeni olanaklar yaratmış. Örneğin, kompozit malzemelerin kullanılması, şasi rijitliğinin artırılması ve ağırlığın azaltılması için yeni çözümler sunuyor. Kompozit malzemeler, yüksek mukavemet/ağırlık oranı ve korozyon direnci gibi özellikleriyle, endüstriyel robotik sistemlerde giderek daha fazla kullanılmakta. Bu malzemelerin en büyük avantajı, şasi tasarımında esneklik sağlaması. Kompozit malzemeler, karmaşık geometrilerin ve optimize edilmiş yapıların oluşturulmasına olanak tanıyor. Kesin olmamakla birlikte, rijitlik optimizasyonunda yapay zeka ve makine öğrenmesi yöntemlerinin kullanılması da giderek yaygınlaşıyor. Bu yöntemler, çok sayıda tasarım varyasyonunun hızlı bir şekilde değerlendirilmesini ve en iyi çözümün bulunmasını sağlıyor. Örneğin, genetik algoritmalar kullanılarak şasi tasarımının optimize edilmesi, sistemin performansını artırmak için yeni fırsatlar sunuyor. Gelecekte, çok eksenli doğrusal robotların şasi tasarımında aşağıdaki trendlerin öne çıkması bekleniyor:
- Hafif Malzeme Kullanımı: Kompozit malzemeler ve ileri alaşımlar, şasi ağırlığının azaltılması ve rijitliğinin artırılması için kullanılacak.
- Topoloji Optimizasyonu: Yapay zeka ve makine öğrenmesi, şasi tasarımının optimize edilmesi için kullanılacak.
- Akıllı Malzemeler: Piezoelektrik malzemeler veya şekil bellekli alaşımlar, şasi rijitliğinin dinamik olarak ayarlanması için kullanılabilecek.
- İnce Film Kaplamalar: Sert ve aşınmaya dayanıklı kaplamalar, şasi yüzeylerinin korunması ve performansın artırılması için kullanılacak.
Bu trendler, çok eksenli doğrusal robotlarda şasi tasarımının sürekli olarak iyileştirilmesine katkı sağlayacak. Bu sayede, sistemlerin hassasiyeti, tekrarlanabilirliği ve güvenilirliği artırılabilecek.
Sıkça Sorulan Sorular
FEA analizi ne kadar güvenilir ve doğrulanabilir?
FEA analizi, karmaşık yapıların davranışını tahmin etmek için oldukça güvenilir bir yöntem. Ancak, analiz sonuçlarının doğruluğu; mesh kalitesi, malzeme özellikleri ve sınır koşulları gibi birçok faktöre bağlı. Bu nedenle, FEA analizinin sonuçları, laboratuvar testleri ve endüstriyel standartlara uygunluk ölçümleriyle desteklenmeli.
Şasi esnekliği, robotun hassasiyetini nasıl etkiler?
Şasi esnekliği, robotun doğrusal hareket doğruluğunu ve tekrarlanabilirliğini doğrudan etkiliyor. Esnek bir şasi, hareket sırasında oluşan kuvvetlerden dolayı deformasyona uğruyor. Bu deformasyon, robotun pozisyonlama hatası ve hız sapması gibi sorunlara yol açıyor. Bu nedenle, şasi tasarımında rijitlik optimizasyonu, sistemin hassasiyetini artırmak için kritik bir adım.
Hangi malzemeler şasi tasarımında en iyi performansı sağlar?
Çok eksenli doğrusal robotlarda şasi tasarımında en iyi performansı sağlamak için, yüksek rijitlik/ağırlık oranına sahip malzemeler tercih ediliyor. Alüminyum alaşımları, çelik ve kompozit malzemeler, farklı uygulamalara göre öne çıkıyor. Uygulamada en sık kullanılan malzemeler arasında 6061 alüminyum alaşımı ve yüksek mukavemetli çelikler bulunuyor.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.