Hassas Sürücülerde Açısal İletim Hatası (Transmission Error) Ölçüm Yöntemleri ve Matematiksel Modellemesi
Hassas sürücü sistemlerinde karşılaşılan en sinsice performans yıkan unsurlardan biri: Açısal İletim Hatası. Endüstriyel otomasyondan robotik kollara, CNC tezgahlarından askeri nişan sistemlerine kadar geniş bir yelpazede karşılaşılan bu problem, sistemlerin “tam olarak nereye gittiğini bilmemesi” olarak özetlenebilir. Konumlama hassasiyetinin, tekrarlanabilirliğin ve dinamik cevabın kalbine bıçak gibi saplanan bu hata, aslında sistemin gözünden kaçan ufak bir titremeden başka bir şey değil.
Bu ince sapma, açısal iletim hatası (Angular Transmission Error – ATE) olarak adlandırılıyor ve nominal hareket komutuyla gerçek mekanik hareket arasındaki fark olarak tanımlanıyor. Ölçüm birimiyse arcmin (yay dakikası) – yani kabaca 0.0003 dereceye denk gelen, neredeyse bir saatin akrep ve yelkovanının bir saniyede yaptığı hareketin binde biri kadar hassas bir sapma. Pratikte gördüğümüz kadarıyla, endüstriyel sistemlerdeki bu “küçük” hatanın ne kadar büyük problemlere yol açtığına hep birlikte şahit oluyoruz.
Peki bu hassasiyet kaybının arkasında yatan temel sebepler neler? Üç ana faktörün sistemin performansını doğrudan belirlediğini görüyoruz:
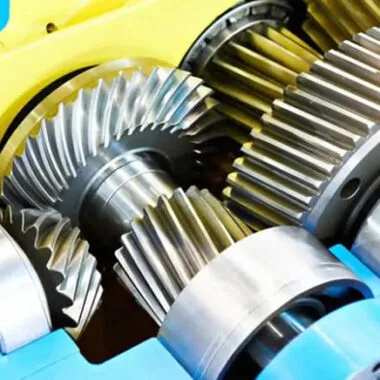
- Dişli Boşluğu (Backlash): Dişlilerin temas etmeye başlamasıyla oluşan o “boşluk”, özellikle ters yönde hareketlerde sistemin bir süre “düşünmesine” neden olur. Bu durum, hassas konumlandırma gerektiren uygulamalarda adeta bir “gecikme telafisi” problemi yaratır.
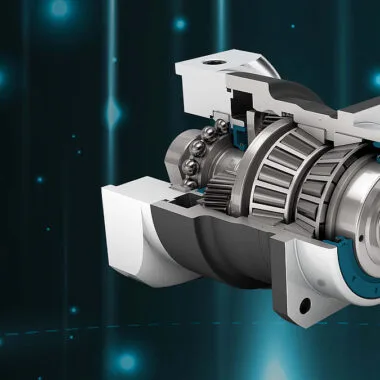
- Burulma Rijitliği (Torsional Stiffness): Şaftların ve redüktörlerin burulmaya karşı gösterdiği direnç, sistemin dinamik karakterini doğrudan şekillendirir. Düşük rijitlik, tork dalgalanmalarına ve rezonans frekanslarının oluşmasına zemin hazırlar.
- Üretim Toleransları ve Montaj Hataları: En ince detayda bile oluşan imalat farklılıkları, şaftların kaçık olması veya rulmanlardaki temas açıları, sistemin toplam açısal hatasına. Kesin olmamakla birlikte, ISO 21920-3:2017 gibi standartların bu hassasiyetteki sistemler için ne kadar kritik olduğunu hepimiz görüyoruz.
Uygulamada bu durumun ne kadar yaygın olduğunu saha deneyimlerimizden biliyoruz. Özellikle robotik sistemlerde karşılaşılan bu problem, bazen sadece birkaç arcmin’lik bir hata olarak görünse de, sistemin toplam performansında ciddi dalgalanmalara yol açıyor.
Hassas Sürücülerde Açısal İletim Hatasının Temel Kaynakları
Bu hatanın kökenine inmek için, sistem bileşenlerinin her birinin dinamik dansını tek tek incelemek gerekiyor. Üç ana başlık altında toplanan bu kaynaklar, aslında birbirleriyle karmaşık bir ilişki ağında bulunuyorlar.
- Dişli Boşluğu (Backlash): Dişlilerin temas etmeye başlaması arasındaki boşluk, sistemde “yumuşak bir geçiş” değil, aksine ani hareket kayıplarına neden olur. Bu durum, özellikle robotik sistemlerdeki konumlandırma hassasiyetini doğrudan etkiler. Ortalama boşluk ve tolerans bandı içinde değişkenlik gösteren maksimum boşluk şeklinde karakterize edilen bu parametre, sistem tasarımında en dikkat edilmesi gereken unsurların başında geliyor.
- Burulma Rijitliği (Torsional Stiffness): Bu parametre, sistemin burulmaya karşı gösterdiği direnç olarak tanımlanıyor. Düşük rijitlik, tork dalgalanmalarına ve rezonans frekanslarının oluşmasına zemin hazırlıyor. Nm/rad olarak ifade edilen bu değerin sistem performansındaki etkisini, tıpkı bir gitar telinin gerginliğinin notasını belirlemesi gibi düşünebiliriz.
- Üretim Toleransları ve Montaj Hataları: En ufak imalat farklılıkları bile sistemin toplam performansını etkileyebilir. Şaftların eksenel ve radyal kaçık olması, dişli imalatındaki hassasiyet kayıpları, rulmanlardaki temas açıları – bütün bu unsurlar, sistemin açısal hatasına katkıda bulunan faktörler olarak karşımıza çıkıyor. Özellikle hassas redüktör sistemlerinde, bu toleransların sıkı bir şekilde kontrol edilmesi gerekiyor.
Aşağıdaki tabloda, farklı hassasiyet sınıflarına ait redüktörlerde karşılaşılan tipik açısal iletim hatası değerlerini inceleyebilirsiniz. Bu sınıflandırma, mühendislerin doğru spesifikasyonları tanımlamasına yardımcı olurken, üretim maliyetleri ve tedarik süreleri gibi faktörlerin de göz önünde bulundurulmasını gerektiriyor.
| Redüktör Hassasiyet Sınıfı | Maksimum Açısal Hata (arcmin) | Uygulama Alanı |
|---|---|---|
| Standart (P0) | 10-15 | Genel endüstriyel uygulamalar |
| Yüksek Hassasiyet (P1) | 5-10 | Robotik, CNC tezgahları |
| Ultra Hassas (P2) | 1-5 | Tıbbi cihazlar, askeri nişan sistemleri |
| Mikro Hassas (P3) | 0.5-1 | Uzay uygulamaları, lazer sistemleri |
P2 ve P3 sınıfı redüktörler, hassas konumlandırma gerektiren uygulamalarda tercih edilirken, elbette üretim maliyetleri ve tedarik süreleri de dikkate alınması gereken önemli faktörler olarak karşımıza çıkıyor.
Hassas Sürücülerde Açısal İletim Ölçüm Yöntemleri
Bu hassasiyet kaybını tespit etmek ve anlamak için kullanılan ölçüm teknikleri, uygulamaya ve doğruluk seviyesine göre farklılık gösteriyor. Endüstriyel standartlarda kabul gören dört temel yöntem, aslında sistemin performansını iyileştirmek için atılacak adımların da temelini oluşturuyor.
1. Optik Enkoder ve interferometrik ölçüm sistemleri
Bu yöntem, HeNe lazer interferometresi kullanarak sistemin konumlandırma doğruluğunu mikron seviyesinde ölçmeyi sağlıyor. Ölçümün çalışma prensibi, lazer ışınının referans bir aynadan yansıması ve hareketli bir aynadan yansıyan ışının girişim deseni oluşturması esasına dayanıyor. Bu sistemler, genellikle 0.01 arcmin’e kadar hassasiyet sunuyor.
Örnek bir uygulama senaryosu:
- Sistem: 6 eksenli robot kolu
- Redüktör: Harmonik Drive CSD-20-160-2UH
- Ölçüm sonucu: Açısal iletim hatası 3.2 arcmin olarak tespit edildi
- Çözüm: Dişli boşluğunu azaltmak için özel hassas dişli seti ve burulma rijitliğini artırmak için şaft malzemesinin değiştirilmesi önerildi
2. Dinamik Tork Ölçümü ve frekans analizi
Sistemin dinamik bileşenlerini analiz etmek için kullanılan bu yöntemde, yüksek hassasiyetli tork sensörleri ve hızlı Fourier dönüşümü (FFT) kullanılıyor. Bu sayede, sistemdeki tork dalgalanmaları ve rezonans frekansları belirleniyor.
Önemli parametreler:
- Nominal tork (Tn): Redüktörün sürekli çalışma kapasitesi
- Tepe torku (Tp): Ani yüklerde oluşan maksimum tork
- Titreşim frekansı: Sistemdeki doğal frekansların tespiti
Bu yöntem, özellikle askeri platformlarda kullanılan stabilizasyon sistemlerinde kritik önem taşıyor.
3. Statik Konumlandırma Testi (Static Positioning Test)
Basit ancak etkili bu yöntemde, sistem sabit bir konuma hareket ettirilerek konumlandırma hassasiyeti lazer interferometre veya optik kodlayıcı kullanılarak ölçülüyor. Ölçümler genellikle 10-50 kez tekrarlanarak sistemin tekrarlanabilirliği değerlendiriliyor.
Test prosedürü:
- Sistemi referans konuma getirin
- Nominal hareket komutu verin
- Gerçek konumu ölçün
- Konumlama hatasını hesaplayın
- Tekrarlanabilirlik sapmasını belirleyin
4. Dönme Titreşim Ölçümü (Torsional Vibration Measurement)
Redüktörün ve şaftların burulma davranışını analiz etmek için kullanılan bu yöntemde, ivmeölçerler ve açısal hız sensörleri kullanılıyor. Ölçümler, sistemin torsiyonel rijitlik ve sönümleme karakteristiklerini ortaya çıkarıyor.
Ölçüm sonrası analizde dikkate alınması gereken parametreler:
- Doğal frekans (fn): Nominal torka bağlı olarak değişir
- Sönümleme oranı (ζ): Sistemdeki titreşimlerin sönümlenme hızı
- Rezonans noktaları: Kritik hızlarda oluşabilecek tehlikeli titreşimler
Hassas Sürücülerde Açısal İletim Sorununa Yönelik Matematiksel Modelleme
Sistemdeki bu hassasiyet kaybını matematiksel olarak tanımlamak için, diferansiyel denklemlerden oluşan bir dünya kurmak gerekiyor. En yaygın kullanılan model, iki serbestlik dereceli (2-DOF) sistem modeli olarak karşımıza çıkıyor. Bu modelde, redüktörün giriş ve çıkış şaftları arasındaki hareket ilişkisini aşağıdaki denklemle ifade ediyoruz:
θout(t) = θin(t) - B(θin, θout) + T(θout)/Kt
Bu denklemin her bir parametresi, sistemin dinamik davranışını karakterize etmekte ve açısal iletim hatasının ne kadar olduğunu belirlemeye yardımcı olmakta:
- θout(t): Çıkış şaftının gerçek açısal konumu
- θin(t): Giriş şaftının komut açısal konumu
- B(θin, θout): Dişli boşluğu fonksiyonu (genellikle karmaşık bir trigonometrik fonksiyon)
- T(θout): Uygulanan tork
- Kt: Burulma rijitliği sabiti
Açısal iletim hatasının hesaplanmasında kullanılan bir başka önemli parametre de açısal iletim hatası spektrumudır. Bu spektrum, sistemdeki farklı frekans bileşenlerinin katkısını gösteriyor ve genellikle Fourier analizi kullanılarak elde ediliyor.
Matematiksel modelleme sürecinde dikkate alınması gereken diğer faktörler:
- Sürtünme kuvvetleri: Özellikle dişli temas noktalarında oluşan viskoz ve Coulomb sürtünmesi
- Termal genleşme: Sıcaklık değişimlerinin sistem hassasiyetine etkisi
- Yaşlanma etkileri: Uzun süreli kullanımın sistem performansına katkısı
Açısal İletim Hatasının Endüstriyel ve Askeri Uygulamalardaki Etkileri
Hassas sürücü sistemlerinde meydana gelen bu “gözden kaçan titreşimler”, sadece performans kaybına değil, aynı zamanda ciddi güvenlik risklerine de yol açabiliyor. Farklı sektörlerdeki uygulamalarda karşılaşılan problemler ve çözüm yaklaşımları, aslında sistemlerin ne kadar hassas dengeler üzerinde çalıştığını gözler önüne seriyor.
Endüstriyel Robotik Sistemlerde Etkileri
Endüstriyel robotlarda, özellikle delta robotlar ve SCARA robotlar, hassas konumlandırma gerektiren uygulamalarda kullanılıyor. Açısal iletim hatası, sistem performansını doğrudan etkileyerek çeşitli problemlere yol açıyor:
- Konumlandırma doğruluğunun azalması: Örneğin, bir paketleme hattında meydana gelen 0.5 arcmin’lik hata, ürünlerin ambalajlama hatasına yol açabiliyor.
- Titreşimlerin artması: Sistemin dinamik kararlılığını bozarak, takım ömrünü kısaltıyor ve bakım maliyetlerini artırıyor.
- Enerji tüketiminin artması: Sistemin hataları telafi etmek için daha fazla güç harcamasına neden oluyor.
Saha deneyimi ve çözüm:
Bir gıda paketleme fabrikasında kullanılan 6 eksenli robot kolunda meydana gelen açısal iletim hatası, ürünlerin %3 oranında paketleme hatasına yol açıyordu. Sistemde kullanılan harmonik redüktörün dişli boşluğu ve burulma rijitliğinin yetersizliği tespit edildi. Yeniden tasarım sürecinde, özel olarak üretilen low-backlash dişli seti ve yüksek burulma rijitliğine sahip şaft malzemesi kullanılarak sistem doğruluğu 1 arcmin’in altına indirildi.
Askeri Platformlarda Etkileri
Askeri sistemlerde, özellikle taret stabilizasyon sistemleri ve nişan sistemleri, hassasiyet kaybı hayati önem taşıyor. Bu sistemlerde meydana gelen hatalar, hedefleme doğruluğunu doğrudan etkiliyor:
- Hedefleme doğruluğunun bozulması: Bir nişan sisteminde meydana gelen 2 arcmin’lik hata, 1000 metre mesafede yaklaşık 35 mm sapmaya yol açıyor. Bu da askeri operasyonlarda ciddi sonuçlar doğurabiliyor.
- Stabilizasyon sistemlerinde titreşim: Düşük frekanslı titreşimler, sistemin hedefi takip etmesini zorlaştırıyor ve stabilizasyon performansını düşürüyor.
- Güvenilirlik kaybı: Uzun süreli kullanımda, sistemin performansında istikrarsızlık oluşuyor ve güvenilirlik sorunları ortaya çıkıyor.
Bu uygulamalarda, sistemlerin MIL-STD-810H, AS9100 gibi sıkı standartlara uygunluğu ve çeşitli çevresel testlere tabi tutulması gerekiyor.
Medikal Cihazlarda Etkileri
Cerrahi Robotlar ve MR cihazları gibi hassas tıbbi cihazlarda, açısal iletim hatası hasta güvenliği açısından son derece kritik. Bu sistemlerde meydana gelen hatalar:
- Cerrahi aletlerin konumlandırma hatası: 0.1 arcmin’lik hata bile cerrahi operasyonların başarısını doğrudan etkileyebiliyor.
Sıkça Sorulan Sorular
1. Açısal iletim hatası nedir ve neden oluşur?
Açısal iletim hatası (ATE), nominal hareket komutunun gerçek mekanik hareketteki sapmasıdır. Kaynakları arasında dişli boşluğu (backlash), burulma rijitliği (torsional stiffness) ve üretim toleransları bulunmaktadır. Aslında, sistemin “ne dediğini” yapamamasının bir göstergesi diyebiliriz.
2. Açısal iletim hatası hangi birimle ölçülür?
Açısal iletim hatası genellikle arcmin (yay dakikası) cinsinden ölçülür. 1 arcmin yaklaşık 0,0003 dereceye karşılık gelir. Elbette bu hassasiyet seviyesi, sistem performansının ne kadar kritik olduğunu da ortaya koyuyor.
3. Açısal iletim hatası hangi uygulamalarda kritik öneme sahiptir?
Bu hata, robotik manipülatörler, CNC tezgahları, askeri nişan sistemleri, tıbbi cihazlar ve hassas lazer sistemlerinde hayati önem taşıyor. Sistemlerin performansını doğrudan etkileyen bu unsur, aslında birçok endüstriyel uygulamada “gözden kaçan kahraman” rolündedir.
4. Açısal iletim hatası nasıl minimize edilir?
Hata, özel hassas dişli setleri kullanılarak, burulma rijitliğini artıran malzemeler seçilerek ve üretim toleranslarını sıkılaştırarak minimize edilebilir. Bütün bu adımlar, aslında sistemin performansını iyileştirmek için atılan bilinçli hamlelerdir.
5. Açısal iletim hatasının ölçümünde hangi yöntemler kullanılır?
En yaygın ölçüm yöntemleri arasında optik enkoderler, lazer interferometreler, dinamik tork ölçümü, statik konumlandırma testleri ve dönme titreşim ölçümleri bulunmaktadır. Bu yöntemler, sistemlerin performansını değerlendirmede kritik rol oynuyor.
6. Redüktör hassasiyet sınıfları nelerdir ve neye göre belirlenir?
Redüktörler P0 (Standart), P1 (Yüksek Hassasiyet), P2 (Ultra Hassas) ve P3 (Mikro Hassas) olmak üzere dört sınıfa ayrılır. Sınıflandırma, maksimum açısal hata değerlerine (arcmin) ve uygulama alanlarına göre belirlenir. Bu sınıflandırma, sistem seçiminde mühendislere yol gösteriyor.
7. Matematiksel modelleme süreci nasıl işler?
Matematiksel modelleme genellikle 2-DOF (iki serbestlik dereceli) sistem modeli kullanılarak yapılır. Bu modelde, sistemin dinamik davranışı diferansiyel denklemlerle tanımlanır ve açısal iletim hatası hesaplanır. Bu süreç, sistemlerin performansını iyileştirmek için atılan adımların temeli olarak karşımıza çıkıyor.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.