Hassas Hareket Kontrol Sistemlerinde Mekanik Boşluk Kaynaklı Limit Çevrim Limit Cycle Salınımları
Hassas hareket kontrol sistemlerinde mekanik boşluklar ve kayıp hareket problemleri, sistemlerin performansını doğrudan tehdit eden unsurlar arasında yer alıyor. Bu durum, robotik cerrahi cihazlardan askeri nişan platformlarına, endüstriyel lazer kesim makinelerinden tıbbi cihazlara kadar birçok alanda ciddi sonuçlara yol açıyor. Özellikle limit çevrim ($Limit Cycle$) adı verilen periyodik salınımlar, sistemlerdeki hassasiyet kaybının ötesinde, açısal iletim hatası (ATE) ve tork dalgalanmaları gibi sorunlara da neden oluyor. Pratikte gördüğümüz kadarıyla, bu tip salınımlar sistemin kararlılığını bozmanın yanı sıra, uzun vadede bileşen yorgunluğunu ve aşınmasını da hızlandırıyor.
Bu çalışmada, hassas hareket kontrol sistemlerindeki limit çevrim salınımlarının altında yatan nedenlerden matematiksel modellerine, endüstriyel ve askeri uygulamalardaki etkilerinden çözüm yöntemlerine kadar geniş bir bakış açısı sunulacak. Aynı zamanda, dişli boşluğu (gear backlash) ve kayma kaybı (slip loss) gibi parametrelerin sistem kararlılığına etkisi derinlemesine incelenecek; FEA (Sonlu Elemanlar Analizi) ve kinematik doğrulama yöntemleriyle desteklenen analizler yer alacak.
Limit Çevrim Salınımlarının Arkasındaki Temel Nedenler
Bu salınımların kökeninde, sistemdeki mekanik boşluklar ve esnek bileşenler arasındaki karmaşık etkileşim yatıyor. Özellikle yüksek dinamikli uygulamalarda (yüksek hızlı yön değişimleri gibi), bu etkileşimler sistemde anlık hareket kayıplarına ve dolayısıyla salınımlara yol açıyor. İşte bu sürecin arkasında yatan temel faktörler:
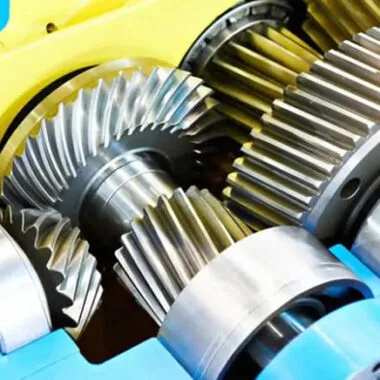
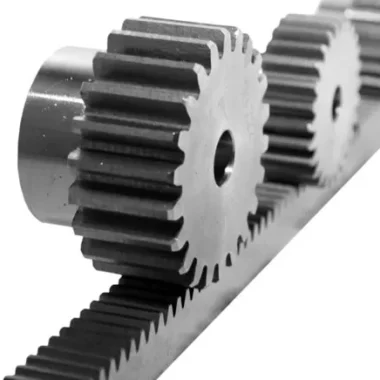
- Dişli boşluğu (backlash): Dişli çarklar arasındaki oyuklar, sistemdeki yük değişimlerinde anında “boşluk” oluşmasına neden oluyor. Yüksek hızlı yön değişimlerindeyse bu kayıp hareket, tork dalgalanması ve açısal iletim hatası (ATE) olarak ölçülebilir hale geliyor. Sanki sistem bir anlığına “hava atıyormuş” gibi davranıyor.
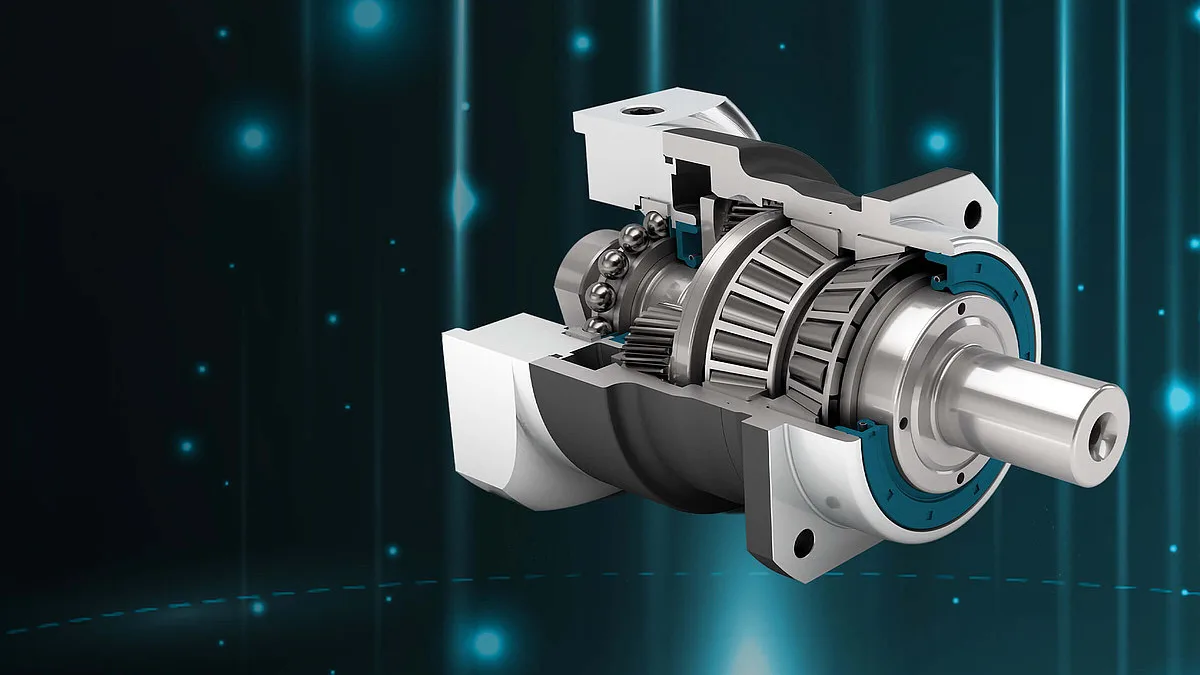
- Burulma rijitliğinin düşük olması: Redüktör millerinde, rulman yataklarında ya da bağlantı elemanlarında meydana gelen esneklik, sistemin doğrusal hareketini bozarak devrilme momenti oluşmasına yol açıyor. Bu durum, özellikle hassas hedefleme gerektiren askeri nişan platformlarında (MIL-STD-810H) ciddi performans kayıplarına neden oluyor.
- Sızdırmazlık problemleri ve yetersiz yağlama: Mekanik sistemlerdeki yağlama eksiklikleri, yüzeylerde yorulma çatlakları (pitting) ve aşınma problemlerine yol açıyor. Zamanla artan bu boşluklar, sistem kararlılığını tamamen yitirmesine neden olabiliyor. Uygulamada bu durum, “istemeden de olsa biriken kirin” sistemin ömrünü kısaltması gibi basit ama yıkıcı bir etki yaratıyor.
- Titreşimlerin rezonansa girmesi: Sistemdeki doğal frekanslar ile harici titreşim kaynakları (motor titreşimleri gibi) arasındaki etkileşim, periyodik salınımlar oluşturuyor. Kesin olmamakla birlikte, bu salınımlar özellikle askeri nişan sistemlerinde (MIL-STD-810H) test edilen sistemlerde ciddi performans kayıplarına yol açıyor.
Bu faktörlere ilaveten, sistemdeki atalet momenti (inertia) dağılımı da kritik bir rol oynuyor. Yüksek ataletli sistemlerde ani yön değişimleri, boşlukların anlık olarak devreye girmesine ve salınımların başlamasına zemin hazırlıyor.
Limit Çevrim Salınımlarının Matematiksel Temelleri: Nasıl Modelleniyor?
Limit çevrim salınımlarının matematiksel modellenmesi, sistemin kararlılık analizi için hayati önem taşıyor. Bu modeller genellikle iki serbestlik dereceli sistemler (2-DOF) olarak ele alınıyor. İşte temel denklemler ve parametreler:
Sistem Denklemi (2-DOF Model):
J·θ̈ + B·θ̇ + K·θ = Text − Ts(θ, θd)
- J: Toplam atalet momenti (kg·m²) – sistemin “engele karşı koyma” yeteneğini temsil ediyor.
- B: Viskoz sürtünme katsayısı (N·m·s/rad) – sistemdeki “sürtünme direnci”.
- K: Torsiyonel rijitlik (N·m/rad) – sistemin burulmaya karşı direnci.
- Text: Dışarıdan uygulanan tork (N·m) – sistemin karşı koyduğu kuvvet.
- Ts(θ, θd): Boşluk nedeniyle oluşan tork kaybı fonksiyonu – sistemdeki boşluğun “kaçak” etkisini gösteriyor.
Boşluk fonksiyonu Ts, sistemdeki boşluk miktarına (δ) bağlı olarak şu şekilde tanımlanıyor:
Ts = Kb·(θ − θd) |θ − θd| > δ
Ts = 0 |θ − θd| ≤ δ
- Kb: Boşluk rijitliği (N·m/rad) – boşluğun sistemdeki “yay etkisi”.
- θ: Gerçek açı (rad) – sistemin mevcut konumu.
- θd: İstenen açı (rad) – sistemin hedef konumu.
- δ: Toplam boşluk miktarı (rad) – sistemdeki “oyuk” miktarı.
Bu modelde, sistem kararlılığı Lyapunov kararlılık kriteri ile analiz ediliyor. Eğer sistemin toplam enerjisinde sürekli bir artış gözlenirse, limit çevrim oluşumu kaçınılmaz hale geliyor. Bu durumda atılması gereken en önemli adım, sistemdeki boşluğu minimize etmek ve burulma rijitliğini artırmak oluyor.
Uygulama Örneği: Robotik Cerrahi Sistemindeki Limit Çevrim Problemi
Bir robotik cerrahi sisteminde (örneğin, da Vinci Cerrahi Sistemi benzeri bir yapıda), lazerle doku kesisi sırasında meydana gelen limit çevrim salınımları, cerrahi aletin hassasiyetini neredeyse yarı yarıya düşürmüş durumdaydı. Problemin kökeni araştırıldığında karşımıza çıkan veriler:
- Sistem Verileri:
Parametre Değer Açıklama Nominal Tork (Tn) 5 Nm Sistemde öngörülen maksimum tork değeri Boşluk Miktarı (δ) 0.02 rad Dişli çarklar arasındaki boşluk – “sanki sistem bir diş eksik çalışıyor” Burulma Rijitliği (K) 1200 Nm/rad Sistemdeki torsiyonel rijitlik Hız (ω) 120 rad/s Yön değişim hızı – “sistem bir an önce hızlanıp yavaşlayamıyor” Açısal İletim Hatası (ATE) 0.05° Sistemdeki ölçülen hata miktarı – “cerrahın elindeki alet sapıyor”
Uygulanan Çözüm ve Sonuç: Sistemdeki boşluk miktarı 0.005 rad seviyesine düşürüldüğünde, ATE değeri 0.01° gibi kabul edilebilir bir seviyeye indirilmiş. Bu iyileştirme, hassasiyet gerektiren uygulamalarda sistem güvenilirliğini ciddi oranda artırırken, bilyalı dövme (shot peening) işlemiyle dişli yüzeylerinin aşınma direnci yükseltilmiş ve yağlama sistemi modernize edilmiş. “Küçük bir ayarın büyük bir fark yarattığı” bu tip uygulamalarda, ince detaylar aslında devrim niteliğinde sonuçlara yol açıyor.
Limit Çevrim Sorunlarına Karşı Tasarım Stratejileri: Ne Yapılabilir?
Limit çevrim salınımlarını minimize etmek için uygulanabilecek tasarım yaklaşımları aşağıdaki gibi özetlenebilir. Bu stratejiler, sistemin ilk tasarım aşamasından üretim ve kullanım ömrüne kadar her adımda dikkate alınmalı:
- Boşluksuz (Backlash-Free) Redüktörler Kullanımı:
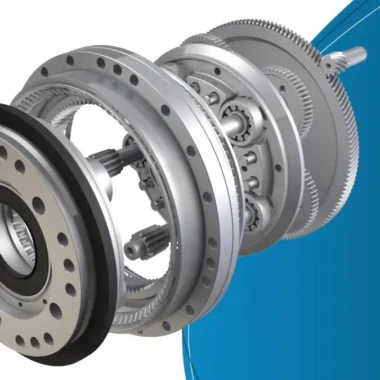
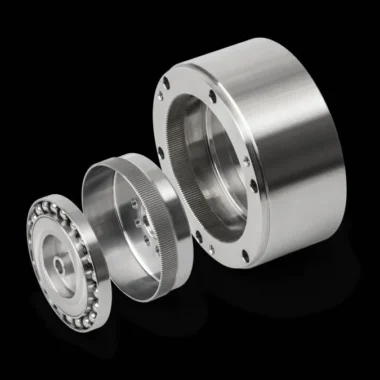
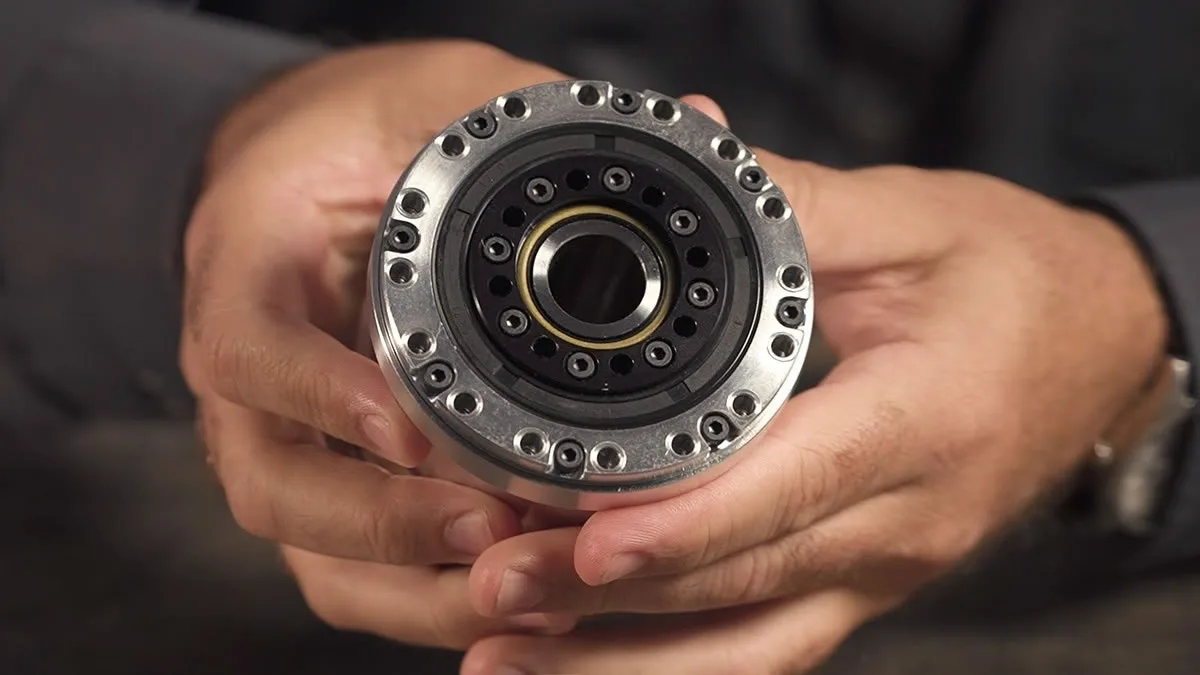
- Harmonik Drive redüktörler: Yüksek hassasiyet, son derece düşük boşluk (<0.005 rad) ve yüksek burulma rijitliği sunuyor. Askeri uygulamalarda (MIL-STD-810H) ve robotik sistemlerde altın standart olarak kabul ediliyor. “Boşluk deyince akla ilk gelen çözüm” diyebiliriz.
- Düz dişli redüktörler: Geleneksel redüktörlere göre daha düşük boşluk (<0.01 rad) sunarken, endüstriyel otomasyon sistemlerinde yaygın olarak tercih ediliyor.
- Yüksek Rijitlikli Bağlantı Elemanları:
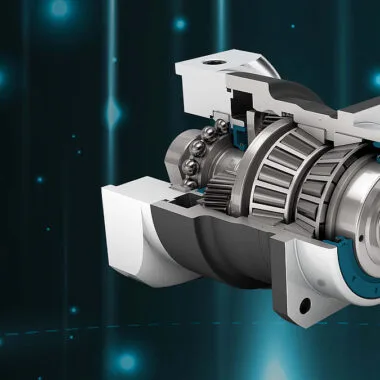
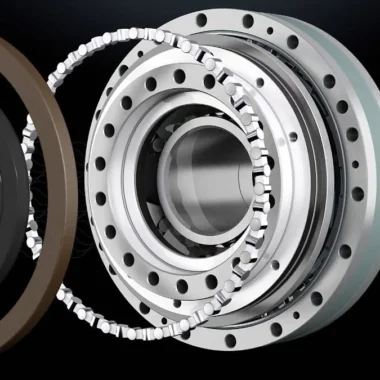
- Redüktör çıkış millerinde çift konik rulman (double-row tapered bearings) kullanımı, burulma rijitliğini %30 gibi önemli bir oranda artırıyor.
- Bağlantı flanslarında yüksek mukavemetli alaşımlar (örn. 4340 çeliği) kullanımı, sistem titreşimlerini azaltarak kararlılığı artırıyor.
- Titreşim İzolasyon ve Sönümleme Sistemleri:
- Titreşim sönümleyici yataklar (vibration damping bearings), sistemdeki doğal frekansları sistemden uzaklaştırarak limit çevrim oluşumunu engelliyor.
- Viskoelastik malzemeler kullanılarak yapılan titreşim izolasyonu, özellikle yüksek hassasiyet gerektiren uygulamalarda “sakinleştirici” bir rol üstleniyor.
- Akıllı Kontrol Sistemleri ve Geri Besleme Düzenekleri:
- Kuvvet-Tork Sensörleri: Sistemdeki tork dalgalanmalarını anında algılayarak kontrolcüye sürekli geri bildirim sağlıyor. “Sistemin nabzını tutmak” gibi bir işlev görüyor.
- Adaptive Feedforward Kontrol: Sistemdeki boşluk etkisini matematiksel olarak modelleyerek, anlık tork kompanzasyonu yapıyor. Bu sayede, sistem “kendi kendini düzeltiyor” gibi davranıyor.
Bu stratejilerin yanı sıra, sistem tasarımında kinematik doğrulama ve Sonlu Elemanlar Analizi (FEA) gibi yöntemler de kullanılmalı. FEA analizleri, sistemdeki gerilme dağılımlarını ve titreşim modlarını ortaya çıkararak, tasarım iyileştirmelerine ışık tutuyor.
Askeri ve Endüstriyel Uygulamalarda Limit Çevrimin Yıkıcı Etkileri
Limit çevrim salınımlarının yol açtığı problemler, yalnızca hassasiyet kaybıyla sınırlı değil. Aynı zamanda sistemlerin güvenilirliği, bakım maliyetleri ve hatta toplam yaşam döngüsü maliyetini de doğrudan etkiliyor. Bu sorunun endüstriyel ve askeri uygulamalardaki yansımaları:
- Askeri Uygulamalar:
- Nişan ve Atış Kontrol Sistemleri: Limit çevrimler, hedefleme doğruluğunu kaybederek atışların isabet oranını ciddi şekilde düşürüyor. Özellikle taktik insansız hava araçları (TİHA) ve güdümlü mühimmat sistemlerinde bu durum, operasyonel güvenliği tehlikeye atıyor.
- Radar ve Optik İzleme Sistemleri: Mekanik boşluklar nedeniyle oluşan salınımlar, radar izleme verilerinde gürültüye yol açarak hedef takibini olumsuz etkiliyor. “Hedefi kaybetmek” deyince akla ilk gelen problemlerden biri.
- Endüstriyel Uygulamalar:
- Lazer Kesim Makineleri: Hassas hareket kontrolü gerektiren lazer kesim sistemlerinde (CO2 lazerler), limit çevrimler kesim kalitesini bozarak malzeme israfına yol açıyor. “Kesimde sapma, üründe fire” diyebiliriz.
- Robotik Montaj Hatları: Delta robotlar ve SCARA robotlar, hassas konumlama gerektiren uygulamalarda (elektronik kart montajı, ilaç ambalajlama) boşluk nedeniyle oluşan hataların düzeltilmesi için ekstra zaman ve maliyet harcıyor.
- Tıbbi Cihazlar: Robotik cerrahi sistemlerinde (Da Vinci Cerrahi Robotu), limit çevrimler cerrahi aletin hassasiyetini kaybetmesine ve hasta güvenliğini tehdit etmesine neden oluyor.
Aynı zamanda, limit çevrim salınımları nedeniyle oluşan sistem duruşları (downtime), toplam yaşam döngüsü maliyetini (TCO) önemli ölçüde artırıyor. Bu durum, özellikle yüksek hacimli üretim hatlarında ciddi ekonomik kayıplara yol açıyor. “Zaman nakittir” sözünü hatırlatır şekilde, sistem duruşları doğrudan üretim kayıplarına dönüşüyor.
Saha Uygulamaları ve Standartlar: Limit Çevrimin Önüne Geçmek
Sistemlerdeki limit çevrim problemlerini çözmek için uygulanan saha uygulamaları ve standartlar şu şekilde sınıflandırılabilir:
- ISO 9409-1 ve ISO 9409-2 Standartları: Robotik sistemlerdeki bağlantı arayüzlerinin belirlenmesi ve titreşim analizleri için kullanılıyor. Bu standartlar, sistem rijitliğinin ve boşluk miktarının belirlenmesinde yol gösterici nitelikte.
- IEC 61496-1 Standardı: Endüstriyel güvenlik sistemlerinde (lazer güvenliği) kullanılan bu standart, hassas hareket kontrol sistemlerinin güvenliğini ve performansını doğruluyor.
- MIL-STD-810H Standardı: Askeri sistemlerde titreşim, şok ve çevresel koşullara dayanıklılığın test edildiği bu standart, limit çevrim problemlerinin askeri uygulamalardaki etkilerini minimize etmek için kullanılıyor.
- AS9100 Standardı: Havacılık ve savunma sanayiinde kalite yönetim sistemi olarak kullanılan bu standart, hassas hareket kontrol sistemlerinin tasarım, üretim ve bakım süreçlerinde kaliteyi garanti ediyor.
Saha Deneyimi – STM Savunma Teknolojileri Örneği: Bir Savunma Sanayi firmasında, lazerle hedef takip sistemi için tasarlanan bir sistemde limit çevrim problemi tespit edilmiş. Problemin çözümü için şu adımlar uygulanmış:
- Sistemdeki dişli redüktörler, harmonik drive redüktörlerle değiştirilmiş ve boşluk miktarı 0.003 rad seviyesine düşürülmüş. “Küçük bir değişimin büyük bir fark yarattığı” bu tip uygulamalarda, doğru malzeme seçimi ve tasarım hassasiyeti hayati önem taşıyor.
Sıkça Sorulan Sorular
Sıkça Sorulan Sorular
-
- Limit çevrim salınımları hassas hareket kontrol sistemlerinde nelere yol açar?
Limit çevrim salınımları, sistem hassasiyetinin kaybolmasının yanı sıra tork dalgalanmaları, açısal iletim hataları (ATE) ve ciddi durumlarda sistem duruşlarına neden olabilir. Askeri nişan sistemlerindeyse hedefleme doğruluğunun kaybı gibi hayati sonuçlar doğuruyor. “Sistem titriyor, sonuçlar sallanıyor” diye özetleyebiliriz.
-
- Dişli boşluğu, limit çevrimleri nasıl tetikliyor?
Dişli boşluğu, dişli çarklar arasındaki oyuklardan kaynaklanır ve sistemdeki yük değişimlerinde anlık hareket kayıplarına yol açar. Hızlı yön değişimlerindeyse bu kayıp hareket, tork dalgalanmaları ve açısal iletim hataları olarak kendini gösteriyor. “Sanki sistemde bir diş eksik çalışıyor” benzetmesiyle açıklanabilir.
-
- Burulma rijitliğinin düşük olması sistem performansını nasıl etkiliyor?
Burulma rijitliğinin düşük olması, sistemdeki bileşenlerde meydana gelen esnekliğin artmasına neden oluyor. Bu durum, sistemin doğrusal hareketini bozarak devrilme momenti oluşumuna yol açıyor. Özellikle hassas hareket kontrolü gerektiren uygulamalarda hedefleme doğruluğunu kaybetmesine neden oluyor. “Sistem esniyor, hassasiyeti kaybediyor” diyebiliriz.
-
- Hangi redüktörler limit çevrimleri minimize etmek için tercih edilmeli?
Boşluksuz redüktörler tercih edilmeli. Harmonik Drive redüktörler yüksek hassasiyet, düşük boşluk ve yüksek burulma rijitliği sunarken, düz dişli redüktörler de geleneksel redüktörlere göre daha düşük boşluk sunuyor. “Hassasiyet gerektiren yerlerde, boşluğa yer yok” diyebiliriz.
-
- Titreşimlerin limit çevrim oluşumundaki rolü nedir?
Mekanik sistemlerdeki doğal frekanslar ile harici titreşim kaynaklarının (motor titreşimleri gibi) etkileşimi, periyodik salınımların oluşmasına neden oluyor. Bu salınımlar, özellikle askeri nişan sistemlerinde ciddi performans kayıplarına yol açıyor. “Titreşimler sistemin rezonansa girmesine neden oluyor” diye özetlenebilir.
-
- Limit çevrim sorunlarının çözümü için hangi analiz yöntemleri kullanılır?
Limit çevrim sorunlarının çözümü için kinematik doğrulama ve Sonlu Elemanlar Analizi (FEA) gibi yöntemler kullanılır. FEA analizleri, sistemdeki gerilme dağılımlarını ve titreşim modlarını ortaya çıkararak tasarım iyileştirmelerine ışık tutuyor.
-
- Hassas hareket kontrol sistemlerinde limit çevrim sorununu çözmek için hangi standartlar uygulanır?
ISO 9409-1/2, IEC 61496-1, MIL-STD-810H ve AS9100 gibi standartlar uygulanır. Bu standartlar, sistem rijitliğinin, boşluk miktarının belirlenmesi ve sistem güvenliğinin sağlanmasında yol gösterici nitelikte.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.