Endüstriyel Pick & Place Robotlarında oturma süresi (settling time), bir eksenin komut verilen pozisyona ulaştıktan sonra istenilen tolerans bandı içinde kalması için geçen süredir. Bu süre, döngü hızını (cycle time) doğrudan etkileyen dinamik bir parametredir. Kısa bir oturma süresi, robotun bir sonraki hareket komutuna daha hızlı başlamasını sağlar ve böylece dakikada gerçekleştirilen alma-bırakma (pick-and-place) işlemi sayısını artırır. Ancak bu süreyi düşürmek yalnızca servo sürücü ayarlarıyla veya yazılımsal PID katsayılarıyla çözülecek basit bir kontrol problemi değildir. Sistemin mekanik omurgasını oluşturan redüktörün burulma rijitliği, dişli boşluğu (backlash) ve atalet momenti gibi fiziksel özellikleri, kontrol döngüsünün performansının üst sınırını belirler.
- Dişli Boşluğu (Backlash): Motor ile çıkış mili arasındaki ölü bölgeyi ifade eder. Yüksek boşluk, her yön değişiminde kontrolörün telafi etmesi gereken ekstra bir harekete neden olarak oturma süresini uzatır.
- Burulma Rijitliği: Tork altında redüktör milinin esneme miktarıdır. Düşük rijitlik, özellikle yüksek ivmelenme anlarında pozisyon hatasını artırarak sönümlenmesi zor salınımlara yol açar.
Yüksek hızda çalışan bir kartezyen robot kolunun veya delta robotun ekleminde boşluklu bir redüktör varsa, motor pozisyonunu değiştirdiğinde redüktörün içindeki dişliler arasındaki boşluk kadar bir kayıp hareket (lost motion) meydana gelir. Bu kayıp, çıkış milinin istenen konuma tam olarak oturamamasına ve sistemin sürekli olarak salınım yapmasına neden olur. Kontrolör bu salınımı sönümlemeye çalışırken zaman kaybeder. İşte bu noktada boşluksuz redüktör teknolojisi, oturma süresini düşürmek için mekanik çözümü sunar. Bu makalede, Endüstriyel Pick & Place Robotlarında oturma süresini düşüren redüktör modellerini teknik parametreleriyle inceleyeceğiz ve mühendislik açısından doğru seçim kriterlerini ele alacağız.
Oturma Süresini Etkileyen Temel Redüktör Parametreleri
Bir redüktörün dinamik performansını değerlendirirken dört ana parametre öne çıkar. Bunlar; dişli boşluğu (backlash), burulma rijitliği (torsional stiffness), açısal iletim hatası (angular transmission error) ve atalet momentidir. Bu parametrelerin her biri, kontrol döngüsünün bant genişliğini (bandwidth) ve dolayısıyla oturma süresini farklı şekillerde etkiler.
Dişli boşluğu (backlash), iki dişli arasındaki boşluk nedeniyle çıkış milinin hareket etmeden önce giriş milinde oluşan açısal kayıptır. Bu boşluk, tork yönü değiştiğinde şok etkisi yaratır ve kontrolörün sürekli olarak bu boşluğu telafi etmeye çalışmasına neden olur. Sonuçta sistem kararsız hale gelir ve oturma süresi uzar. Burulma rijitliği ise redüktörün tork altında ne kadar burulduğunu gösterir. Düşük rijitlik, yüksek tork anlarında milin esnemesine ve pozisyon hatasının artmasına yol açar. Bu durum, özellikle yüksek ivmelenme gerektiren pick-and-place uygulamalarında belirgin hale gelir.
Açısal iletim hatası (ATE), redüktörün çıkış hareketinin ideal hareketten sapma miktarını ifade eder. Bu hata, dişli imalat toleranslarından, diş profili hatalarından ve montaj eksen kaçıklıklarından kaynaklanır. Yüksek ATE değeri, robotun tekrarlanabilirlik (repeatability) performansını düşürür ve her döngüde farklı pozisyon hataları oluşmasına neden olur. Son olarak atalet momenti, redüktörün ve bağlı olduğu yükün ivmelenmeye karşı gösterdiği dirençtir. Yüksek atalet, motorun hızlanmasını ve yavaşlamasını zorlaştırır, bu da oturma süresinin uzamasına katkıda bulunur.
Boşluksuz Redüktör Teknolojileri ve Karşılaştırılması
Endüstriyel Pick & Place Robotlarında oturma süresini düşürmek amacıyla kullanılan başlıca redüktör teknolojileri şunlardır: sikloit redüktörler (cycloidal drives), harmonik redüktörler (strain wave gears) ve planet dişli redüktörlerdir. Her bir teknoloji, farklı mekanik prensiplere dayanarak boşluk değerlerini minimuma indirmeyi hedefler.
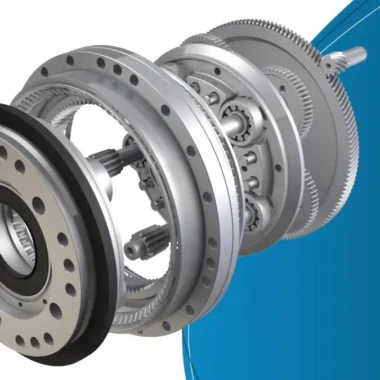
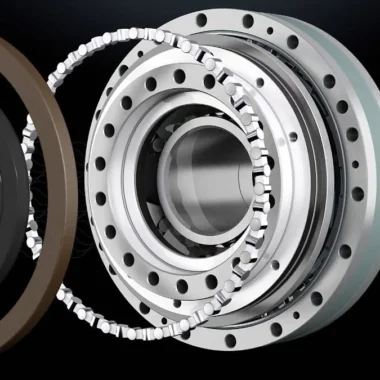
Sikloit redüktörler, eksantrik hareket eden bir kam ve iğneli rulmanlar aracılığıyla tork iletimi sağlar. Bu yapı, dişliler arasında sürtünmeli temas yerine yuvarlanma teması oluşturduğu için boşluk değerini çok düşük seviyelere (1 arcmin altına) indirebilir. Ayrıca yüksek burulma rijitliği ve darbe dayanımı sunar. Ancak bu redüktörlerin atalet momenti nispeten yüksektir ve bu durum çok hızlı ivmelenme gerektiren uygulamalarda dezavantaj yaratabilir.
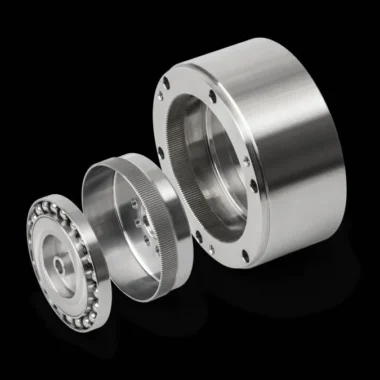
Harmonik redüktörler, esnek bir spline (flexspline) ve dalga üreteci (wave generator) prensibiyle çalışır. Bu tasarım, sıfıra yakın boşluk değeri ve yüksek tork yoğunluğu sağlar. Özellikle kompakt boyutları sayesinde robot eklemlerinde kolayca konumlandırılabilir. Ancak esnek spline elemanı, zamanla yorulma (fatigue) riski taşır ve burulma rijitliği sikloit redüktörlere kıyasla daha düşüktür. Bu durum, orta ve yüksek tork gerektiren pick-and-place uygulamalarında oturma süresinin uzamasına neden olabilir.
Planet dişli redüktörler ise birden fazla planet dişlinin güneş dişlisi etrafında dönmesi prensibiyle çalışır. Yüksek verimlilik ve düşük atalet momenti sunarlar. Boşluk değeri, özel imalat toleransları ve ön yükleme (preload) uygulamalarıyla 1-3 arcmin aralığına düşürülebilir. Ancak tam boşluksuzluk (zero backlash) sağlamak için hassas ayar gerektirirler ve bu da maliyeti artırır.
Karşılaştırma Tablosu: Redüktör Teknolojileri ve Oturma Süresine Etkisi
Aşağıdaki tabloda, bu üç teknolojinin temel parametrelerini ve oturma süresi üzerindeki etkilerini karşılaştırmalı olarak inceleyebilirsiniz.
| Parametre | Sikloit Redüktör | Harmonik Redüktör | Planet Dişli Redüktör |
|---|---|---|---|
| Dişli Boşluğu (arcmin) | < 1 | < 0.5 | 1 – 3 |
| Burulma Rijitliği | Çok Yüksek | Orta | Yüksek |
| Atalet Momenti | Yüksek | Düşük | Düşük |
| Tork Dalgalanması (Torque Ripple) | Düşük | Çok Düşük | Orta |
| Oturma Süresine Etkisi | Çok Olumlu | Olumlu | Orta Düzeyde Olumlu |
| Ön Yükleme Gereksinimi | Hayır | Hayır | Evet |
Bu tablo genel bir karşılaştırma sunar. Ancak her uygulamanın kendine özgü gereksinimleri vardır. Örneğin, çok yüksek hız gerektiren hafif yük uygulamalarında harmonik redüktörler öne çıkarken, yüksek tork ve yüksek rijitlik gerektiren ağır yük uygulamalarında sikloit redüktörler daha uygun olabilir.
Oturma Süresini Düşürmek İçin Redüktör Seçim Kriterleri
Endüstriyel Pick & Place Robotlarında oturma süresini düşürmek için doğru redüktör modelini seçerken dikkat edilmesi gereken birkaç nokta vardır. Bu kriterler, yalnızca teknik performansı değil aynı zamanda toplam sistem maliyetini ve operasyonel verimliliği de etkiler.
- Tekrarlanabilirlik Hassasiyeti: Elektronik montaj gibi yüksek hassasiyet gerektiren uygulamalarda düşük boşluk ve ATE değerine sahip redüktörler (sikloit veya harmonik) tercih edilmelidir.
- Dinamik Tork Kapasitesi: Acil durdurma ve maksimum ivmelenme anlarındaki tork yükleri, redüktörün dayanım sınırlarını aşmamalı; tork dalgalanması düşük modeller stabilite sağlar.
İlk kriter, gereken tekrarlanabilirlik değeridir. Pick-and-place uygulamalarında ürünün hassas bir şekilde yerleştirilmesi gerekir. Örneğin, elektronik bileşen montajında 0.01 mm hassasiyet gerekirken, gıda paketlemede bu değer 0.1 mm olabilir. Redüktörün boşluk değeri ve ATE’si, bu hassasiyetin sağlanmasında doğrudan rol oynar. Daha düşük boşluk değeri, daha iyi tekrarlanabilirlik anlamına gelir ve oturma süresini kısaltır.
İkinci kriter, dinamik tork kapasitesidir. Robotun çalışma döngüsü sırasında maruz kalacağı maksimum tork değeri ve bu torkun frekansı, redüktörün boyutlandırılmasında belirleyicidir. Acil durdurma (emergency stop) senaryolarında ortaya çıkan ani tork yükleri, redüktörün dayanım sınırlarını zorlar. Bu nedenle redüktörün acil durdurma torku (emergency stop torque) değeri, uygulamanın gerektirdiği maksimum torkun en az 1.5 katı olmalıdır. Ayrıca tork dalgalanması (torque ripple) düşük olan bir redüktör, daha stabil bir hareket profili sunar ve kontrolörün işini kolaylaştırır.
Üçüncü kriter, sistemin toplam atalet oranıdır. Motor ataleti ile redüktör ve yük ataletinin toplamı arasındaki oran, kontrol döngüsünün kararlılığını etkiler. İdeal atalet oranı genellikle 1:1 ile 1:5 arasında tutulmalıdır. Bu oranın çok yüksek olması, motorun yükü kontrol etmesini zorlaştırır ve oturma süresini uzatır. Redüktör seçerken, atalet momenti değerini motor ve yük ile birlikte değerlendirmek gerekir.
Dördüncü kriter, çevresel koşullara dayanıklılıktır. Özellikle gıda ve ilaç sektörlerinde kullanılan robotlarda, yıkama sıvıları ve kimyasallar redüktörün sızdırmazlık (sealing) performansını test eder. IP65 veya daha yüksek koruma sınıfına sahip redüktörler, bu tür zorlu ortamlarda güvenilir çalışma sunar. Ayrıca, yüksek nem veya tozlu ortamlar, redüktörün iç aksamlarının aşınmasına neden olabilir. Bu durum, zamanla boşluk değerinin artmasına ve oturma süresinin uzamasına yol açar.
Örnek Senaryo: Yüksek Hızlı Elektronik Montaj Hattı
Bir elektronik montaj hattında, dakikada 120 parça işleyen bir delta robot kullanıldığını varsayalım. Robot, 50 gram ağırlığındaki bileşenleri 0.5 saniyelik bir döngü süresi içinde alıp yerleştirmektedir. Ancak mevcut planet dişli redüktörlerdeki 2 arcmin boşluk, her döngüde 3 milisaniyelik bir oturma süresi kaybına neden olmaktadır. Bu kayıp, dakikada 2 parça daha az işlenmesi anlamına gelir. Günlük üretim kapasitesi ise yaklaşık 960 parça azalır.
Bu sorunu çözmek için sikloit tipi boşluksuz bir redüktöre geçiş yapıldığında, boşluk değeri 0.5 arcmin altına düşer. Oturma süresi 1 milisaniyeye iner ve toplam döngü süresi 0.497 saniyeye geriler. Bu iyileştirme, dakikada 121 parça işlenmesini sağlar ve günlük kapasite 480 parça artar. Ayrıca daha düşük tork dalgalanması sayesinde motorun ısınması azalır ve enerji tüketimi düşer. Bu senaryo, doğru redüktör seçiminin yalnızca teknik bir iyileştirme değil, aynı zamanda doğrudan üretim karlılığına katkı sağladığını gösterir.
Boşluksuz Redüktörlerin Bakım ve Yaşam Döngüsü Avantajları
Endüstriyel Pick & Place Robotlarında oturma süresini düşüren redüktör modelleri, yalnızca ilk kurulumda değil, uzun vadeli işletme maliyetlerinde de avantaj sağlar. Boşluksuz redüktörler, iç yapılarındaki ön yükleme sayesinde dişli temasını sürekli olarak korur. Bu durum, dişli yüzeylerinde oluşabilecek aşınmayı (wear) ve yüzey
Bu konuyu destekleyen kaynaklar: Pick & Place & Kartezyen Robotlar (ana hizmet sayfamız).
Sıkça Sorulan Sorular
Oturma Süresini Etkileyen Temel Redüktör Parametreleri nedir?
Oturma Süresini Etkileyen Temel Redüktör Parametreleri; doğru boyutlandırıldığında yüksek tekrarlanabilirlik ve ölçülebilir performans sunan bir teknik çözümdür.
Oturma Süresini Etkileyen Temel Redüktör Parametreleri hangi uygulamalarda tercih edilir?
Oturma Süresini Etkileyen Temel Redüktör Parametreleri özellikle hassas konumlama gerektiren otomasyon, robotik ve endüstriyel/savunma tahrik uygulamalarında değerlendirilir.
Oturma Süresini Etkileyen Temel Redüktör Parametreleri seçerken nelere dikkat edilmeli?
Tork ihtiyacı, boşluk (backlash), montaj uyumu, çevresel şartlar ve uzun vadeli servis/destek koşulları birlikte değerlendirilmelidir.
Oturma Süresini Etkileyen Temel Redüktör Parametreleri süreci nasıl ilerler?
Önce uygulama ihtiyacı netleştirilir; ardından uygun model aralığı planlanır ve entegrasyon adım adım yönetilir.
Oturma Süresini Etkileyen Temel Redüktör Parametreleri için teknik destek alınabilir mi?
Evet. Doğru planlama ve uzman değerlendirme ile seçim ve entegrasyon süreci daha güvenli ve verimli ilerler.
“Markalar, ticari unvanlar ve model kodları yalnızca çapraz referans, teknik bilgilendirme ve muadillik gösterimi amacıyla kullanılmıştır.”
Projeleriniz de teknik şartnamesine ve standartlara uygun redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.