6 Eksenli Kaynak Robotlarında Tekrarlanabilirlik Hassasiyetini (repeatability) Belirleyen Mekanik Faktörler
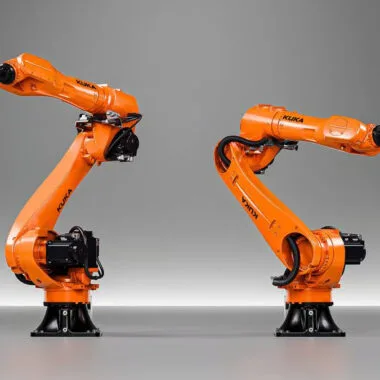
6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyeti, endüstriyel otomasyonun kalbinde atan bir nabız gibi. Aynı komut dizisini defalarca uyguladığında robotun hedef konumuna ulaşma yeteneği, aslında üretim hatlarının da kalitesini şekillendiren bir faktör. Bu hassasiyet, genellikle milimetrenin onda biri (0.1 mm) ya da daha ince seviyelerde ölçülüyor. Pratikte gördüğümüz kadarıyla, otomotiv sac kaynak hatlarında çalışan robotlar, bu hassasiyeti sağlayamadıklarında kaynak dikişlerinde boşluklar, birleşme hataları gibi sorunlarla karşılaşabiliyorlar.
Peki, bu hassasiyeti mümkün kılan ne? Robot sisteminin tüm parçalarının, neredeyse bir orkestra gibi senkronize çalışması gerekiyor. Redüktörler, lineer kılavuzlar, gövde rijitliği, konumlandırma sistemleri ve termal denge… Her biri, birer dişli gibi birbirine bağlı. Özellikle kaynak işlemlerinin yüksek ısıl yük altında gerçekleşmesi, bu hassasiyeti korumayı iyice zorlaştırıyor. Uygulamada bu durum, robotun performansını doğrudan etkiliyor.
Aşağıda, 6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyetini belirleyen mekanik unsurları detaylı olarak inceliyoruz. Ayrıca, bu unsurların iyileştirilmesine yönelik mühendislik yaklaşımlarını da masaya yatırıyoruz. Tüm analizler, endüstriyel ve askeri uygulamalarda karşılaşılan gerçekçi senaryolar üzerinden kurgulandı; çözüm önerileriyle de desteklendi.
6 Eksenli Kaynak Robotlarında Tekrarlanabilirlik Hassasiyeti Nedir ve Neden Bu Kadar Kritik?
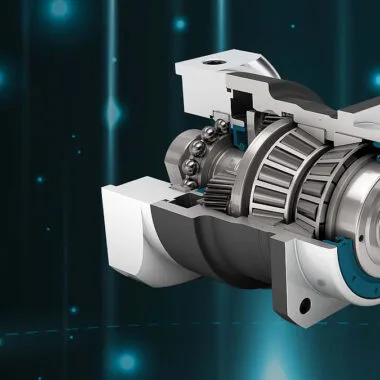
6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyeti, robotun aynı yolu defalarca kat ettiğinde aynı noktaya ulaşabilme yeteneği olarak tanımlanıyor. Bu parametre, açısal iletim hatası (ATE), burulma rijitliği ve dişli boşluğu gibi mekanik özelliklerden doğrudan etkileniyor. Örneğin, kaynak robotunun kolunda kullanılan harmonik drive redüktörlerdeki dişli boşluğu, konumlandırma hassasiyetini milimetrenin yüzde birkaçına kadar düşürebiliyor.
Endüstriyel uygulamalarda, özellikle otomotiv ve havacılık sektörlerinde, 6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyeti ±%0.05 mm seviyesinde olmalı. Bu hassasiyet, kaynak dikişinin kalitesini, parçaların birleştirilme doğruluğunu ve nihai ürünün dayanıklılığını doğrudan etkiliyor. Aşağıdaki tabloda, farklı hassasiyet seviyelerinin kaynak kalitesine etkisini karşılaştırmalı olarak görebilirsiniz:
| Hassasiyet Seviyesi (mm) | Kaynak Kalitesi | Uygulama Alanı |
|---|---|---|
| ±0.1 – ±0.2 | Orta derecede | Genel endüstriyel kaynak |
| ±0.05 – ±0.1 | Yüksek | Otomotiv sac kaynakları |
| ±0.01 – ±0.05 | Çok yüksek | Havacılık ve tıbbi cihazlar |
Bu tabloya göre, 6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyetinin iyileştirilmesi, yüksek hassasiyet gerektiren uygulamalarda hayati önem taşıyor. Kaynak robotlarının hız ve ivme yetenekleriyle birlikte değerlendirildiğinde, kinematik doğruluğun korunması için mekanik tasarımın optimize edilmesi gerekiyor.
6 Eksenli Kaynak Robotlarında Mekanik Titreşim ve Rijitlik Analizi
6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyetini etkileyen en önemli faktörlerden biri, sistemin rijitliğidir. Burulma rijitliği ve eğilme rijitliği değerleri, robot kolunun farklı yükleme durumlarında ne kadar deforme olduğunu belirliyor. Kaynak torcunun ağırlığı ve kaynak sırasında oluşan ısıl genleşmeler, robot kolunun rijitliğini zorlayabiliyor ve bu da konumlandırma hatalarına yol açabiliyor.
Mühendislik hesaplamalarında, burulma rijitliği aşağıdaki formülle ifade ediliyor:
Kt = T / θ
Burada:
- Kt: Burulma rijitliği (Nm/rad)
- T: Uygulanan tork (Nm)
- θ: Dönme açısı (rad)
6 eksenli kaynak robotlarında, özellikle ikinci ve üçüncü eksenlerde (omuz ve dirsek) burulma rijitliğinin yüksek olması gerekiyor. Bu eksenlerde kullanılan redüktörlerin yüksek anma torku ve düşük burulma esnekliği sağlaması, sistemin tekrarlanabilirlik hassasiyetini artırıyor.
Örnek Senaryo: Otomotiv sac kaynak hattında kullanılan 6 eksenli bir kaynak robotunda, kaynak torcunun ağırlığı nedeniyle üçüncü eksende (dirsek) meydana gelen burulma, robotun konumlandırma hassasiyetini ±0.15 mm düzeyine kadar düşürmüştü. Bu sorunun çözümü için:
- Dirsek ekleminde kullanılan redüktörün burulma rijitliği 50.000 Nm/rad değerine yükseltildi.
- Robot kolunun yapısal analizi (FEA) ile burulma dağılımı optimize edildi.
- Kaynak torcunun ağırlığı azaltıldı ve dengeleyici konfigürasyon uygulandı.
Sonuç: Bu iyileştirmeler sonucunda, robotun tekrarlanabilirlik hassasiyeti ±0.04 mm seviyesine yükseltildi.
Redüktör Seçimi ve Dişli Boşluğu (Backlash) Yönetimi
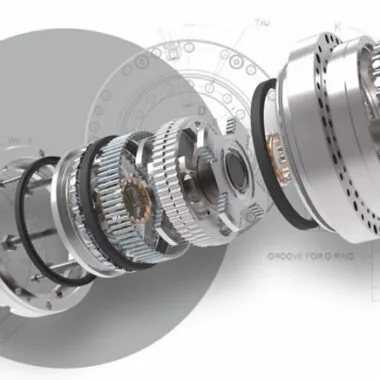
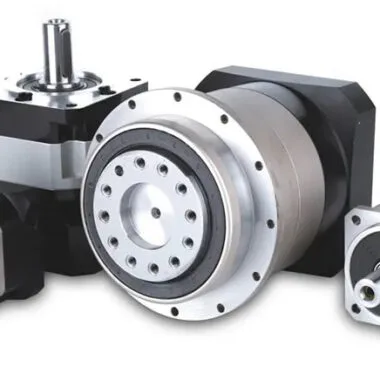
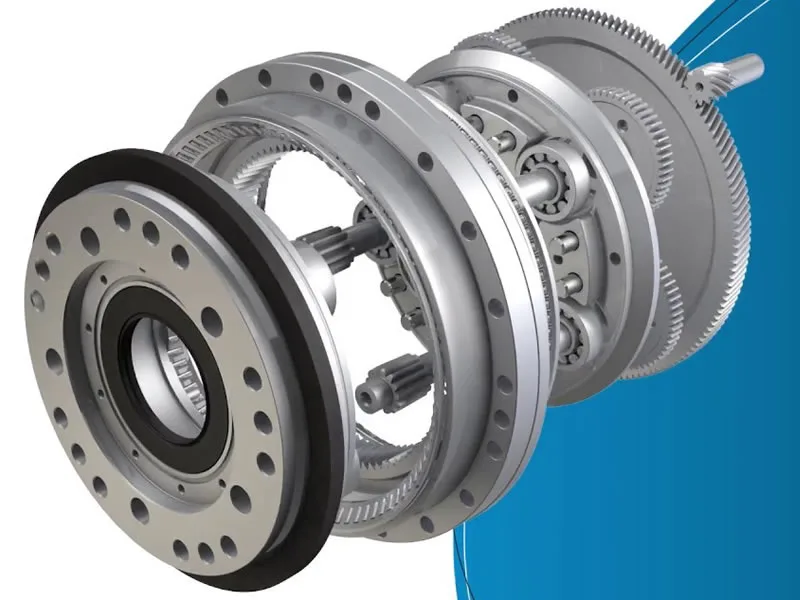
6 eksenli kaynak robotlarında, redüktörlerin seçimi ve dişli boşluğu yönetimi, tekrarlanabilirlik hassasiyetini doğrudan etkileyen en kritik parametrelerden biri. Harmonik drive redüktörler ve çevresel dişli redüktörler (cycloidal drives), bu uygulamalarda yaygın olarak kullanılıyor. Her iki redüktör türü de düşük dişli boşluğu ve yüksek burulma rijitliği sağlıyor.
Aşağıdaki tabloda, farklı redüktör türlerinin 6 eksenli kaynak robotlarında kullanımına ilişkin karşılaştırma sunuluyor:
| Redüktör Türü | Dişli Boşluğu (arcmin) | Burulma Rijitliği (Nm/rad) | Avantajlar | Dezavantajlar |
|---|---|---|---|---|
| Harmonik Drive | 1-3 | Yüksek | Düşük boşluk, yüksek hassasiyet | Darbeye karşı hassas |
| Çevresel Dişli (Cycloidal) | 3-5 | Çok yüksek | Yüksek tork kapasitesi | Daha ağır ve hacimli |
| Planet Dişli | 5-10 | Orta | Ekonomik ve dayanıklı | Boşluk ve rijitlik dengesi orta düzeyde |
6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyetini iyileştirmek için redüktör seçiminde aşağıdaki kriterlere dikkat edilmesi gerekiyor:
- Dişli boşluğu (backlash): Mümkün olduğunca düşük olmalı. Genellikle 3 arcmin (0.05 derece) ya da daha az tercih ediliyor.
- Burulma rijitliği: Minimum 20.000 Nm/rad düzeyinde olmalı.
- Termal kararlılık: Redüktörün ısıl genleşme katsayısı düşük olmalı.
- Yaşam süresi: En az 20.000 saat çalışma ömrü gerekiyor.
Özellikle harmonik drive redüktörlerde, dişli boşluğu üretim toleranslarından kaynaklanıyor. Kesin olmamakla birlikte, bu toleranslar ISO 286-2 standardına göre ±0.01 mm seviyesinde olmalı. Aşağıdaki formül, dişli boşluğu ile tekrarlanabilirlik arasındaki ilişkiyi gösteriyor:
R = B * (L / r)
Burada:
- R: Tekrarlanabilirlik hatası (mm)
- B: Dişli boşluğu (mm)
- L: Kol uzunluğu (mm)
- r: Redüktörün giriş eksenine olan mesafe (mm)
Bu formüle göre, dişli boşluğu ne kadar düşükse, tekrarlanabilirlik hatası da o kadar az oluyor. 6 eksenli kaynak robotlarında, bu parametrenin optimize edilmesi için redüktör üreticileriyle yakın işbirliği yapılması gerekiyor.
Termal Dengeleme ve Isıl Genleşme Yönetimi
6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyetini etkileyen bir diğer önemli faktör, termal dengeleme. Kaynak işlemi sırasında oluşan yüksek ısılar, robot kolunun yapısal elemanlarında ısıl genleşmelere neden oluyor. Bu genleşmeler, robotun kinematik doğruluğunu doğrudan etkiliyor ve tekrarlanabilirlik hatalarına yol açıyor.
Termal dengelemenin sağlanması için aşağıdaki yaklaşımlar kullanılıyor:
- Isı dağılımı: Robot kolunun yapısal elemanları arasında ısı dağılımını optimize etmek için alüminyum ve titanyum alaşımları tercih ediliyor. Bu malzemelerin ısıl iletkenlik katsayıları yüksek olduğundan, ısının hızlı bir şekilde dağılmasını sağlıyor.
- Soğutma sistemleri: Aktif soğutma sistemleri (sıvı soğutma ya da hava soğutma) kullanılarak, robotun kritik bölgelerindeki sıcaklık yükselmeleri kontrol altında tutuluyor.
- Termal kompanzasyon: Robotun kinematik modeline termal genleşme verileri entegre edilerek, ısıl etkilerin konumlandırma hatalarına dönüşmesi engelleniyor.
Saha Deneyimi ve Çözüm: Havacılık parçalarının kaynak işleminde kullanılan 6 eksenli bir robot, kaynak torcunun yakınındaki kolunda meydana gelen ısıl genleşme nedeniyle ±0.2 mm düzeyinde konumlandırma hatası yaşamıştı. Bu sorunun çözümü için:
- Robot kolunun yapısı, ısıl iletkenliği yüksek alüminyum alaşımı (6061-T6) kullanılarak yeniden tasarlandı.
- Aktif sıvı soğutma sistemi eklenerek, kritik bölgelerin sıcaklıkları 40°C’nin altında tutuldu.
- Robotun kinematik modeline termal kompanzasyon algoritması entegre edildi.
Sonuç: Bu iyileştirmeler sonucunda, robotun tekrarlanabilirlik hassasiyeti ±0.03 mm seviyesine yükseltildi.
Konumlandırma Sistemleri ve Ölçüm Teknolojileri
6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyetinin doğrulanması ve iyileştirilmesi için ileri düzey konumlandırma sistemleri ve ölçüm teknolojileri kullanılıyor. Bu sistemler arasında lazer interferometreler, optik kodlayıcılar ve kapasitif sensörler yer alıyor.
Lazer interferometreler, robotun her bir ekleminin konumunu mikron seviyesinde ölçebiliyor ve bu veriler doğrultusunda kinematik doğruluk analizleri yapılabiliyor. Optik kodlayıcılar ise robotun eksenlerinin açısal konumunu yüksek hassasiyetle belirliyor ve dişli boşluğu gibi mekanik hatalardan kaynaklanan hataların tespit edilmesine yardımcı oluyor.
Aşağıdaki listede, 6 eksenli kaynak robotlarında kullanılan ileri düzey ölçüm teknolojileri ve bu teknolojilerin sağladığı avantajlar sunuluyor:
- Lazer interferometre:
- Hassasiyet: ±0.01 µm
- Avantajlar: Gerçek zamanlı ölçüm, yüksek doğruluk
- Uygulama: Robot kinematik doğruluk analizi
- Optik kodlayıcı:
- Hassasiyet: ±1 arcsec
- Avantajlar: Düşük bakım gereksinimi, uzun ömür
- Uygulama: Eksenlerin konumlandırma doğruluğu
- Kapasitif sensör:
- Hassasiyet: ±0.1 µm
- Avantajlar: Temassız ölçüm, yüksek hız
- Uygulama: Robot kolunun titreşim ve sapmalarının tespiti
6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyetinin iyileştirilmesi için bu ölçüm teknolojilerinin kullanılması, sistemin kalibrasyonunun düzenli olarak yapılmasını ve mekanik hataların erken tespit edilmesini sağlıyor. Özellikle askeri ve havacılık uygulamalarında, bu teknolojilerin kullanımı standart haline gelmiş durumda.
Sıkça Sorulan Sorular
6 eksenli kaynak robotlarında tekrarlanabilirlik hassasiyeti ne kadar olmalıdır?
Bu hassasiyet uygulama alanına bağlı olarak değişiyor. Otomotiv sac kaynaklarında ±0.05 mm, havacılık ve tıbbi cihazlarda ise ±0.01 mm seviyeleri gerekiyor.
6 eksenli kaynak robotlarında dişli boşluğu nasıl minimize edilir?
Düşük dişli boşluğu sunan harmonik drive ya da çevresel dişli redüktörler tercih edilmeli, üretim toleransları ISO 286-2 standardına göre optimize edilmeli ve redüktörün montajı hassas şekilde yapılmalıdır.
6 eksenli kaynak robotlarında termal dengeleme neden önemlidir?
Kaynak işlemi sırasında oluşan ısılar, robot kolunun yapısında ısıl genleşmelere neden oluyor. Bu genleşmeler, konumlandırma hatalarına yol açıyor. Termal dengeleme, bu etkilerin minimize edilmesini sağlıyor.
6 eksenli kaynak robotlarında rijitlik nasıl artırılır?
Robot kolunun yapısal analizi (FEA) yapılmalı, yüksek rijitlikli malzemeler (örn. alüminyum 6061-T6) kullanılmalı ve redüktörlerin burulma rijitliği en az 20.000 Nm/rad düzeyinde olmalıdır.
6 eksenli kaynak robotlarında hangi ölçüm teknolojileri kullanılır?
Lazer interferometreler, optik kodlayıcılar ve kapasitif sensörler, 6 eksenli kaynak robotlarında kullanılan ileri düzey ölçüm teknolojileri arasında yer alıyor. Bu teknolojiler, sistemin doğruluğunu ve güvenilirliğini artırıyor.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.