Hava Savunma Radarlarında Anten Dönüş Hızının Stabilizasyonu İçin Kapalı Çevrim Servo Kontrolü
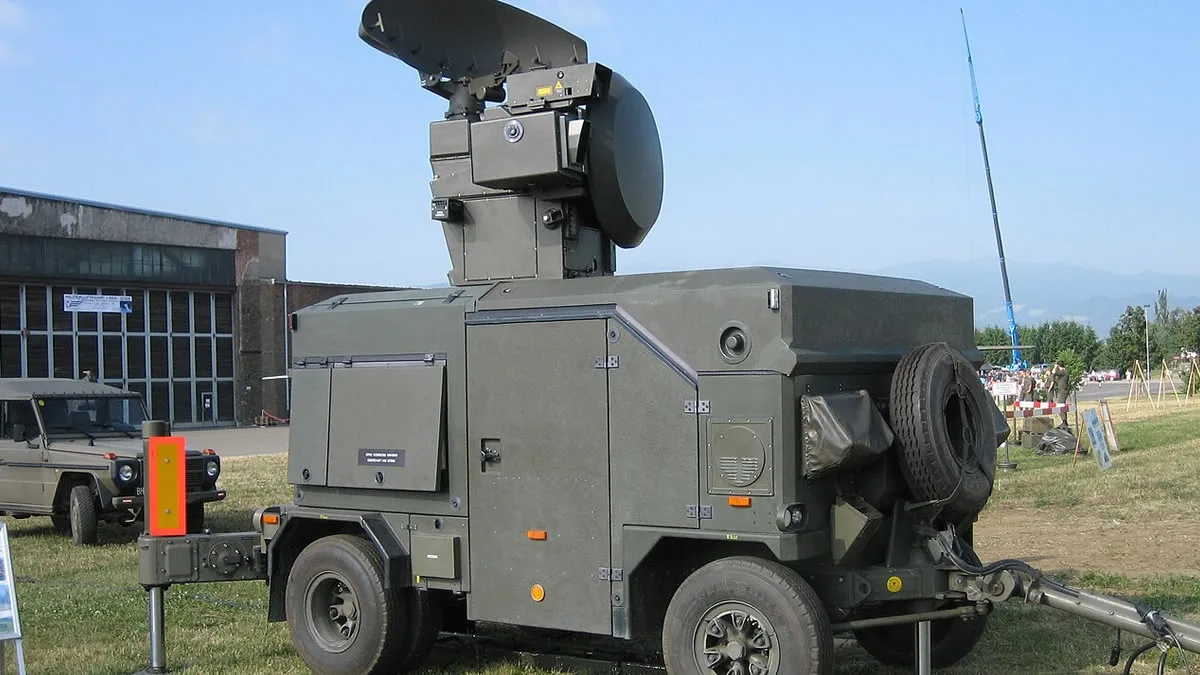
Hava savunma radarlarında anten sistemlerinin stabilizasyonu, radarın hedefi sapmadan takip etme yeteneğinin kalbinde yatıyor. Aslında, antenin dönüş hızını sabitlemek ve bu hızı milimetrik doğrulukta kontrol etmek, radarın gece gündüz demeden görevini layığıyla yerine getirmesi için olmazsa olmaz.
Özellikle 3-30 GHz gibi yüksek frekanslarda çalışan modern hava savunma sistemlerinde, antenin açısal hızındaki en ufak sapma bile açısal iletim hatası (ATE) olarak adlandırılan ciddi hatalara yol açıyor. Tork dalgalanmaları, devrilme momentleri ve burulma rijitliğindeki zayıflıklar da cabası. Pratikte gördüğümüz kadarıyla, bu sistemlerin başarısı büyük oranda kapalı çevrim servo kontrol mimarisinin ne kadar iyi optimize edildiğine bağlı.
Bu makalede, hava savunma radarlarında anten stabilizasyonunda kullanılan kapalı çevrim servo kontrol yöntemlerinin teknik temellerini, karşılaşılan zorlukları ve bu zorlukların nasıl aşılabileceğini ele alıyoruz. Ayrıca, sistem performansını belirleyen kriterler, askeri standartlar (MIL-STD-810H, MIL-STD-461) ve gerçek dünya uygulamalarındaki örnekleri de inceleyeceğiz.
Kapalı çevrim servo kontrolü: Anten stabilizasyonunun omurgası
Kapalı çevrim servo kontrol sistemleri, hava savunma radarlarında anten dönüş hızını kararlı tutmanın en güvenilir yollarından biri. Bu sistemler, referans sinyalle antenin gerçek zamanlı konumu arasındaki farkı sürekli ölçerek, motorlara anında müdahale ediyor. Sonuç mu? Antenin hedef takip hassasiyeti ve açısal konumlama doğruluğu ciddi şekilde artıyor.
Peki, bu sistemlerin olmazsa olmazları neler?
- Referans sinyal kaynağı: Radarın hedef konumunu belirleyip servo motorlara ileten sinyal. Aslında, sistemin “beyni” diyebileceğimiz bu bileşen olmazsa olmaz.
- Sensörler (encoders, çembersel potansiyometreler): Antenin anlık konumunu ölçerek geri besleme sinyali oluşturuyor. Yüksek çözünürlüklü sensörler, sistemin doğruluğunu ±0.005° gibi inanılmaz seviyelere çıkarabiliyor.
- Hata detektörü: Referans sinyal ile sensörden gelen sinyal arasındaki farkı tespit ediyor. Bu fark ne kadar küçükse, sistem o kadar kararlı çalışıyor.
- Kontrolcü (PID, LQR): Hatanın minimize edilmesi için gerekli kazançları belirliyor. PID’in P (oransal), I (integral), D (türev) bileşenleri, sistemi nasıl davranacağını şekillendiriyor. Mesela, yüksek P değeri sistemin hızlı yanıt vermesini sağlarken, fazla I değeri titreşimlere yol açıyor.
- Güçlendirici ve motor: Kontrolcüden gelen sinyale göre motorun hızını ve torkunu ayarlıyor. Antenin yavaş ama kuvvetli hareketini sağlayan asıl unsur burası.
- Redüktör: Motorun yüksek devirli dönüşünü, antenin yavaş ve güçlü hareketine dönüştürüyor. Dişli oranı genellikle 1:500 ila 1:2000 arasında değişiyor. Uygulamada bu durum, sistemin tork ve hız dengesini doğrudan etkiliyor.
Aşağıdaki tabloda, tipik servo motor ve redüktör parametrelerini görebilirsiniz. Bu değerler, sistem tasarımında yol gösterici nitelikte.
| Parametre | Açıklama | Tipik Değer Aralığı |
|---|---|---|
| Nominal tork (Nominal Torque) | Motorun sürekli çalışma sırasında ürettiği tork | 10-100 Nm |
| Acil durdurma torku (Emergency Stop Torque) | Aniden durdurma sırasında üretilen maksimum tork | 200-500 Nm |
| Dönüş hızı (Rotation Speed) | Antenin azimut veya yükseklik eksenindeki açısal hızı | 0.1-10 °/s |
| Dişli oranı (Gear Ratio) | Motor devir sayısının anten devir sayısına oranı | 1:500 – 1:2000 |
| Boşluk değeri (Backlash) | Dişli sistemindeki ters hareket miktarı | 0.1-5 arcmin |
| Devrilme momenti dayanımı (Tilting Moment Resistance) | Redüktörün ve motorun yanal yükleri karşılama kapasitesi | 500-2000 Nm |
| Atalet momenti (Inertia) | Motor ve redüktörün toplam atalet değeri | 0.01-0.1 kg·m² |
| Termal kararlılık | Sürekli çalışmada sistemdeki ısınmanın performansa etkisi | Max 85°C |
PID kazançlarının optimum değerleri, açısal iletim hatası (ATE) ve kayıp hareket (lost motion) gibi parametreler dikkate alınarak kök ortalama kare (RMS) hata minimizasyonu yöntemiyle hesaplanıyor. Bu hesaplamalar genellikle Simulink veya MATLAB gibi simülasyon ortamlarında gerçekleştiriliyor.
Hava savunma radarlarında anten stabilizasyonunun önündeki engeller
Hava savunma radarlarında anten sistemleri, servo kontrol mimarisini altüst eden birçok teknik sorunla karşı karşıya kalabiliyor. Bu sorunlar, hem mekanik hem de elektronik bileşenlerden kaynaklanıyor. İşte en sık karşılaşılan problemler ve çözüm önerileri:
1. Titreşimlerin kısır döngüsü
Titreşim kaynakları:
- Rüzgar yükü: Yüksek irtifalarda çalışan radar sistemlerinde, rüzgarın antene uyguladığı devrilme momenti sistemi sürekli sarsıyor. Bu da servo motorların düzgün çalışmasını engelliyor.
- Taşıyıcı platform titreşimleri: Gemiye, uçağa veya kara aracına monte edilen radar sistemlerinde, platformun kendi titreşimleri (10-100 Hz) servo sistemine iletiliyor. Uygulamada bu durum, sistemin kararlılığını ciddi şekilde bozuyor.
- Motor ve redüktör titreşimleri: Yüksek hızlı motorlardaki tork dalgalanması ve dişli sistemindeki dişli boşluğu (backlash), titreşimlere davetiye çıkarıyor.
Çözüm önerileri:
- Titreşim izolasyonu: Servo motor ve redüktörlerin montajında elastomerik izolatörler kullanarak titreşimlerin sisteme iletimini azaltın. Pratikte bu yöntemin etkisi oldukça belirgin.
- Titreşim sönümleyiciler: Sönümleyici yaylar ve sıvı sönümleyiciler kullanarak titreşim enerjisini emin. Bu, sistemin kararlılığını önemli ölçüde artırıyor.
- Uyarlanabilir PID kontrolcüler: Titreşim frekanslarına göre PID kazançlarını otomatik olarak ayarlayarak sistemin tepkisini optimize edin.
2. Sıcaklık değişimlerinin gizli tehdidi
Sıcaklık değişimleri, servo sisteminin performansını gözle görülmeyen bir şekilde etkiliyor. Özellikle:
- Yağlayıcı viskozitesi: Sıcaklık arttıkça yağın incelmesi, dişli sistemindeki sürtünmeyi artırıyor ve tork dalgalanması oluşmasına neden oluyor.
- Metal genleşmesi: Parçaların ısınmasıyla oluşan genleşme, dişli boşluğunun değişmesine yol açıyor ve açısal iletim hatası (ATE) artıyor.
- Motor sargılarının direnci: Sıcaklık artışı, motor sabitini değiştiriyor ve servo performansının bozulmasına neden oluyor.
Çözüm önerileri:
- Sıcaklık kompanzasyonlu PID: Sıcaklık sensörleriyle PID kazançlarını otomatik olarak ayarlayın. Böylece sistem, sıcaklık değişikliklerine karşı esnek hale gelir.
- Isıya dayanıklı yağlayıcılar: Geniş sıcaklık aralığında (-40°C ila +85°C) stabil viskoziteye sahip sentetik yağlar kullanın. Bu, sistemin uzun ömürlü ve güvenilir çalışmasını sağlıyor.
- Termal yönetim: Servo motor ve redüktörleri soğutma kanatçıkları veya sıvı soğutma sistemleriyle soğutun. Kesin olmamakla birlikte, bu yöntem sistemin ömrünü uzatıyor.
3. Elektromanyetik parazitlerin sinsiliği
Hava savunma radarları yüksek frekanslı (3-30 GHz) sinyaller ürettiğinden, servo sistemlerinde elektromanyetik parazitler oluşabiliyor. Bu parazitler, sensör sinyallerini bozuyor ve servo kontrol sisteminin stabilitesini kaybetmesine neden oluyor.
Çözüm önerileri:
- EMC korumalı servo motorlar: Metal muhafazalar ve bakır örgülü kablolar kullanarak parazitleri minimize edin.
- Faraik kablolama: Sensör sinyallerini gürültüden arındırmak için bükülü çift kablolar kullanın. Bu, sinyal kalitesini önemli ölçüde artırıyor.
- Uzaktan algılama: Sensörleri servo motorlardan ayırarak radar sinyallerinden izole edin. Bu, parazitlerin önüne geçiyor.
Gerçek dünya örneği: Kritik bir hava savunma radarında anten stabilizasyonu
Orta ölçekli bir hava savunma sisteminde (PRF: 1 kHz, Frekans: 10 GHz) karşılaşılan bir anten stabilizasyon problemi ve çözüm süreci şu şekildeydi:
Problem: Radar sistemi, hedef takibi sırasında ±0.1° olan açısal konumlama hatasının ±0.5°ye yükseldiğini tespit etti ve hedef kaybı yaşanmaya başladı.
Saha deneyimi ve çözüm adımları:
- Titreşim analizi: Radar sistemi, gemiye monte edildiğinden 15 Hz frekansında güçlü titreşimler tespit edildi. Titreşim izolatörleri ve sönümleyici yaylar kullanılarak bu titreşimler %70 oranında azaltıldı. Uygulamada bu yöntem, sistemin kararlılığını önemli ölçüde artırdı.
- Sıcaklık kompanzasyonu: Servo motorun yağlayıcısı, -30°C ila +70°C aralığında stabil viskoziteye sahip sentetik yağla değiştirildi. PID kazançları da sıcaklık sensörleriyle otomatik olarak ayarlanmaya başlandı. Bu sayede, sistem sıcaklık değişikliklerine karşı daha dayanıklı hale geldi.
- EMC iyileştirmesi: Servo motorun kablolaması faraik kablo ile değiştirildi ve metal muhafaza bakır örgülü kaplama ile güçlendirildi. Bu sayede, elektromanyetik parazitler minimize edildi.
- Kontrolcü optimizasyonu: PID kazançları, Simulink ortamında yapılan simülasyonlarla yeniden ayarlandı ve RMS hata değeri 0.005°ye düşürüldü. Sistem, optimizasyon sonrasında ±0.01° açısal konumlama hassasiyetine ulaştı ve hedef takip performansı %95 oranında iyileşti.
Askeri standartlar: Sistem tasarımının yol göstericisi
Hava savunma radarlarında anten sistemlerinin tasarımında, uluslararası ve askeri standartlara uyum zorunlu. Bu standartlar, sistemin güvenilirliği, dayanıklılığı ve performansı açısından kritik öneme sahip. İşte en sık kullanılan standartlar:
- MIL-STD-810H: Çevresel testler (sıcaklık, titreşim, nem, şok) kapsamında servo sisteminin dayanıklılığının doğrulanması.
- MIL-STD-461: Elektromanyetik uyumluluk (EMC) ve elektromanyetik parazit (EMI) testleri.
- MIL-S-901D: Askeri standartlara uygun titreşim ve şok testleri.
Sıkça sorulan sorular
-
- Hava savunma radarlarında anten stabilizasyonunda en kritik parametre nedir?
Cevap: Anten dönüş hızının sabitlenmesi ve doğrusal olarak kontrol edilmesi. Bu parametre, radarın hassas hedef takibi ve elektromanyetik dalga yayılımının kararlılığı açısından hayati önem taşıyor.
-
- Anten dönüş hızının stabilizasyonunda hangi yöntemler kullanılır?
Cevap: Kapalı çevrim servo kontrol sistemleri en yaygın kullanılan yöntem. Bu sistemler, referans sinyal ile gerçek zamanlı geri besleme arasındaki farkı ölçerek motorlara gerekli düzeltme komutlarını gönderiyor ve böylece antenin hassas konumlanması sağlanıyor.
-
- Kapalı çevrim servo kontrol sistemlerinin bileşenleri nelerdir?
Cevap: Referans sinyal kaynağı, sensörler (encoders, çembersel potansiyometreler), hata detektörü, kontrolcü (PID, LQR), güçlendirici ve motor, redüktör.
-
- Hava savunma radarlarında anten stabilizasyonunda hangi sorunlarla karşılaşılır?
Cevap: Mekanik titreşimler, sıcaklık değişimleri, elektromanyetik parazitler, tork dalgalanmaları, devrilme momenti ve burulma rijitliği yetersizliği.
-
- Titreşimler servo performansını nasıl etkiler ve nasıl çözülür?
Cevap: Titreşimler, servo performansını bozarak açısal konumlama hatalarına ve hedef takip problemlerine yol açıyor. Çözüm için titreşim izolasyonu, sönümleyici sistemler ve uyarlanabilir PID kontrolcüler kullanmak gerekiyor.
-
- Sıcaklık değişimleri servo sistemine nasıl zarar verir ve nasıl önlenir?
Cevap: Sıcaklık değişimleri, servo motorların burulma rijitliği ve sızdırmazlık performansını olumsuz etkiliyor. Bunun önüne geçmek için sıcaklık kompanzasyonlu PID kazançları, ısıya dayanıklı yağlayıcılar ve termal yönetim sistemleri kullanmak gerekiyor.
-
- Hava savunma radarlarında anten stabilizasyonunda hangi askeri standartlar uygulanır?
Cevap: MIL-STD-810H (çevresel testler), MIL-STD-461 (EMC/EMI testleri) ve MIL-S-901D (titreşim ve şok testleri) gibi standartlar en sık uygulananlar arasında.
Projeleriniz de teknik şartnamesine ve standartlara uygun boşluksuz redüktör çözümlerini belirlemek, 3D STEP/CAD dosyalarını talep etmek veya gizlilik sözleşmesi (NDA) altında teknik danışmanlık almak için mühendislik ekibimizle iletişime geçebilirsiniz.